190. Nokta süreci modelleri: Poisson, Strauss, Cox
Şablon kimliği: nokta_sureci_model · Kategori: uzamsal · Dil: R · Dosya: pro/sablonlar/uzamsal/nokta_sureci_model.R (satır 1–239; üstbilgi 1–101) · Örnek veri: _ornek/bei.csv · Paketler: spatstat.model 3.7-2, spatstat.geom 3.8-3 (R 4.5.3)
190.1 Ne işe yarar
Bir alanda konumları rastgele olan olayların (ağaçlar, ocak başları, kazalar) yoğunluğunun hangi ortak değişkenlere bağlı olduğunu, ve noktaların birbirini itip çekmediğini ya da kümelenip kümelenmediğini sorar. Şablon beş model kestirir:
- Heterojen Poisson: noktalar birbirinden bağımsızdır; yoğunluk ortak değişken yüzeylerinin log-doğrusal işlevidir.
- Strauss (Gibbs): noktalar birbirini r uzaklığı içinde iter (\gamma<1).
- Log-Gauss Cox (LGCP), Thomas ve Matérn kümesi: noktalar kümelenir; yoğunluk ortak değişkenlere ve rastgele bir yüzeye ya da ebeveyn–çocuk kümelerine bağlıdır.
Bu ifadede u penceredeki bir konum, \lambda(u) o konumdaki yoğunluk (birim alana beklenen olay sayısı), Z_k(u) ortak değişken yüzeyleri (örneğin yükseklik, eğim), \theta_k log-yoğunluk katsayılarıdır. \theta_k, Z_k bir birim artınca yoğunluğun e^{\theta_k} katına çıktığını söyler.
Ne zaman kullanılır?
- Olayların konumları (nokta deseni) ve ortak değişkenler yüzeyler olarak varsa; soru "yoğunluk ortak değişkenle nasıl değişir?" ise: heterojen Poisson.
- Poisson artıklarında kümelenme ya da itme görülüyorsa ve bu, standart hataları etkiliyorsa: kümelenme için Thomas, LGCP ya da Matérn kümesi; itme için Strauss.
- Bağımlı noktalar için ortak değişken etkisinin güvenilir standart hatası isteniyorsa: kümelenme modelleri (190.7'de Poisson SH'leri yaklaşık on kat dar çıkar).
Ne zaman kullanılmaz?
- Olaylar bir alan yüzeyi üzerinde ölçülen sürekli bir değişkense (sıcaklık, toprak özelliği):
es_kriging(Bölüm 187),kosullu_benzetim(Bölüm 188). - Olaylar poligon birimlere sayıldıysa (ilçe başına vaka):
alansal_bayes_car(Bölüm 186) ya da temel programdaki uzamsal regresyonlar (Bölüm 191). - Olay sayısı 10'dan azsa: şablon durur (114).
- Etkileşimin çekim yönünde olduğu bir desende Strauss: Strauss yalnız \gamma\le1 için tanımlıdır; kümelenmede Thomas ya da LGCP kullanılır. \gamma>1 çıkarsa şablon bunu uyarıyla bildirir.
- Olayların pencere kapsamı dikdörtgen değilse (ada, poligon bölge): şablon pencereyi koordinatların dikdörtgen kapsamı alır (115).
Temel programla ilişki. Temel programda nokta süreci modeli yoktur; Moran I ve uzamsal gecikme/hata regresyonları vardır. Bu şablon yalnız MerQuR+ kod şablonudur.
190.2 Şablonun girdileri
Form, üstbilgideki 13 [[param]] bloğundan kurulur (nokta_sureci_model.R:10–100). Türlerin ve ortak denetimin anlamı Bölüm 1.2'de anlatılmıştır.
| Alan (form etiketi) · ad | Tür · sekme | Varsayılan | Geçerli değerler | Kodda etkisi |
|---|---|---|---|---|
X koordinatı · koord_x |
sayısal sütun · Değişkenler | yok | sayısal sütun | Konum (106, 109). |
Y koordinatı · koord_y |
sayısal sütun · Değişkenler | yok | sayısal sütun | Konum (106, 109). |
Olay göstergesi · olay |
sayısal sütun · Değişkenler | yok | yalnız 0 ve 1 | 1 = olay noktası, 0 = ızgara düğümü (110–113). |
Ortak değişkenler · ortak |
sütunlar, sayısal, zorunlu değil · Değişkenler | boş | sayısal sütunlar | Boşsa homojen yoğunluk (108, 142). |
Model · model |
seçim · Model | poisson |
poisson, strauss, lgcp, matclust, thomas |
Hangi model (151, 206). |
Strauss etkileşim yarıçapı · r |
ondalık · Model | 0 | \ge0 | 0 ise profil sözde olabilirlikle seçilir (157–158). |
Ortak değişken yüzeyi · ara_deger |
seçim · Seçenekler | dogrusal |
dogrusal, piksel |
İki doğrusal ara değerleme ya da en yakın piksel (138–140). |
Kareleme ızgarası · kareleme |
tamsayı · Gelişmiş | 400 | 32–1000 | Uzun kenardaki kukla nokta sayısı (143–145). |
Güven düzeyi · guven |
ondalık · Seçenekler | 0,95 | 0,5–0,999 | Poisson ve Strauss GA'sı (177–180). |
Strauss kestirim yöntemi · gibbs_yontem |
seçim · Model | mpl |
mpl, logi |
ppm(method =) (155). |
Kenar düzeltmesi · kenar_duzeltme |
seçim · Gelişmiş | border |
border, isotropic, translate, none |
ppm(correction =) (156). |
Kümelenme kestirim yöntemi · kume_yontemi |
seçim · Model | mincon |
mincon, clik2, palm |
kppm(method =) (207). |
En küçük karşıtlıkta özet işlev · kume_istatistik |
seçim · Gelişmiş | K |
K, pcf |
kppm(statistic =) (208). |
Şablona özgü denetimler (mq_hata ve notlar), sırasıyla:
- Veri açık değil (105). Koordinat ve olay sütunları üç ayrı sütun değil: "Koordinatlar ve olay göstergesi farklı sütunlar olmalı." (107).
- Olay göstergesi 0 ve 1 dışında bir değer alıyor: "Olay göstergesi yalnız 0 ve 1 değerlerini almalı." (112). Sayıya çevrilemeyen ya da eksik değerli satırlar sessizce atılır (111).
- 10'dan az olay: "En az 10 olay noktası gerekli." (114). Pencere boş (tek koordinat sabit): "Koordinatlar bir alan kapsamıyor" (116).
- Yinelenen olay noktası: yalnız uyarı metni (118).
- Ortak değişken varsa 16'dan az ızgara satırı: "Ortak değişkenler için ızgara düğümü (gösterge 0) satırları gerekli." (124). Izgara satırları düzenli ve eksiksiz dikdörtgen değil: "Izgara satırları düzenli ve eksiksiz bir dikdörtgen ızgara oluşturmalı" (125–128). Ortak değişkende eksik ya da sabit değer: iletiler (131–132).
- Strauss, r\ge\min(\text{kenar})/2: "Etkileşim yarıçapı pencereye göre çok büyük." (166).
- Model kestirilemezse "Model kestirilemedi: …" (148).
- Uyarılar toplanır ve sonda yazılır (146–149, 227).
Örnek ayar (ornek_param, 9. satır): koord_x = X, koord_y = Y, olay = Trees, ortak = Elevation, Gradient, model = poisson, r = 0, ara_deger = dogrusal, kareleme = 400.
Tohum. Poisson ve Strauss kestirimi deterministiktir. Kümelenme modellerinde kppm en küçük karşıtlığı Nelder–Mead ile eniyiler ve vcov hızlı yaklaşımla kurulur; hiçbiri rastgelelik içermez; kod panelindeki Tohum alanı (Bölüm 1.3) sonucu değiştirmez.
190.3 Örnek veri
bei.csv: Barro Colorado Adası'ndaki (Panama) 1000 m × 500 m'lik tropik orman parselinde Beilschmiedia pendula ağaçlarının konumları (spatstat.data bei); ortak değişkenler 5 m çözünürlüklü yükseklik ve eğim ızgaralarıdır (bei.extra). 23 905 satır: 3604 olay satırı (Trees = 1; ortak değişken boş) ve 20 301 ızgara satırı (Trees = 0; 201 × 101 düğüm, 5 m aralıklı; X: 0–1000, Y: 0–500).
| Değişken | Rol | Tür (veri sekmesi) | Özet |
|---|---|---|---|
X, Y |
koordinat (m) | sayısal | pencere [0{,}1000]\times[0{,}500] |
Trees |
olay göstergesi | ikili | 3604 olay; 20 301 ızgara düğümü |
Elevation |
ortak değişken | sayısal | ızgara satırlarında 119,81–159,48 m (ortalama 144,25) |
Gradient |
ortak değişken | sayısal | ızgara satırlarında 0,0009–0,3285 (ortalama 0,0821) |
Olay satırlarında ortak değişkenler boştur (3604 eksik hücre); bu bilerek böyledir (190.2). Trees veri sekmesinde ikili algılanır; sayısal bir role (olay) atandığından değer olarak (0/1) aktarılır (Bölüm 1.3). Düzey sırası bu şablonda rol oynamaz.
Bölümde kullanılan çalıştırmalar:
| Ad | Ayar |
|---|---|
ornek |
örnek ayar (heterojen Poisson, iki doğrusal ara değerleme) |
piksel |
ara_deger = piksel |
homojen |
ortak boş |
strauss_profil |
model = strauss, r = 0 |
strauss_r10 |
model = strauss, r = 10 |
logi |
strauss, r = 10, gibbs_yontem = logi |
thomas, lgcp, matclust |
kümelenme modelleri (en küçük karşıtlık, K) |
palm, pcf |
Thomas; Palm olabilirliği; g ile en küçük karşıtlık |
rbuyuk, aynisutun, gosterge |
denetim hataları (190.8) |
190.4 Yöntem: formüller ve hesap adımları
Hesap şu sırayladır: olaylar ppp nesnesine, ızgara satırları ortak değişken yüzeylerine (im) çevrilir; pencere koordinatların dikdörtgenidir; model formülü kurulur; kareleme (nd) boyutu belirlenir; model ppm (Poisson, Strauss) ya da kppm (kümelenme) ile kestirilir; katsayı, uyum ve yoğunluk tabloları yazılır; kestirilen yoğunluk haritası çizilir.
190.4.1 Berman–Turner kareleme
Poisson modelinin log-olabilirliği bir integral içerir:
Bu ifadede x_i gözlenen olay noktaları, W pencere, n olay sayısıdır. İntegral kapalı biçimde hesaplanamadığından karelemeyle yaklaştırılır: olay noktaları ve bir kukla nokta kümesi toplam m noktadan oluşan bir kareleme şeması kurar; her noktaya bir ağırlık w_j verilir ve integral \sum_jw_j\lambda(u_j) olur (Berman ve Turner, 1992).
Bu ifadede z_j kareleme noktasının olay (1) ya da kukla (0) olduğunu, \lambda_j=\lambda(u_j) yoğunluğu gösterir. Bu, ağırlıkları w_j ve yanıtı y_j olan bir ağırlıklı Poisson regresyonudur (GLM); eniyileme yinelemeli ağırlıklı en küçük karelerle (IRLS) yapılır. Standart hatalar Fisher bilgisinden gelir: \widehat{\mathrm{Var}}(\hat{\boldsymbol\theta})=\bigl(\sum_jw_j\hat\lambda_j\,\mathbf Z_j\mathbf Z_j'\bigr)^{-1}.
Koddaki tercih
ppm(f, data = kov, nd = nd) (153) çağrısıyla kareleme şeması spatstat'ın varsayılanıdır; nd, kareleme alanından hesaplanır (143–145): uzun kenarda kareleme nokta, kısa kenarda orantılı sayıda (örnekte 400\times200). Kareleme şeması (bu bölümde bağımsız yeniden kurulmuş ve doğrulanmıştır, 190.6):
- Kukla noktalar: nd_x\times nd_y ızgaranın hücre merkezleri (400\times200 hücre; 2,5 m aralık) ve pencerenin 4 köşesi. Örnekte 80\,004 kukla nokta; olay noktalarıyla 83\,608 kareleme noktası.
- Döşeme: pencere t_x\times t_y döşemeye bölünür; t her kenar için nd'nin böleni olan ve 10\lceil2\sqrt n/10\rceil'den (örnekte 130) küçük olmayan en küçük sayıdır, yoksa nd'nin kendisi. Örnekte nd=(400{,}200) için t=(200{,}200); kümelenme modellerinin 128\times64 ızgarasında t=(128{,}64).
- Ağırlık: her döşemenin alanı o döşemedeki kareleme noktalarına (olay + kukla) eşit bölünür; sınırdaki bir nokta alt/sol döşemeye gider. Ağırlıkların toplamı pencere alanıdır (500\,000).
Neden kareleme ızgarası sonucu değiştirir?
Kareleme integrali yaklaştırır; katsayılar nd'ye küçük bir bağımlılık gösterir. Örnekte Gradient katsayısı nd=(400{,}200) ile 5{,}8867, nd=(128{,}64) ile 5{,}8711'dir; yayımlanmış belge değeri 5{,}8616'dır (190.6). Sonuçlar yalnız aynı kareleme ızgarasında karşılaştırılır.
190.4.2 Ortak değişken yüzeyleri ve pencere
Izgara satırları (Z yüzeyinin düğüm değerleri) düzenli, eksiksiz bir dikdörtgen ızgara oluşturmalıdır (127–128). dogrusal ara değerlemede u=(x,y) konumundaki değer, çevreleyen dört düğümün iki doğrusal (bilinear) ara değeridir (interp.im(bilinear = TRUE), 139); piksel seçeneğinde en yakın düğümün değeridir (im nesnesi doğrudan kullanılır, 140). Pencere olay ve ızgara koordinatlarının aralığından kurulan dikdörtgendir (115).
Neden iki doğrusal ara değerleme?
Ortak değişken yüzeyi sürekli bir alandır, kareleme noktaları düğümlerle çakışmaz; en yakın piksel ara değerlemesi yüzeyi basamaklı yapar ve katsayıyı biraz değiştirir (örnekte kesişim -8{,}5753 ve -8{,}5673; Gradient 5{,}8867 ve 5{,}8504). Yayımlanmış belge örneği en yakın piksel varsayımıyla 5{,}8616 verir; aradaki fark kareleme ayrıntısındandır.
190.4.3 Strauss (Gibbs) modeli
Strauss süreci koşullu yoğunluğu
ile tanımlar (Strauss, 1975; Kelly ve Ripley, 1976). Katsayı tablosundaki Interaction satırı \ln\gamma'dır.
Bu ifadede t(u,\mathbf x) u'nun r uzaklığı içindeki komşu olay sayısı, \gamma etkileşim parametresidir: \gamma<1 itme, \gamma=1 Poisson (bağımsız), \gamma>1 çekim. Strauss modeli yalnız 0\le\gamma\le1 için geçerli bir nokta süreci tanımlar; \gamma>1 kestirimi bir uyumsuzluk işaretidir; şablon bu durumda "Strauss modeli \gamma>1 için geçerli bir nokta süreci tanımlamaz … Thomas, Matérn kümesi ya da log-Gauss Cox modelini seçin" uyarısını yazar ve etkileşim tablosunun başlığı da \gamma>1'in geçerli bir süreç olmadığını söyler (188–195).
Kestirim en çok sözde olabilirlikle yapılır (mpl, varsayılan): sözde log-olabilirlik, koşullu yoğunluğun Poisson olabilirliği gibi kullanılmasıdır ve aynı Berman–Turner karelemesi ile (örnek tasarım matrisine t(u_j,\mathbf x) eklenerek) hesaplanır (Baddeley ve Turner, 2000). logi seçeneği lojistik bileşik olabilirlik yöntemidir (Baddeley ve ark., 2014).
Sınır düzeltmesi (border). t(u,\mathbf x) pencerenin dışındaki noktaları göremediğinden pencere kenarına r'den yakın kareleme noktaları kestirimden çıkarılır: bu noktalar için sözde olabilirlik terimleri atılır. Örnekte r=10 için olay noktası sayısı 3604'ten 3365'e düşer (r=7{,}5: 3420).
Profil sözde olabilirlik. r=0 ise şablon r değerlerini 10 noktalı bir ızgarada dener: r\in\{0{,}005,\dots,0{,}05\}\times kısa kenar (örnekte 2{,}5 ile 25 m) ve sözde log-olabilirliği enbüyükleyeni seçer (157–163). profilepl, ızgaradaki bütün r için ortak bir sınır düzeltmesi kullanır (en büyük r = 25 m), bu nedenle profil tablosundaki değerler son uydurmanın sözde log-olabilirliğiyle karşılaştırılamaz (190.7).
Strauss SH'leri etkileşim bağımlılığını hesaba katmaz
Asimptotik varyans pozitif tanımlı çıkmazsa SH'ler sözde olabilirlik Hessian'ından alınır (170–175); örnekte Hessian yoludur ve Interaction için z=84{,}86 çıkar. Bu SH'ler, noktalar arasındaki bağımlılığı yok sayar ve gerçekte çok daha dardır. Katsayı ve sözde logLik doğrudur (bağımsız hesapla doğrulandı, 190.6); SH'ler çıkarım için kullanılmamalıdır. Şablon bunu her Strauss çalıştırmasında bir uyarıyla (parametrik bootstrap önerisiyle) bildirir ve katsayı tablosunun başlığına "SH sözde olabilirlikten; nokta bağımlılığı yok sayılır, güvenilir değildir" ekler (186–189).
190.4.4 Kümelenme modelleri
kppm, iki aşamalıdır (Waagepetersen, 2007; Waagepetersen ve Guan, 2009): (1) trend katsayıları \boldsymbol\theta Poisson yoğunluğu olarak kestirilir (ppm); (2) kümelenme parametreleri, kestirilen trende göre eniyilemeyle bulunur. Varsayılan yöntem en küçük karşıtlıktır (mincon): gözlenen eşitsiz-yoğunluklu Ripley K işlevi ile modelin kuramsal K işlevi arasındaki uzaklık enküçüklenir:
Bu ifadede \boldsymbol\psi kümelenme parametreleri, \hat K trende göre kestirilen eşitsiz-yoğunluklu K (isotropik kenar düzeltmesiyle), N_r=513 değerlendirme noktası ve üs 1/4 spatstat'ın en küçük karşıtlık varsayılanıdır (q=1/4, p=2; r_{\max}=125 m örnekte). Amaç işlevi kareli farkların ortalamasıdır (513 nokta üzerinde).
Thomas süreci: ebeveyn noktaları yoğunluğu \kappa olan bir Poisson sürecidir; her ebeveyn çevresinde Gauss dağılımlı (varyans \sigma^2) çocuk noktalar üretir:
Bu ifadede \kappa ebeveyn yoğunluğu (birim alan başına ebeveyn sayısı), \sigma^2 çocukların ebeveynden Gauss dağılımının varyansıdır (şablonun tablosunda sigma2). r küçükken K(r)>\pi r^2 olması kümelenmeyi gösterir. Örnek veride \hat\kappa=5{,}0152\times10^{-5} m^{-2} (pencerede \approx25 ebeveyn) ve \hat\sigma^2=751{,}45 m^2 (\hat\sigma=27{,}4 m); ebeveyn başına ortalama çocuk sayısı \approx144.
Log-Gauss Cox süreci (LGCP) yoğunluğu rastgele bir Gauss alanının üssüdür: \Lambda(u)=\exp(\theta'Z(u)+\xi(u)); \xi ortalaması -\sigma^2/2 olan, üstel korelasyonlu Gauss alanıdır (Møller ve ark., 1998). Çift korelasyon işlevi g(r)=\exp\bigl(\sigma^2e^{-r/\alpha}\bigr), K(r)=2\pi\int_0^rs\,g(s)\,ds'dir; şablonun tablosunda sigma2 (\sigma^2, varyans) ve alpha (\alpha, ölçek) yazar. Matérn kümesi: Thomas'a benzer ama çocuk noktalar ebeveyn çevresinde R yarıçaplı bir diske düzgün dağılır (kappa, R).
kume_yontemi = clik2 (bileşik olabilirlik) ve palm (Palm olabilirliği) en küçük karşıtlığın alternatifleridir; kume_istatistik = pcf en küçük karşıtlığı K yerine çift korelasyon işleviyle yapar. SH'ler vcov(fit, fast = TRUE) ile kümelenmeyi hesaba katarak hesaplanır (214–215); z ve p normal yaklaşımıdır.
Koddaki tercih
Kümelenme modellerinde kareleme ızgarası kareleme'den bağımsız olarak uzun kenarda en çok 128 noktaya indirilir: ndk = nd · min(1, 128/max(nd)) (209). Gerekçe: kümelenme SH'sinin hesap yükü kareleme boyutuyla artar. Örnekte 400\times200 yerine 128\times64 kullanılır; trend katsayıları bu nedenle Poisson satırından küçük farkla ayrılır (kesişim -8{,}57106 ve -8{,}57526) ve konsol satırı gerçek ızgarayı yazar.
190.4.5 Uyum ölçütleri ve yoğunluk haritası
Poisson ve Strauss için tablo: logLik, -2\ln L, AIC =-2\ell+2q, BIC =-2\ell+q\ln n (q katsayı sayısı, n olay sayısı) (181, 197–201). Strauss için logLik sözde log-olabilirliktir ve n=3604 tüm olaydır, oysa sınır düzeltmesi kullanılan noktalar daha azdır; Poisson ile AIC/BIC karşılaştırılamaz (190.7). Bu yüzden Strauss için tabloya en sonda "sözde olabilirlikte kullanılan olay sayısı" satırı eklenir (sınır düzeltmesinde r'den yakın olaylar çıkarılır; r=10 için 3365) ve karşılaştırılabilirlik koşulunu söyleyen bir not yazılır; profil tablosunun başlığı da ortak sınır düzeltmesini belirtir. Ardından kestirilen yoğunluk (type = "trend") 128\times256 pikselde hesaplanır; en küçük, ortalama, en büyük değer ve \int\hat\lambda (beklenen olay sayısı) yazılır (229–237). Strauss ve kümelenme modellerinde bu yalnız trenddir (etkileşimsiz), gözlenen olay sayısından farklı olabilir; tablo başlığı "trend; etkileşim ve kümelenme hariç" der.
190.5 Kod adım adım
| Satırlar | Ne yapar | Neden / dikkat |
|---|---|---|
| 102–118 | Paket; veri, sütun ve olay göstergesi denetimleri; ppp (olaylar) ve pencere. |
Olay satırları ve sayısal olmayan satırlar sessizce ayrılır (111). |
| 120–137 | Izgara satırlarından düzenli ızgara; her ortak değişken için im. |
Eksiksiz dikdörtgen ızgara şart (127–128). |
| 138–145 | Ara değerleme işlevleri ve formül (X ~ Elevation + Gradient); kareleme boyutu nd. |
Adlar make.names ile düzeltilir (141). |
| 146–149 | calis() sarmalayıcısı: hatayı mq_hata, uyarıyı listeye çevirir. |
Uyarılar sonda yazılır (227). |
| 151–169 | Poisson (ppm) ve Strauss (profilepl, ppm + Strauss(r)). |
Strauss'ta r\le0 ise profil seçimi (158–164). |
| 170–201 | Katsayı, SH, GA, z, p; Strauss etkileşim tablosu; uyum tablosu. | Hessian yedeği (171–175); BIC'de n tüm olay sayısı (198). |
| 205–226 | Kümelenme: kppm (128 × 64 ızgara), SH, parametre tablosu. |
vcov(fast = TRUE) (214). |
| 229–238 | predict(type = "trend"), özet tablo, harita. |
Strauss ve kümelenmede yalnız trend. |
Çıktı tabloları: Poisson/Strauss için: log-yoğunluk katsayıları (ve Strauss için etkileşim ve profil tabloları), model uyumu, kestirilen yoğunluk; kümelenme için: trend katsayıları, kümelenme parametreleri, kestirilen yoğunluk. Bir şekil.
190.6 Elle hesap: örnek veride bağımsız yeniden hesap
Doğrulama spatstat kullanılmadan yapılmıştır: dogrulama/nokta_sureci_model/elle_hesap.py (numpy/scipy; kareleme şeması, ağırlıklar, iki doğrusal ara değerleme, IRLS ve Strauss'un t(u,\mathbf x) sayımı baştan kurulur) ve r_dogrulama.R (taban R glm.fit; kareleme noktaları ve ağırlıkları Python'dan alınır, iki doğrusal ara değerleme, Strauss sayımı ve eniyileme taban R'dedir). Kümelenme parametreleri için gözlenen \hat K spatstat'tan alınır (kinhom_gozlenen.csv); kuramsal K ve eniyileme bağımsızdır.
Adım 1 — Kareleme şeması. Kukla noktalar 400\times200 hücre merkezleri ve 4 köşe (80\,004); döşeme (200{,}200); ağırlık = döşeme alanı / döşemedeki nokta sayısı. Sınırdaki noktalar sağ kapalı döşeme kuralıyla atanır; bu kuralla kurulan şemada aşağıdaki katsayılar şablonla 10^{-10} mertebesinde örtüşür.
Adım 2 — Poisson katsayıları. IRLS (Python ve taban R glm.fit): kesişim -8{,}57526374, Elevation 0{,}02149712, Gradient 5{,}88669538 (şablon aynı değerleri 2\times10^{-11} içinde verir).
Adım 3 — Fisher SH'leri. (\sum w\hat\lambda\mathbf Z\mathbf Z')^{-1} köşegeni: 0{,}34149659; 0{,}00229033; 0{,}25684539 (şablonla örtüşür).
Adım 4 — logLik ve yoğunluk. \ell=\sum z\ln\lambda-\sum w\lambda=-21\,143{,}23357861; kestirilen yoğunluk (128\times256 piksel, merkezler): en küçük 0{,}00341319, ortalama 0{,}00720826, en büyük 0{,}02780042, beklenen olay 3604{,}129.
Adım 5 — En yakın piksel. Aynı kareleme, ara değerleme yerine en yakın düğüm değeri: -8{,}56728287; 0{,}02146379; 5{,}85040102 (piksel çalıştırması).
Adım 6 — Strauss. r=10, sınır düzeltmesi: t(u,\mathbf x) olay dahil kareleme noktalarında hesaplanır (olay noktası kendini saymaz), sınıra 10 m'den yakın noktalar çıkarılır; IRLS: -7{,}30205631; 0{,}01028846; 5{,}70087537; Interaction 0{,}07975690 (\gamma=1{,}08302); sözde logLik -18\,278{,}8123; SH'ler (Hessian) 0{,}39075; 0{,}00264; 0{,}27603; 0{,}00097871. Bütün sayılar şablonla ve R ile 10^{-9} içinde örtüşür.
Adım 7 — Profil. 10 aday r için sözde log-olabilirlik (sınır düzeltmesi r_{\text{bord}}=25 ortak): -16498{,}232 (r=2{,}5), -16164{,}080, -16073{,}591 (r=7{,}5; en iyi), -16080{,}671, -16118{,}818, -16134{,}456, -16171{,}496, -16200{,}719, -16234{,}420, -16256{,}975 (r=25). En iyi r=7{,}5 ile son uydurma: Interaction 0{,}11378538 (\gamma=1{,}12051), sözde logLik -18\,575{,}1173 (sınır 7{,}5).
Adım 8 — Thomas ve LGCP. Trend katsayıları 128\times64 karelemeyle Poisson ile aynıdır: -8{,}57105941; 0{,}02147704; 5{,}87114961. Gözlenen \hat K (513 nokta) üzerinde kuramsal K'nın ortalama kareli fark amacı bağımsız eniyilenir: Thomas \hat\kappa=5{,}014754\times10^{-5}, \hat\sigma^2=751{,}4171 (şablon 5{,}015195\times10^{-5} ve 751{,}4462; göreli fark 9\times10^{-5} ve 4\times10^{-5}); LGCP \hat\sigma^2=1{,}579733, \hat\alpha=48{,}38433 (şablon 1{,}579656 ve 48{,}39243; 5\times10^{-5} ve 2\times10^{-4}). Amaç işlevinin değeri şablonda 0{,}09950665, bağımsız hesapta 0{,}09950662'dir. Fark, spatstat'ın Nelder–Mead'inin durma ölçütündendir.
190.6.1 Doğrulama: MerQuR+, Python ve R
| Büyüklük | MerQuR+ | Python (bağımsız) | R (bağımsız) | En büyük fark | |
|---|---|---|---|---|---|
| Poisson katsayısı kesişim (kareleme 400×200) | −8,57526374 | −8,57526374 | −8,57526374 | 1,7e−11 | ✓ |
| Poisson SH kesişim | 0,34149659 | 0,34149659 | 0,34149659 | 2,9e−11 | ✓ |
| Poisson katsayısı Elevation (kareleme 400×200) | 0,02149712 | 0,02149712 | 0,02149712 | 4,4e−11 | ✓ |
| Poisson SH Elevation | 0,00229033 | 0,00229033 | 0,00229033 | 3,0e−11 | ✓ |
| Poisson katsayısı Gradient (kareleme 400×200) | 5,88669538 | 5,88669538 | 5,88669538 | 2,2e−11 | ✓ |
| Poisson SH Gradient | 0,25684539 | 0,25684539 | 0,25684539 | 4,4e−11 | ✓ |
| Poisson logLik | −21143,23357861 | −21143,23357861 | −21143,23357861 | 9,0e−14 | ✓ |
| kestirilen yoğunluk, en küçük | 0,00341319 | 0,00341319 | — | 1,1e−13 | ✓ |
| kestirilen yoğunluk, ortalama | 0,00720826 | 0,00720826 | — | 6,6e−14 | ✓ |
| kestirilen yoğunluk, en büyük | 0,02780042 | 0,02780042 | — | 3,6e−13 | ✓ |
| kestirilen yoğunluk, beklenen olay | 3604,12895574 | 3604,1289557 | — | 9,2e−12 | ✓ |
| Poisson katsayısı kesişim (en yakın piksel) | −8,56728287 | −8,56728287 | — | 1,8e−11 | ✓ |
| Poisson katsayısı Elevation (en yakın piksel) | 0,02146379 | 0,02146379 | — | 9,4e−13 | ✓ |
| Poisson katsayısı Gradient (en yakın piksel) | 5,85040102 | 5,85040102 | — | 1,6e−11 | ✓ |
| Strauss (r = 10) katsayısı kesişim | −7,30205631 | −7,30205631 | −7,30205631 | 1,8e−11 | ✓ |
| Strauss (r = 10) SH kesişim | 0,39074703 | 0,39074703 | 0,39074703 | 6,0e−11 | ✓ |
| Strauss (r = 10) katsayısı Elevation | 0,01028846 | 0,01028846 | 0,01028846 | 2,6e−12 | ✓ |
| Strauss (r = 10) SH Elevation | 0,00263997 | 0,00263997 | 0,00263997 | 4,4e−11 | ✓ |
| Strauss (r = 10) katsayısı Gradient | 5,70087536 | 5,70087537 | 5,70087537 | 3,3e−10 | ✓ |
| Strauss (r = 10) SH Gradient | 0,27603232 | 0,27603232 | 0,27603232 | 2,2e−11 | ✓ |
| Strauss (r = 10) katsayısı Interaction | 0,0797569 | 0,0797569 | 0,0797569 | 8,2e−12 | ✓ |
| Strauss (r = 10) SH Interaction | 9,787061·10−4 | 9,787061·10−4 | 9,787061·10−4 | 1,1e−11 | ✓ |
| Strauss γ = exp(Interaction) | 1,08302375 | 1,08302375 | 1,08302375 | 8,2e−12 | ✓ |
| Strauss sözde logLik (r = 10) | −18278,81228592 | −18278,81228592 | −18278,81228592 | 1,1e−14 | ✓ |
| profil sözde log-olabilirlik, r = 2,5 | −16498,23219731 | −16498,23229365 | — | 5,8e−9 | ✓ |
| profil sözde log-olabilirlik, r = 5,0 | −16164,08016925 | −16164,08016925 | — | 2,9e−15 | ✓ |
| profil sözde log-olabilirlik, r = 7,5 | −16073,5914074 | −16073,5914074 | — | 1,5e−15 | ✓ |
| profil sözde log-olabilirlik, r = 10,0 | −16080,67083719 | −16080,67083719 | — | 1,1e−15 | ✓ |
| profil sözde log-olabilirlik, r = 12,5 | −16118,81842831 | −16118,81842831 | — | 1,1e−16 | ✓ |
| profil sözde log-olabilirlik, r = 15,0 | −16134,45639122 | −16134,45639122 | — | 1,5e−15 | ✓ |
| profil sözde log-olabilirlik, r = 17,5 | −16171,49580013 | −16171,49580013 | — | 1,2e−15 | ✓ |
| profil sözde log-olabilirlik, r = 20,0 | −16200,71889572 | −16200,71889572 | — | 1,6e−15 | ✓ |
| profil sözde log-olabilirlik, r = 22,5 | −16234,4202724 | −16234,4202724 | — | 2,2e−16 | ✓ |
| profil sözde log-olabilirlik, r = 25,0 | −16256,97543185 | −16256,97543185 | — | 1,2e−15 | ✓ |
| Strauss (profille r = 7,5) etkileşim katsayısı | 0,11378538 | 0,11378538 | — | 4,6e−12 | ✓ |
| Strauss (profille r = 7,5) sözde logLik | −18575,11728979 | −18575,11728979 | — | 0 | ✓ |
| Thomas modeli trend katsayısı kesişim (kareleme 128×64) | −8,57105941 | −8,57105941 | — | 3,6e−12 | ✓ |
| Thomas modeli trend katsayısı Elevation (kareleme 128×64) | 0,02147704 | 0,02147704 | — | 1,9e−13 | ✓ |
| Thomas modeli trend katsayısı Gradient (kareleme 128×64) | 5,87114961 | 5,87114961 | — | 2,9e−12 | ✓ |
| Thomas κ (en küçük karşıtlık) | 0,50151953 | 0,50147541 | 0,50147543 | 4,4e−5 | ✓ |
| Thomas σ² | 751,44623218 | 751,41712576 | 751,41710267 | 3,9e−5 | ✓ |
| LGCP σ² (varyans) | 1,5796555 | 1,57973275 | 1,57973276 | 4,9e−5 | ✓ |
| LGCP α (ölçek) | 48,39242847 | 48,38432771 | 48,38432629 | 1,7e−4 | ✓ |
Ölçütü karşılayan: 43/43. Thomas κ ve LGCP için ölçüt 5·10−4 (göreli): spatstat'ın Nelder–Mead eniyilemesi yakınsama ölçütüyle durur; bağımsız eniyileme daha sıkı yakınsar. Thomas κ burada 104 ile çarpılmış verilir.
Poisson, Strauss ve profil değerleri 10^{-9} içinde, Thomas ve LGCP parametreleri 5\times10^{-4} göreli ölçütle örtüşür. Bağımsız doğrulanmayanlar: (i) gözlenen eşitsiz-yoğunluklu \hat K (spatstat'ın Kinhom kestirimi alındı); (ii) Matérn kümesi, Palm ve bileşik olabilirlik parametreleri; (iii) kümelenme SH'leri (vcov(fast = TRUE)); (iv) lojistik (logi) kestirimi. Bu çıktılar yalnız şablonun sonucu olarak sunulmuştur.
Yayımlanmış belge örneğiyle karşılaştırma. Kaynakçadaki belgenin örneği (aynı ağaç ve ızgara verisi; en yakın piksel benzeri trend): kesişim -8{,}5672 (SH 0{,}3415), yükseklik 0{,}02146 (0{,}002291), eğim 5{,}8616 (0{,}2567), -2\ln L=42\,290{,}0. Şablonun piksel çalıştırması: -8{,}5673 (0{,}3412), 0{,}02146 (0{,}002289), 5{,}8504 (0{,}2558), -2\ln L=42\,288{,}2; ornek (iki doğrusal): eğim 5{,}8867 (%0,43 fark). Küçük farklar karelemeye ve ara değerlemeye özgüdür.
190.7 Çıktıyı okuma
Konsol çıktısı (ornek), olduğu gibi:
n = 3604 olay; pencere [0, 1000] × [0, 500]; kareleme ızgarası 400 × 200
Heterojen Poisson: log-yoğunluk katsayıları (ML)
| terim | kestirim | SH | z | p | GA_alt | GA_ust |
|---|---|---|---|---|---|---|
| (Intercept) | −8.575264 | 0.341497 | −25.1108 | 3.79e-139 | −9.244585 | −7.905943 |
| Elevation | 0.021497 | 0.002290 | 9.3860 | 6.23e-21 | 0.017008 | 0.025986 |
| Gradient | 5.886695 | 0.256845 | 22.9192 | 2.99e-116 | 5.383288 | 6.390103 |
Model uyumu
| olcut | deger |
|---|---|
| logLik | −21143.234 |
| −2 logL | 42286.467 |
| AIC | 42292.467 |
| BIC | 42311.037 |
| olay sayısı | 3604 |
Kestirilen yoğunluk (birim alan başına)
| olcut | deger |
|---|---|
| en küçük | 0.003413 |
| ortalama | 0.007208 |
| en büyük | 0.027800 |
| beklenen olay | 3604.129 |
Thomas modeli (thomas) — trend katsayıları (SH kümelenmeyi hesaba katar) ve parametreler
| terim | kestirim | SH | z | p |
|---|---|---|---|---|
| (Intercept) | −8.571059 | 3.484636 | −2.4597 | 0.013906 |
| Elevation | 0.021477 | 0.023517 | 0.9132 | 0.361116 |
| Gradient | 5.871150 | 2.880420 | 2.0383 | 0.041520 |
| parametre | deger |
|---|---|
| kappa | 5.015195e-05 |
| sigma2 | 751.446230 |
Strauss (strauss_profil) — profil seçimi r=7{,}5; etkileşim ve profil
| parametre | deger |
|---|---|
| r | 7.5 |
| gamma | 1.120512 |
| Öğe | Ne yazar | Nasıl yorumlanır |
|---|---|---|
(Intercept) |
\theta_0 (log-yoğunluk) | Ortak değişkenler 0 iken log-yoğunluk; kendi başına yorumlanmaz. |
Elevation, Gradient |
\theta_k | Bir birim artışta yoğunluk e^{\theta_k} katına çıkar. Gradient 5{,}887: eğim 0,01 artınca yoğunluk e^{0{,}0589}\approx1{,}061 katına (+%6,1). Poisson SH'leriyle ikisi de çok anlamlı. |
SH, z, p, GA |
Wald çıkarımı | Yalnız noktalar bağımsızsa geçerlidir. Thomas modelinde aynı katsayıların SH'leri 10 kat büyüktür (0{,}00229\to0{,}0235 ve 0{,}2568\to2{,}880); Elevation anlamsızlaşır (p=0{,}36). |
logLik, AIC, BIC |
Poisson ML | Yalnız aynı modelde ortak değişken karşılaştırması için. Homojen modele (\ell=-21\,380{,}96) göre -2\Delta\ell=475{,}5. |
Interaction, gamma |
\ln\gamma, \gamma | \gamma<1 itme. Örnek veride \gamma=1{,}12 (çekim) çıkar: Strauss uygun değildir (190.4.3). |
| Profil tablosu | Aday r başına sözde logL | En büyük değer seçilir (r=7{,}5); tablo yalnız kendi içinde karşılaştırılır (ortak sınır düzeltmesi r=25). |
kappa, sigma2 (Thomas) |
Ebeveyn yoğunluğu, çocuk yayılımı varyansı | Küme yarıçapı \approx2\hat\sigma=55 m; pencerede \approx25 ebeveyn. |
sigma2, alpha (LGCP) |
Gauss alanı varyansı ve ölçeği | \hat\sigma^2=1{,}58: güçlü kümelenme; \hat\alpha=48{,}4 m korelasyon ölçeği. |
| Kestirilen yoğunluk | Trend yoğunluğu özeti | Poisson'da \int\hat\lambda gözlenen n'e eşittir (3604,13). Strauss'ta 2635: tanım gereği trenddir ve gözlenenle karşılaştırılmaz. |
Şekil 190.1. Kestirilen yoğunluk (Poisson modeli) ve olaylar (beyaz noktalar).
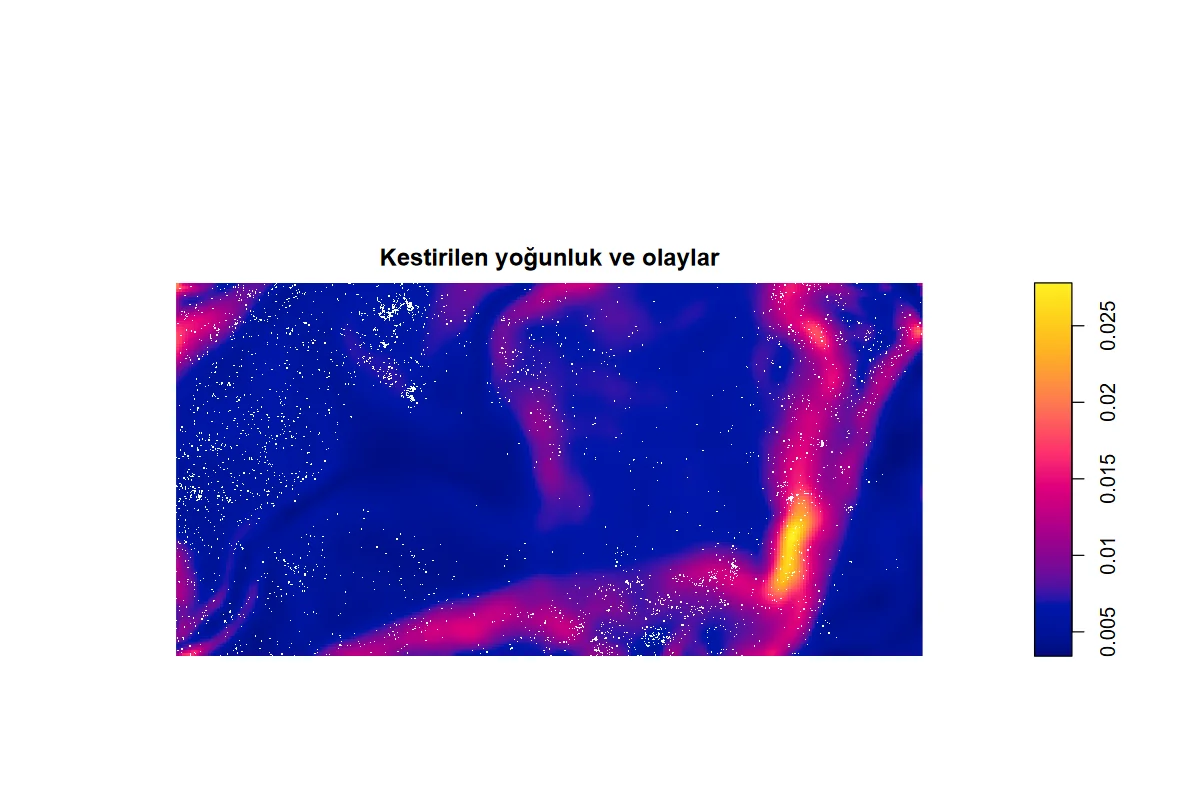
Ek çalıştırmalar: homojen (ortak değişken yok): \ln\hat\lambda=-4{,}9326 (SH 0{,}0167), \ell=-21\,380{,}96. piksel: katsayılar -8{,}5673; 0{,}02146; 5{,}8504; \ell=-21\,144{,}12. strauss_r10: \gamma=1{,}0830, sözde logLik -18\,278{,}8. logi: \gamma=1{,}1086. lgcp: \hat\sigma^2=1{,}5797, \hat\alpha=48{,}39; trend SH'leri 3{,}648; 0{,}0247; 2{,}933. matclust: \hat\kappa=5{,}0389\times10^{-5}, \hat R=52{,}29 m. palm: \hat\kappa=1{,}0617\times10^{-4}, \hat\sigma^2=450{,}7 (trend SH'leri küçülür: 2{,}548; 0{,}0171; 2{,}168). pcf: \hat\kappa=4{,}714\times10^{-5}, \hat\sigma^2=644{,}9 (spatstat uyarılarıyla: r=0 için g=\infty, aralık [0{,}244;\ 125]).
Rapor cümlesi. Barro Colorado Adası'nda 1000 × 500 m'lik parselde 3604 Beilschmiedia pendula ağacının konumları, yükseklik ve eğime bağlı heterojen Poisson modeliyle kestirildi (Berman–Turner kareleme, 400 × 200 ızgara, iki doğrusal ara değerleme). Eğim yoğunluğu artırdı (θ = 5,887; SH = 0,257; eğim 0,01 artınca yoğunluk %6,1 artar), yükseklik de (θ = 0,0215; SH = 0,0023). Strauss uyumu çekim gösterdiğinden (γ > 1) Thomas kümelenme süreci kuruldu (κ = 5,02·10⁻⁵ m⁻², σ = 27,4 m); kümelenmeyi hesaba katan standart hatalarla yükseklik etkisi anlamsızdı (z = 0,91; p = 0,36), eğim etkisi anlamlı kaldı (z = 2,04; p = 0,042).
190.8 Sık hatalar ve tuzaklar
- Poisson SH'lerini bağımlı noktalarda kullanmak. Kümelenmiş desende Poisson SH'leri yaklaşık on kat dardır ve
Elevationiçin z=9{,}4 yerine 0{,}9 olur. Karar için kümelenme modelinin SH'si kullanılmalıdır (190.7). - Strauss'ta \gamma>1. Çekim geçerli bir Strauss süreci değildir; örnek veride \gamma=1{,}12 çıkar ve şablon bunu uyarıyla bildirir. Etkileşimin SH'si (z=84{,}9) Hessian yoluyla bağımlılığı yok sayar; bu da uyarıyla ve tablo başlığıyla bildirilir.
- Strauss AIC/BIC'sini Poisson'la karşılaştırmak. Sınır düzeltmesi kareleme noktalarını azaltır (3604 yerine 3420 olay); sözde logLik, AIC ve BIC aynı veri üzerinde değildir; şablon kullanılan olay sayısını ve karşılaştırılabilirlik notunu yazar. Profil tablosundaki değer ile uyum tablosundaki değer de farklıdır (-16073{,}6 ve -18575{,}1).
- Izgara düzensizse ya da eksikse çalıştırma durur (125–128); ızgara satırlarında ortak değişken eksik olamaz (131). Olay satırlarında ortak değişkenler boş bırakılır; dolu olanlar kullanılmaz (B8).
- Olay göstergesi 0/1 dışında değer alırsa durur (
gosterge: "Olay göstergesi yalnız 0 ve 1 değerlerini almalı."). Koordinat ve gösterge aynı sütun olamaz (aynisutun). Strauss yarıçapı pencerenin yarı kısa kenarından küçük olmalıdır (rbuyuk, r=300: "Etkileşim yarıçapı pencereye göre çok büyük."). - Kareleme ızgarası sonucu değiştirir; yalnız aynı ızgarada karşılaştırın. Kümelenme modelleri her zaman 128\times64'e iner (B5).
- Yinelenen olay noktaları yalnız uyarı yazdırır (118); Strauss sayımları yinelenenleri komşu sayar.
kume_istatistik = pcfçift korelasyon işlevi r=0'da sonsuz olduğundan aralığı [0{,}244;\ 125]'e çeker (spatstat uyarısı yazılır).- Kestirilen yoğunluğun integrali Strauss ve kümelenme modellerinde gözlenenle eşit olmak zorunda değildir; tablo başlığı bunu belirtir.
- Kümelenme parametreleri eniyileme durma ölçütüne bağlıdır (göreli 10^{-4}; B7).
- Pencere dikdörtgendir. Gözlem alanı dikdörtgen değilse (ada, il sınırı) pencere dışındaki boş alan yoğunluğu aşağı çeker.
190.9 Uzman soruları
S1. Neden Poisson yerine Thomas ya da LGCP?
Poisson modeli noktaların bağımsız olduğunu varsayar; kümelenmiş desende log-olabilirlik fazladan bilgi sayar ve SH'ler daralır. Thomas/LGCP, ortak değişkenin etkisini aynı yoğunlukla (\hat\theta aynı) kestirir ama SH'yi kümelenmeyi hesaba katarak genişletir. Örnekte Gradient katsayısı 5{,}887'den 5{,}871'e hemen hiç değişmez (kareleme farkı), SH 0{,}257'den 2{,}880'e çıkar.
S2. Kareleme ızgarası neden sonucu değiştirir; hangisi doğru?
İntegral yaklaştırması; ızgara sıklaştıkça Berman–Turner katsayıları integralin gerçek değerine yaklaşır. 400\times200 ve 128\times64 arasında Gradient 5{,}8867 ve 5{,}8711'dir; fark 0{,}3\%'tür. Yayımlanmış belge değeri farklı bir karelemeyle ve ara değerlemeyle 5{,}8616'dır (190.6). "Doğru" değer yoktur; her ızgara bir yaklaşımdır ve rapor ızgarayı yazmalıdır.
S3. Strauss'ta neden \gamma>1 uyarılmıyor?
Şablon profilepl ile r'yi seçer ve sözde log-olabilirliği enbüyükler; sözde olabilirlik \gamma>1'e izin verir. Ancak \gamma>1 olan Strauss yoğunluğu normalleştirilemez (Kelly ve Ripley, 1976), yani model bir nokta süreci tanımlamaz. Veri kümelenmiştir ve Strauss yanlış modeldir: örnekte \gamma=1{,}12 (r=7{,}5). Çözüm Thomas ya da LGCP'dir.
S4. Profil tablosunun sözde logL'si neden son uydurmanınkinden farklı?
profilepl, bütün r değerlerini aynı veri kümesi üzerinde karşılaştırmak için ortak sınır düzeltmesi kullanır (en büyük r = 25). Son uydurma ise yalnız r=7{,}5 için sınırı keser; daha çok nokta kullanır. Sözde log-olabilirlik nokta sayısıyla değiştiğinden iki sayı karşılaştırılamaz: -16073{,}6 ve -18575{,}1 (strauss_profil). Bağımsız hesap ikisini de yeniden üretti (190.6, Adım 7).
S5. Thomas ve LGCP arasında seçim nasıl yapılır?
İkisi de kümelenmeyi modeller; Thomas ayrık ebeveyn–çocuk yapısını varsayar ve parametreleri yorumlanabilir (küme yarıçapı, küme başına nokta), LGCP sürekli bir rastgele yoğunluk yüzeyidir (ortam heterojenliği). Örnekte iki modelin en küçük karşıtlık amaç işlevleri 0{,}0995 (Thomas) ve 0{,}0295 (LGCP): LGCP gözlenen K işlevine daha yakındır. Bu, aynı sayıda parametreli iki modelin uyum ölçüsüdür; model seçimi için tek başına yeterli bir test değildir.
S6. Başka bir paketle/programla fark: kareleme ve ara değerleme.
Bir istatistik paketinin (kaynakçadaki belge) aynı veriyle yayımladığı sonuçlar en yakın piksel benzeri bir ara değerleme ve farklı bir ızgara (64\times64 başlangıç örneği; şablonun doğrulamasında 400\times200) kullanır. Şablonun en yakın piksel çalıştırması kesişimde 10^{-5} (göreli), eğimde 0{,}2\% uzaklıktadır (190.6); iki doğrusal ara değerleme yüzeyi sürekli yapar ve eğimi 0{,}4\% ayırır.
S7. Sınır durumu: ortak değişken olmadan (homojen) model.
ortak boş bırakılırsa formül X ~ 1 olur ve ızgara satırları gerekli değildir. Katsayı log(lambda) olarak adlandırılır: -4{,}9326 (\hat\lambda=e^{-4{,}9326}=0{,}00721=3604/500\,000). Homojen modele göre ortak değişkenlerin logLik kazancı 237{,}7'dir (-2\Delta\ell=475{,}5, 2 sd).
S8. Kümelenme SH'leri neden Poisson'a göre çok geniş?
vcov(fit, fast = TRUE) kümelenmeyi hesaba katan sandviç türü bir varyans kurar: ortak değişken yüzeyi komşu noktalarda benzer olduğundan etkin bağımsız bilgi küme sayısı kadardır, nokta sayısı kadar değil (\approx25 küme, 3604 nokta). Bu yüzden Elevation için z 9{,}39'dan 0{,}91'e düşer.
190.10 Kaynaklar
Baddeley, A., Coeurjolly, J.-F., Rubak, E., & Waagepetersen, R. (2014). Logistic regression for spatial Gibbs point processes. Biometrika, 101(2), 377–392. https://doi.org/10.1093/biomet/ast060
Baddeley, A., Møller, J., & Waagepetersen, R. (2000). Non- and semi-parametric estimation of interaction in inhomogeneous point patterns. Statistica Neerlandica, 54(3), 329–350. https://doi.org/10.1111/1467-9574.00144
Baddeley, A., & Turner, R. (2000). Practical maximum pseudolikelihood for spatial point patterns. Australian & New Zealand Journal of Statistics, 42(3), 283–322. https://doi.org/10.1111/1467-842X.00128
Baddeley, A., & Turner, R. (2005). spatstat: An R package for analyzing spatial point patterns. Journal of Statistical Software, 12(6), 1–42. https://doi.org/10.18637/jss.v012.i06
Berman, M., & Turner, T. R. (1992). Approximating point process likelihoods with GLIM. Applied Statistics, 41(1), 31–38. https://doi.org/10.2307/2347614
Kelly, F. P., & Ripley, B. D. (1976). A note on Strauss's model for clustering. Biometrika, 63(2), 357–360. https://doi.org/10.1093/biomet/63.2.357
Møller, J., Syversveen, A. R., & Waagepetersen, R. P. (1998). Log Gaussian Cox processes. Scandinavian Journal of Statistics, 25(3), 451–482. https://doi.org/10.1111/1467-9469.00115
Møller, J., & Waagepetersen, R. P. (2007). Modern statistics for spatial point processes. Scandinavian Journal of Statistics, 34(4), 643–684. https://doi.org/10.1111/j.1467-9469.2007.00569.x
SAS Institute Inc. (2015). SAS/STAT 14.1 user's guide: The SPP procedure. SAS Institute Inc.
Strauss, D. J. (1975). A model for clustering. Biometrika, 62(2), 467–475. https://doi.org/10.1093/biomet/62.2.467
Thomas, M. (1949). A generalization of Poisson's binomial limit for use in ecology. Biometrika, 36(1–2), 18–25. https://doi.org/10.1093/biomet/36.1-2.18
Waagepetersen, R. (2007). An estimating function approach to inference for inhomogeneous Neyman–Scott processes. Biometrics, 63(1), 252–258. https://doi.org/10.1111/j.1541-0420.2006.00667.x
Waagepetersen, R., & Guan, Y. (2009). Two-step estimation for inhomogeneous spatial point processes. Journal of the Royal Statistical Society: Series B, 71(3), 685–702. https://doi.org/10.1111/j.1467-9868.2008.00702.x