123. Uç değer kuramı: GEV, GPD ve dönüş düzeyleri (Python)
Şablon kimliği: uc_deger_py · Kategori: uç değer · Dil: Python · Dosya: pro/sablonlar/uc_deger/uc_deger_py.py (satır 1–339; üstbilgi 1–80) · Örnek veri: _ornek/portpirie.csv · Paketler: numpy 2.4.6, scipy 1.16.3, pandas 2.3.3, matplotlib 3.10.9 (Python 3.13.1) · R eşi: Bölüm 122
123.1 Ne işe yarar
Şablon, Bölüm 122'deki uc_deger şablonunun Python karşılığıdır ve aynı soruyu yanıtlar: bir serinin uç değerleri hangi uç değer dağılımını (GEV: blok maksimumları; GPD: eşik aşımları) izliyor, T yıllık dönüş düzeyi nedir ve ne kadar belirsizdir? İsteğe bağlı olarak GEV konumunun bir ortak değişkenle doğrusal değiştiği durağan olmayan model olabilirlik oranıyla sınanır.
Hesabı R şablonu gibi extRemes paketiyle değil, şablonun kendi yazdığı olabilirlik işlevleri ve scipy.optimize ile yapar: olabilirlik elle yazılmıştır, en büyükleme Nelder–Mead ve BFGS ile, standart hatalar kendi sayısal Hessian'ıyla, dönüş düzeyi aralıkları delta yöntemi ya da profil olabilirlikle bulunur. Kavramların ayrıntılı anlatımı (olabilirlik, dönüş düzeyi formülleri, delta ve profil aralığı, durağan olmayan model) Bölüm 122.4'tedir; bu bölüm kendi başına okunabilsin diye formülleri kısaca yeniden verir ve Python uygulamasının farklarına odaklanır.
Önemli: İki şablon aynı model ve verilerde kestirim, SH ve dönüş düzeyi için aynı sayıları verir (123.6.1); ayrıldıkları noktalar şunlardır: Python'da GMLE seçeneği yoktur; ham yıl gibi ofsetli ortak değişkenle durağan olmayan modelde \mu_0 Python'da yıl 0'daki düzeydir (R ortak değişkeni ortalar ve \mu_0 ortalama zamandaki düzeydir) (123.8). GPD dönüş düzeyi aralığı ve dejenere çözümde durma iki şablonda aynıdır.
Ne zaman kullanılır?
- R'nin kurulu olmadığı ya da kullanıcının Python yorumlayıcısıyla çalıştığı bilgisayarlarda.
- Yalnız en çok olabilirlik (ML) kestirimi, delta ya da profil aralığı gerekiyorsa.
- Ortak değişkenin ham (ortalanmamış) olduğu durağan olmayan GEV için ve \mu_0'ın yıl 0'daki düzey olarak istendiği durumda (R şablonu ortak değişkeni ortalar).
Ne zaman kullanılmaz?
- Genelleştirilmiş ML (GMLE) isteniyorsa: Bölüm 122.
- Dağılımın gövdesi ilgi konusuysa: Bölüm 32
dagilim_uydurma. Ölçek ya da biçim parametresinin ortak değişkene bağlanması ve çok değişkenli uç değerler bu şablonlarda yoktur. - Aşım oranı \zeta'nın belirsizliği önemsizse bile aralık \zeta varyansını içerir (Coles, 2001); bu terimi dışarıda bırakan bir aralık bu şablonda yoktur (123.4.3).
Temel programla ilişki. Temel programda uç değer analizi ve dönüş düzeyi yoktur; doğrulama bağımsız Python ve R hesaplarıyla ve Coles (2001) ile Gilleland ve Katz (2016) değerleriyle yapılmıştır (123.6).
123.2 Şablonun girdileri
Form, üstbilgideki 10 [[param]] bloğundan kurulur (uc_deger_py.py:11–79). R eşinde bulunan kestirim alanı (GMLE) burada yoktur; öteki alanlar özdeştir. Türlerin anlamı ve formun ortak denetimi Bölüm 1.2'dedir.
| Alan (form etiketi) · ad | Tür · sekme | Varsayılan | Geçerli değerler | Kodda etkisi |
|---|---|---|---|---|
Uç değer serisi · x |
sayısal sütun · Değişkenler | ilk sayısal sütun | sayısal sütun | Seri (11–15, 102–105). |
Model · model |
seçim · Model | gev |
gev, gpd |
GEV blok maksimumu, GPD eşik aşımı (16–22, 122). |
GPD eşiği · esik |
ondalık · Model | 0 | sayı | 0 ise otomatik kantil eşiği (23–28, 125–126). |
Girilen eşiği her zaman kullan · esik_sabit |
onay · Model | kapalı | açık/kapalı | Açıksa esik 0 dahil kullanılır (29–35, 125). |
GPD: yıl başına gözlem sayısı · yillik |
ondalık · Model | 365,25 | 1–100000 | n_y (36–43, 251). |
GEV konumu için ortak değişken · ortak |
sayısal sütun (isteğe bağlı) · Değişkenler | boş | sayısal sütun | \mu(t)=\mu_0+\mu_1t (44–49, 97, 110, 232–242). |
Dönüş periyotları (yıl) · donus |
metin · Seçenekler | 2, 10, 50, 100 |
>1 sayılar, virgül ya da boşluk ayrımlı | Dönüş düzeyi tablosu (50–55, 113–118). |
Dönüş düzeyi güven aralığı · ga_turu |
seçim · Seçenekler | normal |
normal, profil |
Delta ya da (yalnız GEV) profil olabilirlik (56–62, 295–307). |
Otomatik GPD eşiği kantili · esik_kantil |
ondalık · Model | 0,9 | 0,5–0,995 | esik 0 iken u=Q(\text{kantil}) (63–71, 126). |
Güven düzeyi · guven |
ondalık · Seçenekler | 0,95 | 0,5–0,999 | Parametre ve dönüş düzeyi aralıkları (72–79, 183–185). |
Şablonun kendi denetimleri (mq.hata):
| Koşul | İleti (özet) | Satır |
|---|---|---|
| Veri açık değil | "Önce Veri sekmesinde bir veri açın." | 95–96 |
ortak serinin kendisi |
"Ortak değişken serinin kendisi olamaz." | 98–99 |
ortak seçili ve model GPD |
"Durağan olmayan model yalnız GEV için sunulur." | 100–101 |
| Tam gözlem sayısı <15 | "Uç değer modeli için en az 15 gözlem gerekli." | 106–107 |
| Seri sabit | "Seri sabit." | 108–109 |
| Ortak değişken sabit | "Ortak değişken sabit." | 111–112 |
| Dönüş periyodu yok, sayı değil ya da \le1 | "Dönüş periyotları 1'den büyük sayılar olmalı (ör. 10, 100)." | 117–118 |
| GPD eşiği üstünde <10 gözlem | "Eşik üstünde en az 10 gözlem gerekli; eşiği düşürün." | 127–128 |
| Olabilirlik \ge10^9 (kestirilemedi) | "Model kestirilemedi." | 198–199 |
| Hessian tersinemedi ya da SH sonlu değil | "Hessian tersinemedi; standart hatalar hesaplanamadı…" | 203–210 |
Sayısallaştırma pd.to_numeric(errors="coerce") ve dropna() iledir (103): eksik satırlar sessizce atılır. Dönüş periyotları virgül ve boşluğa göre ayrıştırılır, sıralanır ve yinelenenler atılır (114). Tohum kullanılmaz: Nelder–Mead ve BFGS belirlenimcidir; Bölüm 1.3'teki Tohum alanı sonucu etkilemez. Hata vermeyen ama sonucu etkileyen durumlar konsola not ya da uyarı olarak yazılır (R eşindeki iletilerle aynı): dönüş periyotlarında virgül (119–121); yillik >1 iken kısa seri (130–132); |\hat\xi|>1 (212–214). Ölçek \hat\sigma<10^{-6}\,\mathrm{sd} iken şablon "Kestirim dejenere: ölçek parametresi sıfıra yapıştı …" iletisiyle durur (200–202). Durağan olmayan modelin Hessian'ı için ayrı bir tersinme denetimi yoktur.
Örnek ayar (ornek_param, satır 10): x = SeaLevel, model = gev; öteki alanlar varsayılandadır. R eşiyle aynıdır.
123.3 Örnek veri
portpirie.csv, R eşiyle aynı dosyadır (Bölüm 122.3): Port Pirie yıllık en yüksek deniz düzeyi, 1923–1987, n=65, SeaLevel ortalama 3{,}9806. Kategorik değişken yoktur; Veri sekmesinde "kategorik" yapılan seri Python'a pandas türüyle gittiğinden pd.to_numeric ile okunur (udp_kategorik: çıktı örnek ayarla aynı).
Bu bölümde kullanılan çalıştırmalar R eşiyle aynı adlı ve aynı ayarlıdır (adı udp_…): uc_deger_py_ornek, _profil, _g90, _donus_ondalik, _gpd_rain30, _gpd_rain_k, _gpd_rain0, _gpd_port7, _gpd_profil, _ns_fremantle_c, _ns_fremantle, _ns_egilimli_c, _ns_egilimli, _uniform, _n14, _n15, _sabit, _yuvarlak, _eksik, _agirlikli, _virgul_metin, _kategorik. Veriler (yağış, Fremantle, sentetik eğilimli ve bozuk veriler) Bölüm 122.3'te tanıtılmıştır.
123.4 Yöntem: formüller ve hesap adımları
Hesap sırası: veri hazırlanır ve denetlenir (95–129); olabilirlik işlevleri tanımlanır (135–164); en_iyi iki aşamalı en büyükleme yapar (165–169); hessian sayısal Hessian'ı verir (171–180); model kestirilir ve SH hesaplanır (183–210); parametre ve uyum tabloları yazılır (222–243); dönüş düzeyi ve aralıklar hesaplanır (246–310); şekil çizilir (312–339). Bölüm 122.4 formülleri geçerlidir.
123.4.1 Olabilirlik ve en büyükleme
Olabilirlik Bölüm 122.4.1'deki gibidir; şablon negatif log-olabilirliği doğrudan yazar:
|\xi|<10^{-8} için Gumbel biçimi kullanılır; \sigma\le0 ya da herhangi bir w_i\le0 ise işlev 10^{10} döndürür (nll_gev, 127–143; nll_gpd, 145–154; GPD ve GEV için eşik 10^{-8}). Durağan olmayan modelde \mu_i=\mu_0+\mu_1t_i (tt argümanı, 127–135).
Koddaki tercih
en_iyi(f, bas) (165–169) önce Nelder–Mead'i (Nelder ve Mead, 1965) (xatol 10^{-12}, fatol 10^{-14}, maxiter 20 000, maxfev 40 000), sonra çıkan noktadan BFGS'yi (gtol 10^{-10}) çalıştırır; sonuç BFGS'nin döndürdüğü nesnedir. Başlangıç değerleri GEV için \hat\sigma_0=\sqrt{6\,\mathrm{Var}(x)}/\pi ve (\bar x-0{,}57722\,\hat\sigma_0,\ \hat\sigma_0,\ 0{,}1) (192–193), GPD için (\mathrm{sd}(y),\ 0{,}1) (187), durağan olmayan modelde ortak değişkene doğrusal bir regresyondan türetilmiş \mu_0,\mu_1 ve durağan \hat\sigma,\hat\xi'dir (234–235). Optimizasyonun success ya da message alanı okunmaz; tek denetim olabilirliğin 10^{9}'dan küçük olmasıdır (198).
Başlangıç değeri ve \xi işareti. scipy.stats.genextreme ve genpareto c=-\xi (GEV) ya da c=\xi (GPD) kullanır; şablon yalnız şekilde bu işlevleri çağırır (317, 323) ve işaretleri kendisi çevirir.
123.4.2 Standart hatalar
\widehat{\mathbf V}=\widehat{\mathbf H}^{-1}, \widehat{\mathbf H} negatif log-olabilirliğin sayısal Hessian'ıdır (hessian, 163–172): dört noktalı merkezî fark, adım h_i=10^{-4}\max(|\hat\theta_i|,\,10^{-2}) ve
\mathrm{SH}_i=\sqrt{V_{ii}} (204–205); Hessian tersinemezse ya da bir SH sonlu değilse LinAlgError ile "Hessian tersinemedi" hatası verilir (206–210). Parametre aralığı Wald'dır: \hat\theta\pm z_{(1+g)/2}\,\mathrm{SH} (225).
- Adım, katsayının büyüklüğüne göredir: \hat\mu_1\approx0{,}002 gibi küçük ölçekli bir parametre için adım 10^{-6}'dır ve eğim ile kesişim aynı adımla taranmaz. Bu, Bölüm 122'deki
optimHessian'ının mutlak adımından daha doğru SH verir: Fremantle'de bu şablonun \mathrm{SH}(\hat\mu_0)=0{,}030043, bağımsız Richardson Hessian'ı 0{,}030043'tür; R şablonununoptimHessian'ı 0{,}028846 verir (123.6).
123.4.3 Dönüş düzeyleri
donus(t, q) (246–265), T yıllık düzeyi ve parametrelere göre gradyanını döndürür. GEV: y_T=-\ln(1-1/T), \hat z_T=\hat\mu-\tfrac{\hat\sigma}{\hat\xi}(1-y_T^{-\hat\xi}) ve \nabla z=(1,\ -[1-y_T^{-\xi}]/\xi,\ \sigma\xi^{-2}[1-y_T^{-\xi}]-\sigma\xi^{-1}y_T^{-\xi}\ln y_T). GPD: \hat\zeta=n_u/n, m=T\,n_y\,\hat\zeta,
Delta aralığı (303–305): \hat z_T\pm z_{(1+g)/2}\sqrt{\nabla z'\widehat{\mathbf V}\nabla z}. GPD'de gradyan üç bileşenlidir (\sigma, \xi, \zeta; 253, 255–256) ve \widehat{\mathbf V} yerine 3\times3 kov_rl kullanılır (215–221): (\sigma,\xi) bloğu Hessian'ın tersi, \zeta için \hat\zeta(1-\hat\zeta)/n.
GPD aralığı \zeta belirsizliğini içerir
Coles (2001, §4.3.3) \hat\zeta=n_u/n'nın varyansını \hat\zeta(1-\hat\zeta)/n ile 3\times3 kovaryansa ekler; bu şablon (ve R eşi) aynı formülü kullanır. Yağış örneğinde (\zeta=0{,}0087) 10 yıllık yarı genişlik 10{,}29'dur (\zeta sabit tutulsaydı 10{,}05); Port Pirie'de u = 0,6 kantili (26 aşım, yillik = 1) 10 yıllık düzeyin aralığı [4{,}198;\ 4{,}439]'dur (\zeta sabit: [4{,}211;\ 4{,}425]).
Profil olabilirlik (profil_ga, 245–271; yalnız GEV): z_T sabitlenir, \mu=z_T+\sigma\ln y_T (\xi\to0) ya da \mu=z_T+\tfrac\sigma\xi(1-y_T^{-\xi}) yazılır; profil negatif log-olabilirlik (\ln\sigma,\xi) üzerinde BFGS (gtol 10^{-9}) ile en küçüklenir ve \ell_p(z)=\mathrm{nllh}+\tfrac12\chi^2_{1;g} denkleminin iki kökü brentq ile (\mathrm{xtol}=10^{-12}) bulunur. Kök aralığı, 2\,\mathrm{SH}(\hat\mu)+10^{-3} başlangıç adımıyla ve üst uçta adımı 1,5 çarparak (en çok 60 deneme) genişletilir (283–292). R eşi aynı profil aramasını Nelder–Mead ve uniroot ile yapar; iki yol 10^{-6} içinde aynı uçları verir.
ga_turu = profil ve model = gpd birlikteyse "Not: GPD için profil aralığı sunulmuyor; normal yaklaşım kullanıldı." yazılır (296–297).
123.4.4 Uyum ölçütleri ve durağan olmayan model
AIC =2\,\mathrm{nllh}+2k_p, BIC =2\,\mathrm{nllh}+k_p\ln n_{\mathrm{ef}} (n_{\mathrm{ef}}: GEV'de n, GPD'de aşım sayısı; nobs, 206–208). Durağan olmayan modelde \mu_0,\mu_1,\sigma,\xi yeniden kestirilir (232–238), \Lambda=2(\mathrm{nllh}_0-\mathrm{nllh}_1) ve p=\Pr(\chi^2_1\ge\Lambda) (240–242); dönüş düzeyleri durağan modelden verilir (309–310).
123.5 Kod adım adım
| Satırlar | Ne yapar | Neden / dikkat |
|---|---|---|
| 1–80 | Üstbilgi: 10 parametre, örnek veri ve ayar. | Üstbilgideki yan dosya alanı kitap dışıdır (Bölüm 1.1). |
| 81–90 | İçe aktarmalar; EN ve m dil yardımcısı. |
scipy yoksa şablon çalışmaz. |
| 95–132 | Veri, ortak değişken, dönüş periyotları ve eşik denetimi; ondalık virgül uyarısı (119–121); yillik uyarısı (130–132). |
Virgül boşluğa çevrilir (114): ondalık virgül ayırıcı sayılır ve şablon bunu uyarır (123.8). |
| 135–164 | nll_gev, nll_gpd negatif log-olabilirlik işlevleri. |
Destek dışı 10^{10}. |
| 165–180 | en_iyi (Nelder–Mead sonra BFGS) ve hessian. |
Başarı durumu okunmaz. |
| 183–211 | Başlangıç değerleri, kestirim, dejenere çözüm denetimi (200–202), Hessian tersi ve SH denetimi. | \hat\sigma<10^{-6}\,\mathrm{sd} iken şablon durur; Hessian tersinemezse de durur. |
| 212–243 | |\hat\xi|>1 uyarısı (212–214); GPD için 3\times3 kovaryans kov_rl (215–221); konsol satırı, parametre tablosu, uyum tablosu; durağan olmayan model. |
SH'ler yalnız durağan model için denetlenir. |
| 246–264 | donus: dönüş düzeyi ve gradyanı. |
GPD gradyanı \zeta bileşenini içerir (253, 255–256). |
| 266–292 | profil_ga: profil olabilirlik aralığı. |
BFGS ve brentq. |
| 294–310 | Delta ya da profil dönüş düzeyi tablosu; notlar. | Dönüş periyotları ondalık gelir (2.0). |
| 312–339 | İki panelli şekil: kantil grafiği ve dönüş düzeyi eğrisi (delta bandı). | R eşinin dört panelli plot(fit) grafiğinden farklıdır. |
Süre: örnek ayarda çalıştırma 9,04 s sürmüştür (R eşi 5,59 s).
123.6 Elle hesap: örnek veride bağımsız yeniden hesap
Ara değerler Bölüm 122.6'daki aynı betiklerle hesaplanmıştır (dogrulama/uc_deger/elle_hesap.py ve r_dogrulama.R; numpy/scipy ve evd/ismev, şablonun hiçbir işlevi çağrılmaz). Girdi bu şablonun çıktılarıdır (udp_* çalıştırmaları).
Adım 1 — Log-olabilirlik ve yeniden en büyükleme. Şablonun \hat\theta=(3{,}874750;\ 0{,}198044;\ -0{,}050110) değerinde \mathrm{nllh}=-4{,}339058 (şablonla 10^{-8} içinde aynı); bağımsız Nelder–Mead aynı noktaya varır.
Adım 2 — Standart hatalar. Bağımsız 10^{-5} adımlı Hessian ve evd::fgev: SH \approx(0{,}02793;\ 0{,}02025;\ 0{,}09826); şablon (0{,}027932;\ 0{,}020249;\ 0{,}098255).
Adım 3 — Dönüş düzeyleri. T=100 için \hat z=4{,}688404 ve delta aralığı [4{,}3771;\ 4{,}9997]; T=10 için 4{,}296212\ [4{,}1884;\ 4{,}4040]; şablonla 4\times10^{-6} içinde aynı. Profil: T=10 için [4{,}204611;\ 4{,}445080], T=100 için [4{,}490437;\ 5{,}260705], şablonla birebir.
Adım 4 — GPD. Yağış, u=30: \hat\sigma=7{,}44027, \hat\xi=0{,}18450, nllh 485{,}09372 (Coles: 7{,}44, 0{,}184); \zeta varyansı dahil delta ile 10 yıl [55{,}668;\ 76{,}255] ve 100 yıl [65{,}481;\ 147{,}205], şablonla 10^{-3} içinde aynı.
Adım 5 — Durağan olmayan model. Fremantle (Yc): \hat\mu_0=1{,}382223, \hat\mu_1=0{,}002032, \hat\sigma=0{,}124326, \hat\xi=-0{,}125308, nllh =-49{,}912814; küçük adımlı Richardson Hessian'ından SH =(0{,}030043;\ 0{,}000518;\ 0{,}010448;\ 0{,}069735); şablon (0{,}030043;\ 0{,}000518;\ 0{,}010448;\ 0{,}069736).
123.6.1 Doğrulama: MerQuR+, Python ve R
Ölçüt satır başına yazılıdır (Bölüm 122.6.1); Python sütunu bağımsız numpy hesabı, R sütunu evd/ismev (ve durağan olmayan SH'ler için numDeriv) hesabıdır.
| Büyüklük | MerQuR+ | Python (bağımsız) | R (bağımsız) | En büyük fark | |
|---|---|---|---|---|---|
| Port Pirie GEV: μ | 3,87474986 | 3,87474985 | 3,87475133 | 3,8e−7 | ✓ |
| Port Pirie GEV: SH(μ) | 0,02793218 | 0,02793218 | 0,0279326 | 1,5e−5 | ✓ |
| Port Pirie GEV: σ | 0,19804396 | 0,19804396 | 0,19804888 | 4,9e−6 | ✓ |
| Port Pirie GEV: SH(σ) | 0,02024924 | 0,02024923 | 0,02024787 | 6,8e−5 | ✓ |
| Port Pirie GEV: ξ | −0,05010953 | −0,05010954 | −0,05011658 | 7,0e−6 | ✓ |
| Port Pirie GEV: SH(ξ) | 0,09825511 | 0,09825546 | 0,09825585 | 7,5e−6 | ✓ |
| Port Pirie GEV: negatif log-olabilirlik | −4,33905847 | −4,33905847 | −4,33905844 | 7,0e−9 | ✓ |
| Port Pirie GEV: AIC | −2,67811695 | −2,67811695 | −2,67811689 | 2,3e−8 | ✓ |
| Port Pirie GEV: BIC | 3,84504486 | 3,84504486 | 3,84504492 | 1,6e−8 | ✓ |
| Port Pirie GEV: 2 yıllık dönüş düzeyi | 3,94667304 | 3,94667304 | 3,94667621 | 8,0e−7 | ✓ |
| Port Pirie GEV: 2 yıllık GA alt (delta) | 3,88647207 | 3,8864721 | 3,88647511 | 7,8e−7 | ✓ |
| Port Pirie GEV: 2 yıllık GA üst (delta) | 4,00687401 | 4,00687397 | 4,00687731 | 8,2e−7 | ✓ |
| Port Pirie GEV: 10 yıllık dönüş düzeyi | 4,29621194 | 4,29621193 | 4,29622061 | 2,0e−6 | ✓ |
| Port Pirie GEV: 10 yıllık GA alt (delta) | 4,18838206 | 4,18838201 | 4,18839309 | 2,6e−6 | ✓ |
| Port Pirie GEV: 10 yıllık GA üst (delta) | 4,40404183 | 4,40404186 | 4,40404813 | 1,4e−6 | ✓ |
| Port Pirie GEV: 50 yıllık dönüş düzeyi | 4,57665115 | 4,57665113 | 4,57666073 | 2,1e−6 | ✓ |
| Port Pirie GEV: 50 yıllık GA alt (delta) | 4,34371969 | 4,34371901 | 4,34372803 | 1,9e−6 | ✓ |
| Port Pirie GEV: 50 yıllık GA üst (delta) | 4,80958261 | 4,80958324 | 4,80959342 | 2,2e−6 | ✓ |
| Port Pirie GEV: 100 yıllık dönüş düzeyi | 4,68840377 | 4,68840374 | 4,68841277 | 1,9e−6 | ✓ |
| Port Pirie GEV: 100 yıllık GA alt (delta) | 4,37712236 | 4,37712134 | 4,37712871 | 1,5e−6 | ✓ |
| Port Pirie GEV: 100 yıllık GA üst (delta) | 4,99968518 | 4,99968614 | 4,99969683 | 2,3e−6 | ✓ |
| Port Pirie GEV: 10 yıllık GA alt (profil) | 4,20461126 | 4,20461126 | 4,20492783 | 7,5e−5 | ✓ |
| Port Pirie GEV: 10 yıllık GA üst (profil) | 4,44508033 | 4,44508033 | 4,44506908 | 2,5e−6 | ✓ |
| Port Pirie GEV: 100 yıllık GA alt (profil) | 4,49043681 | 4,49043681 | 4,49065497 | 4,9e−5 | ✓ |
| Port Pirie GEV: 100 yıllık GA üst (profil) | 5,26070457 | 5,26070457 | 5,26070565 | 2,0e−7 | ✓ |
| Yağış GPD (u = 30): σ | 7,44026912 | 7,44026912 | 7,44109809 | 1,1e−4 | ✓ |
| Yağış GPD (u = 30): SH(σ) | 0,95853197 | 0,9585315 | 0,95874964 | 2,3e−4 | ✓ |
| Yağış GPD (u = 30): ξ | 0,18449904 | 0,18449906 | 0,18452272 | 2,4e−5 | ✓ |
| Yağış GPD (u = 30): SH(ξ) | 0,10120395 | 0,10120396 | 0,10122682 | 2,3e−4 | ✓ |
| Yağış GPD (u = 30): negatif log-olabilirlik | 485,09372131 | 485,09372131 | 485,0937223 | 2,0e−9 | ✓ |
| Yağış GPD (u = 30): eşik üstü gözlem | 152 | 152 | 152 | 0 | ✓ |
| Yağış GPD (u = 30): BIC (eşik üstü gözlem sayısıyla) | 980,23520367 | 980,23520367 | 980,23520565 | 2,0e−9 | ✓ |
| Yağış GPD: 10 yıllık dönüş düzeyi | 65,96157905 | 65,96158046 | 65,96721302 | 8,5e−5 | ✓ |
| Yağış GPD: 10 yıllık GA alt (delta, ζ dahil) | 55,66815791 | 55,66815391 | 55,66981177 | 3,0e−5 | ✓ |
| Yağış GPD: 10 yıllık GA üst (delta, ζ dahil) | 76,25500019 | 76,255007 | 76,26461427 | 1,3e−4 | ✓ |
| Yağış GPD: 100 yıllık dönüş düzeyi | 106,34276162 | 106,34276685 | 106,35737959 | 1,4e−4 | ✓ |
| Yağış GPD: 100 yıllık GA alt (delta, ζ dahil) | 65,48136102 | 65,48134432 | 65,47729419 | 6,2e−5 | ✓ |
| Yağış GPD: 100 yıllık GA üst (delta, ζ dahil) | 147,20416223 | 147,20418937 | 147,23746498 | 2,3e−4 | ✓ |
| Fremantle durağan olmayan GEV: μ0 | 1,38222262 | 1,38222261 | 1,38222223 | 2,8e−7 | ✓ |
| Fremantle durağan olmayan GEV: μ1 | 0,00203217 | 0,00203217 | 0,00203217 | 2,5e−10 | ✓ |
| Fremantle durağan olmayan GEV: σ | 0,12432583 | 0,12432583 | 0,12432566 | 1,8e−7 | ✓ |
| Fremantle durağan olmayan GEV: ξ | −0,12530835 | −0,12530835 | −0,12530693 | 1,4e−6 | ✓ |
| Fremantle durağan olmayan GEV: SH(μ0) | 0,03004343 | 0,03004313 | 0,03004317 | 1,0e−5 | ✓ |
| Fremantle durağan olmayan GEV: SH(μ1) | 5,177055·10−4 | 5,177004·10−4 | 5,177017·10−4 | 9,7e−6 | ✓ |
| Fremantle durağan olmayan GEV: SH(σ) | 0,01044765 | 0,01044762 | 0,01044756 | 8,6e−6 | ✓ |
| Fremantle durağan olmayan GEV: SH(ξ) | 0,06973577 | 0,06973532 | 0,06973513 | 9,2e−6 | ✓ |
| Fremantle durağan olmayan GEV: negatif log-olabilirlik | −49,91281366 | −49,91281366 | −49,91281366 | 9,6e−12 | ✓ |
| Fremantle: LR p | 3,671508·10−4 | 3,671508·10−4 | — | 5,4e−17 | ✓ |
Ölçütü karşılayan: 48/48. Ölçüt satır başına yazılıdır: kestirimlerde 10^{-4} (GPD yağış örneğinde 2\times10^{-4}); üç yol farklı eniyileyiciyle aynı olabilirliği en küçükler ve ayrılık eniyileyici toleransından gelir. Standart hatalarda ölçüt göreli farktır (10^{-3}; farklı sayısal Hessian'lar). Profil aralıklarında 10^{-3} (R tarafı ızgara enterpolasyonu), olabilirlikte 10^{-6}. R sütunu evd ve ismev paketlerinden gelir (extRemes çağrılmaz); durağan olmayan modelin SH'leri için numDeriv Richardson Hessian'ıdır. GPD dönüş düzeyi aralıklarında bağımsız hesap delta yöntemini \zeta sabit tutarak (yalnız \sigma,\xi) uygular.
R ikiziyle karşılaştırma. Aynı veri ve aynı ayarda iki şablonun çıktıları (kestirim ve dönüş düzeyi farkı mutlak/göreli; SH ve GA farkı göreli):
| Çalıştırma | R şablonu | Python şablonu | Kestirim farkı | SH farkı (göreli) | Dönüş düzeyi farkı | GA farkı (göreli) | Not |
|---|---|---|---|---|---|---|---|
| profil olabilirlik aralığı | tamam | tamam | 2,2e−8 | 6,2e−5 | 4,7e−9 | 5,5e−12 | |
| %90 güven düzeyi | tamam | tamam | 2,2e−8 | 6,2e−5 | 4,7e−9 | 5,9e−7 | |
| dönüş periyodu "2,5 10" | tamam | tamam | 2,2e−8 | 6,2e−5 | 1,1e−9 | 7,1e−7 | |
| dönüş periyodu "1, 10" | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| GPD, yağış, u=30 | tamam | tamam | 2,3e−6 | 2,2e−5 | 4,2e−6 | 1,1e−5 | |
| GPD, yağış, otomatik kantil eşik (0,99) | tamam | tamam | 1,1e−7 | 1,8e−5 | 1,4e−7 | 9,1e−6 | |
| GPD, yağış, sabit eşik 0 | tamam | tamam | 8,2e−8 | 2,1e−5 | 2,0e−7 | 3,3e−6 | |
| GPD, Port Pirie, kantil 0,9 (7 aşım) | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| GPD, Port Pirie, kantil 0,6 (26 aşım) | tamam | tamam | 3,5e−5 | 5,0e−5 | 2,0e−6 | 7,7e−6 | |
| GPD, profil olabilirlik istendi | tamam | tamam | 2,3e−6 | 2,2e−5 | 4,2e−6 | 1,1e−5 | |
durağan olmayan GEV, Year (ham) |
tamam | tamam | 2,5e−7 | 1,2e−4 | 1,7e−8 | 3,7e−6 | |
durağan olmayan GEV, Yc (ortalanmış) |
tamam | tamam | 2,5e−7 | 1,2e−4 | 1,7e−8 | 3,7e−6 | |
durağan olmayan GEV, yil (1951–2010) |
tamam | tamam | 7,7e−7 | 6,1e−5 | 8,9e−8 | 3,6e−6 | |
durağan olmayan GEV, yc |
tamam | tamam | 7,7e−7 | 6,1e−5 | 8,9e−8 | 3,6e−6 | |
| GPD + ortak değişken | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| ortak değişken = seri | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| düzgün dağılımlı 50 gözlem | tamam | tamam | 1,4e−5 | 4,2e−5 | 6,9e−6 | 1,4e−5 | |
| 14 gözlem | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| 15 gözlem | tamam | tamam | 1,2e−5 | 1,4e−4 | 1,7e−5 | 4,8e−5 | |
| sabit seri | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| 0,1'e yuvarlanmış seri (bağlı değerler) | tamam | tamam | 1,0e−8 | 5,9e−5 | 2,2e−9 | 8,0e−7 | |
| 3 eksik gözlem | tamam | tamam | 1,2e−7 | 5,9e−5 | 3,5e−8 | 6,9e−7 | |
| ondalık virgüllü metin sütunu | hata | hata | — | — | — | — | iki şablon da aynı iletiyle durur |
| seri 'kategorik' türde | tamam | tamam | 2,2e−8 | 6,2e−5 | 4,7e−9 | 7,1e−7 |
123.7 Çıktıyı okuma
Örnek ayarın konsol satırı ve tabloları (uc_deger_py_ornek):
GEV en çok olabilirlik kestirimi; n = 65; negatif log-olabilirlik = -4,3391; location = 3,8747; scale = 0,1980; shape = -0,0501

Parametre kestirimleri (ξ: Coles işaretlemesi)
parametre  kestirim   SH        GA_alt     GA_ust
location    3.874750  0.027932   3.820004   3.929496
scale       0.198044  0.020249   0.158356   0.237732
shape      -0.050110  0.098255  -0.242686   0.142467

Model uyumu
olcut                    deger
n                        65
Negatif log-olabilirlik  -4.339058
AIC                      -2.678117
BIC                       3.845045

Dönüş düzeyleri (%95 GA, delta yöntemi)
donus_periyodu  GA_alt    donus_duzeyi  GA_ust
2.0             3.886472  3.946673      4.006874
10.0            4.188382  4.296212      4.404042
50.0            4.343720  4.576651      4.809583
100.0           4.377122  4.688404      4.999685
Şekil 123.1. Şablonun çizdiği grafik (örnek veri): solda gözlenen değerlerin model kantillerine karşı grafiği ve y=x doğrusu, sağda dönüş düzeyi eğrisi ve %95 delta bandı (yatay eksen logaritmik; en uzun periyot \max(1000,\max T)).
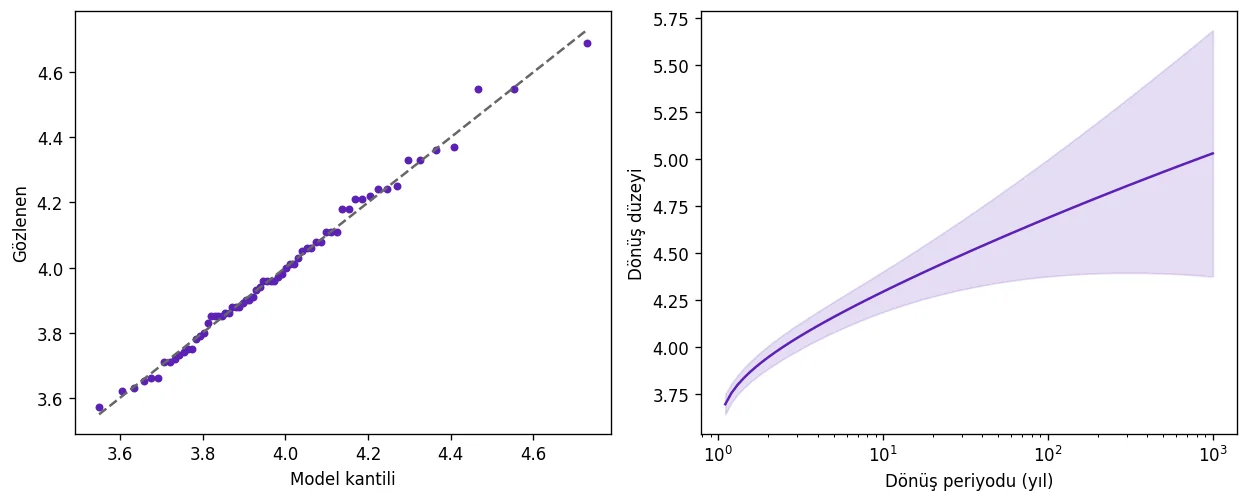
Sütunların anlamı ve yorumu Bölüm 122.7'deki tablodakiyle aynıdır. İki şablonun çıktı farkları: (i) bu şablon tek satırlık bir konsol özeti yazar, R eşi print(fit) ile paket çıktısını verir; (ii) dönüş periyotları ondalık gelir (2.0); (iii) şekil iki panellidir; R eşinin dört panelli tanı grafiği yoktur.
Profil olabilirlik, %90 aralık ve GPD sonuçları Bölüm 122.7'deki gibidir: Port Pirie 10 yıl profil 4{,}2046\ldots4{,}4451, 100 yıl 4{,}4904\ldots5{,}2607; yağış GPD (u=30) \hat\sigma=7{,}4403, \hat\xi=0{,}1845; 10 yıllık düzey 65{,}96\ [55{,}91;\ 76{,}01] (R eşinde [55{,}89;\ 76{,}03]), 100 yıllık 106{,}34\ [65{,}62;\ 147{,}06].
Rapor cümlesi (örnek ayar): Bölüm 122.7'deki cümle aynen geçerlidir; yöntem satırına "numpy/scipy ile yazılmış en çok olabilirlik kestirimi" eklenebilir.
123.8 Sık hatalar ve tuzaklar
- GMLE yok.
kestirimalanı bu şablonda bulunmaz; üstbilgideki açıklama "R (extRemes) ile aynı değerleri verir" der, bu yalnız ML için doğrudur. GMLE (cezalı olabilirlik) gerekiyorsa Bölüm 122. - GPD aralığı \zeta belirsizliğini içerir. Aşım sayısı azaldıkça \zeta terimi aralığı genişletir (123.4.3); R eşi aynı formülü kullanır.
- Dönüş periyodunda ondalık virgül liste ayırıcısıdır.
2,5 10üç periyot verir (2, 5, 10;udp_donus_ondalik); şablon bunu uyarır (119–121). yillikvarsayılanı yıllık maksimumla uyuşmaz. Yıllık maksimumlara GPD uygulanıyorsayillik = 1yazın; varsayılan 365,25 dönüş periyotlarının anlamını kaydırır (Bölüm 122.8). Seri birkaç yıllık günlük veriden kısaysa şablon "1 yazın" uyarısını verir (130–132).- Dejenere çözümde durur. Bağlı değerli seride (
udp_agirlikli: ilk 10 gözlem aynı) ölçek sıfıra yapışır ve şablon "Kestirim dejenere: ölçek parametresi sıfıra yapıştı …" der (200–202); R eşi aynı veride aynı iletiyle durur. Bu denetim durağan olmayan modelde yoktur. - Optimizasyon durumu okunmaz.
successvemessageyok sayılır; tek denetim olabilirliğin sonlu olmasıdır (198). İyi koşullu verilerde sorun görülmemiştir; yine de sonucun BFGS'nin yakınsadığına güvenmeden raporlanmaması için bağımsız bir yeniden kestirim önerilir. - Ham yılla durağan olmayan model çalışır (\hat\mu_0=-2{,}47, yıl 0'daki düzey;
udp_ns_fremantle) ama \mu_0 yorumlanamaz; ortalanmış ortak değişken (Yc) tercih edilir. R eşi aynı veride çöker (Bölüm 122.8). - Eşik seçimi sonucu oynatır. Yağışta u=30 (\hat\xi=0{,}184) ile u=29{,}2 (\hat\xi=0{,}151) farklı uzun dönüş düzeyleri verir (Bölüm 122.8).
- GPD aşımları bağımsız sayılır ve kümelenme düzeltmesi yoktur.
- Küçük örneklemde aralıklar dardır. 15–25 gözlemde \hat\xi belirsizliği büyüktür; profil aralığı tercih edilir.
- Dönüş düzeyi durağan modelden verilir. Durağan olmayan modelde eğilim dönüş düzeyine yansımaz.
- Tohum. Hesap belirlenimcidir; Bölüm 1.3'teki Tohum alanı sonucu etkilemez.
123.9 Uzman soruları
S1. Python şablonu `extRemes` yerine neden kendi olabilirliğini yazıyor?
Şablon extRemes çağırmaz; olabilirliği, Hessian'ı ve profil aramasını numpy ve scipy ile kendi yazar. Gerekçe kodda yazılı değildir; sonuç, R kurulu olmayan bir bilgisayarda aynı analizin çalışmasıdır. Örnek ayarda iki şablonun kestirimleri 10^{-7}, SH'leri 6\times10^{-5} ve dönüş düzeyleri 10^{-7} içinde aynıdır (123.6.1).
S2. Hessian adımı neden katsayının büyüklüğüne göre seçiliyor?
Adım h_i=10^{-4}\max(|\hat\theta_i|,10^{-2}) olduğundan her parametre kendi ölçeğinde türetilir. Eğim katsayısı gibi küçük bir parametre için büyük bir mutlak adım ikinci türevi bozar (R şablonunun optim Hessian'ında olduğu gibi); göreli adım bunu önler. Fremantle'de bu şablonun SH'si bağımsız Richardson sonucuyla 10^{-6} içinde aynıdır, R şablonunun SH'si %4 küçüktür.
S3. Profil olabilirlik aralığı delta aralığından neden asimetrik?
Profil, z_T sabitlenip (\sigma,\xi) üzerinde en küçüklenen negatif log-olabilirliğin \hat z çevresindeki gerçek eğriliğini izler; dönüş düzeyi \xi'nin doğrusal olmayan bir fonksiyonu olduğundan üst kuyrukta olabilirlik düz kalır ve aralık üste doğru uzar (100 yıl: delta 4{,}377\ldots4{,}9997, profil 4{,}490\ldots5{,}261).
S4. GPD aralığında \zeta neden önemli?
\hat z_T, T\,n_y\,\hat\zeta üzerinden \hat\zeta=n_u/n'ye bağlıdır; \hat\zeta bir binom oranıdır ve varyansı \hat\zeta(1-\hat\zeta)/n'dir. Şablon bu terimi aralığa katar. Aşım sayısı küçükse (26 aşım) terim aralığı \%12 genişletir (10 yıl yarı genişliği 0{,}107 yerine 0{,}120); 152 aşımda ve \hat\zeta=0{,}0087'de etki yine de %2'dir.
S5. Nelder–Mead sonra BFGS neden?
Nelder–Mead, destek dışı bölgelerde 10^{10} döndüren türevsiz bir yöntem olduğundan sağlamdır ama yavaş yakınsar; BFGS türev bilgisiyle çözümü 10^{-10} gradyan toleransına kadar cilalar. İki aşamalı yapı örnek ve ek verilerde R eşinin optim BFGS'iyle aynı sonuca ulaşmıştır. Bağlı değerli seride ise iki yöntem de \sigma\to0'a kayar ve ancak Hessian denetimi durdurur.
S6. Bu şablon ne zaman R eşine tercih edilmeli?
Yalnız Python yorumlayıcısı varsa ya da ortak değişken ham ofsetliyse (yıl gibi) ve \mu_0 yıl 0'daki düzey olarak isteniyorsa. GMLE ya da print(fit)/dört panelli tanı grafiği gerekiyorsa R eşi.
123.10 Kaynaklar
- Coles, S. (2001). An introduction to statistical modeling of extreme values. Springer. https://doi.org/10.1007/978-1-4471-3675-0
- Gilleland, E., & Katz, R. W. (2016). extRemes 2.0: An extreme value analysis package in R. Journal of Statistical Software, 72(8), 1–39. https://doi.org/10.18637/jss.v072.i08
- Harris, C. R., Millman, K. J., van der Walt, S. J., Gommers, R., Virtanen, P., Cournapeau, D., … Oliphant, T. E. (2020). Array programming with NumPy. Nature, 585(7825), 357–362. https://doi.org/10.1038/s41586-020-2649-2
- Hunter, J. D. (2007). Matplotlib: A 2D graphics environment. Computing in Science & Engineering, 9(3), 90–95. https://doi.org/10.1109/MCSE.2007.55
- Nelder, J. A., & Mead, R. (1965). A simplex method for function minimization. The Computer Journal, 7(4), 308–313. https://doi.org/10.1093/comjnl/7.4.308
- Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2