130. Doğrusal olmayan eşanlı denklem sistemleri: SUR, N2SLS/N3SLS ve FIML
Şablon kimliği: dogrusal_olmayan_esanli · Kategori: nedensel · Dil: R · Dosya: pro/sablonlar/nedensel/dogrusal_olmayan_esanli.R (satır 1–406; üstbilgi 1–84) · Örnek veri: _ornek/kmenta.csv · Paketler: taban R (stats), numDeriv (sayısal Jacobian ve Hessian)
130.1 Ne işe yarar
Şablon, birden çok denklemin birlikte kestirilmesi gereken durumlar için bir sistem kestiricisidir. Denklemler formül metniyle yazılır (sol ~ sağ); veride sütun olmayan her ad bir parametredir. Üç ayrı soruna çözüm getirir:
- Denklemlerin hataları ilişkili (görünüşte ilişkisiz regresyonlar): bir denklemin hatası ötekilerinin hatalarıyla birlikte oynuyorsa, denklemleri birlikte kestirmek bilgiyi birleştirir (Zellner, 1962).
- Açıklayıcılar sistemin içinde belirleniyor (eşanlılık; arz–talepte fiyat ve miktar): en küçük kareler yanlıdır; araç değişkenli kestiriciler (N2SLS, N3SLS) ya da tam bilgi en çok olabilirlik (FIML) gerekir (Zellner ve Theil, 1962; Amemiya, 1974, 1977).
- Denklemler parametrelerde doğrusal değil ve/veya parametreler denklemler arasında ortak (ör. Cobb–Douglas talep fonksiyonu; aynı esnekliğin iki denklemde bulunması).
- r_{ti}: i. denklemin t. gözlemdeki artığı; sol taraf eksi sağ taraf.
- \boldsymbol\theta: sistemin bütün parametreleri; bir ad birden çok denklemde geçiyorsa tek parametredir ve denklemler arası kısıt olur.
- M: denklem sayısı; n: eksiksiz gözlem sayısı; k_i: i. denklemde geçen farklı parametre sayısı.
Yedi kestirici vardır: NOLS, doğrusal olmayan SUR, yinelemeli SUR (ITSUR), N2SLS, N3SLS, yinelemeli 3SLS ve FIML. Doğrusal-parametreli özel durumda bunlar kapalı biçimli SUR, 2SLS ve 3SLS sonuçlarına eşittir (Henningsen ve Hamann, 2007; 130.6).
Ne zaman kullanılır? Denklem sayısı M\ge2 ve denklemler birbirine bağlıysa (ortak hata, ortak parametre ya da eşanlılık); denklem parametrelerde doğrusal olmayabilir (güç, üstel, oranlı biçimler) ya da bu bölümdeki kısıtları taşıyorsa. Tek denklem (M=1) de çalışır (yalnız NOLS, N2SLS ve FIML'in anlamı kalır).
Ne zaman kullanılmaz?
- Tek denklemde yalnız içsel bir açıklayıcı var ve araçlar zayıf olabilirse:
zayif_arac_saglam(Bölüm 140) ve Python eşizayif_arac_saglam_py(Bölüm 141). - Denklem sistemi doğrusal ve kısıtsızsa: temel programdaki SUR/3SLS (doğrusal) analizi yeterlidir.
- Yanıt sayım, ikili ya da sansürlüyse: sistem normal hatalıdır, bu şablon uygun değildir (
panel_sayim, Bölüm 40;iki_degiskenli_probit, Bölüm 34). - Olabilirlik başka bir dağılıma dayanacaksa:
ozel_olabilirlik(Bölüm 39). - Sistem panel yapısında ve gecikmeli bağımlı değişkenliyse:
dinamik_panel_gmm(Bölüm 129).
Temel programla ilişki. Temel programın SUR/3SLS analizi doğrusal ve kısıtsız denklemler içindir. Bu şablon parametrelerde doğrusal olmayan denklemleri, denklemler arası kısıtları ve FIML'i ekler.
130.2 Şablonun girdileri
Form, üstbilgideki 10 [[param]] bloğundan kurulur (dogrusal_olmayan_esanli.R:10–83).
| Alan (form etiketi) · ad | Tür · sekme | Varsayılan | Geçerli değerler | Kodda etkisi |
|---|---|---|---|---|
Denklemler · denklemler |
metin · Model | Kmenta arz–talep sistemi | en çok 2000 karakter; sol ~ sağ; ; ya da satır sonuyla ayrılır |
Denklem listesi, parametre adları (89–118). |
Kestirici · yontem |
seçim · Model | sur |
ols, sur, itsur, n2sls, n3sls, it3sls, fiml |
Kestirim yolu (87–88, 237–328). |
Araç değişkenler · araclar |
sütunlar (sayısal) · Değişkenler | boş | sayısal sütunlar | N2SLS/N3SLS/IT3SLS: araç izdüşümü \mathbf P (130–134, 177–183). |
FIML içsel değişkenleri · icsel |
metin · Değişkenler | boş | virgülle ayrılmış sütun adları | FIML Jacobian'ı; boşsa sol taraftaki adlar (119–129). |
Başlangıç değerleri · baslangic |
metin · Gelişmiş | boş | ad = sayı çiftleri, , ; ya da satır sonuyla ayrılır |
Verilmeyen parametre 1'dir (145–157). |
S böleni · bolen |
seçim · Gelişmiş | df |
df, n |
\mathbf S'nin bölenleri (96, 235–238). |
Güven düzeyi · guven |
ondalık · Seçenekler | 0,95 | 0,5–0,999 | t tabanlı güven aralığı (96, 371). |
Yakınsama ölçütü · yakinsama |
ondalık · Gelişmiş | 10^{-9} | 10^{-14}–10^{-3} | Gauss–Newton ve yinelemeli SUR/3SLS durdurma (95–97, 216, 230, 251, 263). |
En çok GN yinelemesi · en_cok_yineleme |
tamsayı · Gelişmiş | 500 | 10–10000 | İç döngü (95, 204). |
En çok S güncellemesi · en_cok_dis_yineleme |
tamsayı · Gelişmiş | 200 | 1–5000 | Yalnız ITSUR ve IT3SLS dış döngüsü (95, 247, 259). |
Örnek ayar (ornek_param, satır 9): denklemler = Kmenta sistemi (talep: consump ~ d0 + d1*price + d2*income; arz: consump ~ s0 + s1*price + s2*farmPrice + s3*trend), yontem = n3sls, araclar = income, farmPrice, trend, icsel = "consump, price", baslangic boş. Varsayılan kestirici sur'dır; örnek ayar n3sls'i seçer.
Şablonun kendi denetimleri.
| Koşul | İleti (özet) | Satır |
|---|---|---|
| Veri açık değil | "Önce Veri sekmesinde bir veri açın." | 86 |
| Geçersiz kestirici | "Geçersiz kestirici." | 88 |
| Denklem yazılmamış | "En az bir denklem yazın (sol ~ sağ)." | 92 |
| Yakınsama ölçütü pozitif değil | "… pozitif olmalı." | 97 |
Denklem sol ~ sağ biçiminde değil |
"N. denklem 'sol ~ sağ' biçiminde değil: …" | 105–106 |
| Hiç parametre yok / bir denklemde parametre yok | "Denklemlerde parametre yok …" / "N. denklemde parametre yok." | 114, 115–116 |
| Hiçbir veri sütunu kullanılmıyor | "Denklemler hiçbir veri sütunu kullanmıyor …" | 118 |
| FIML: içsel değişken veride yok; sayısı denklem sayısına eşit değil | "İçsel değişken veride yok: …" / "… eşit olmalı …" | 125–128 |
| N2SLS/N3SLS: araç seçilmemiş; araç veride yok | "… araç değişken seçin." / "Araç değişken veride yok: …" | 131–134 |
| Kullanılan sütun sayıya çevrilemiyor | "'…' sütunu sayıya çevrilemedi: …" (mq_sayisal; etiketleri sayı olan kategorik sütun sayıya çevrilir) |
138 |
| Gözlem sayısı parametre sayısına göre az | "Eksiksiz gözlem sayısı (…) … çok az." | 143 |
| Başlangıç değeri okunamadı / parametre değil | "Başlangıç değeri okunamadı: '…'" / "'…' denklemlerde bir parametre değil." | 151–152 |
| Denklem hesaplanamadı / gözlem başına bir değer vermiyor | "N. denklem hesaplanamadı: …" | 164, 167 |
| Başlangıçta artıklar sonlu değil | "… başka başlangıç değerleri verin." | 173 |
| Bağımsız araç sayısı bir denklemdeki parametre sayısından az | "Araç sayısı (sabit dahil, bağımsız …) … tanımlanamıyor." | 180 |
| \mathbf S tekil | "… artık kovaryans matrisi S tekil …" | 186 |
| Türev sonlu değil | "Türev hesaplanamadı …" | 198 |
| Jacobian tekil | "Parametreler tanımlanamıyor (Jacobian tekil)." + etkisiz parametre ve parametre sayılan adlar listesi | 207–210 |
| Gauss–Newton yakınsamadı | "Kestirim yakınsamadı; başlangıç değerlerini değiştirin." | 232 |
| FIML başlangıçta tanımsız / yakınsamadı | "FIML: … olabilirlik hesaplanamadı …" / "FIML yakınsamadı …" | 305, 329 |
| Kovaryans ya da FIML Hessian'ı tekil | "… standart hatalar hesaplanamadı." / "FIML Hessian'ı hesaplanamadı." | 342, 350 |
Satır temizliği (135–141): denklemlerde geçen sütunlar, araçlar ve (FIML'de) içsel değişkenler birlikte alınır ve herhangi birinde eksik olan satır atılır. Atılan satır varsa konsol bunu "N eksik değerli satır çıkarıldı (kullanılan n = …)" diye yazar (363–365). Sayısal olmayan bir sütun mq_sayisal ile sayıya çevrilir (138): Veri sekmesinde türü "kategorik" olan bir sütunun etiketleri sayıysa (R'ye factor olarak gelse de) sayı değerleriyle kullanılır ve sonuç sayısal türle aynıdır; etiketler sayı değilse çalıştırma hangi sütunun hangi değerinin sayıya çevrilemediğini söyleyerek durur. Aynı sütun araclar listesinde de seçilmişse de aynı sonuç alınır (Bölüm 1.3).
130.3 Örnek veri
Dosya: _ornek/kmenta.csv. Kmenta'nın (1986) arz–talep örneği (systemfit::Kmenta): 20 yıllık gözlem, eksik değer yok.
| Değişken | Rol | Tür (veri sekmesi) | Özet |
|---|---|---|---|
consump |
Her iki denklemin sol tarafı (miktar) | sayısal | 92,424 ile 106,232 arası; ortalama 100,898 |
price |
İçsel açıklayıcı (fiyat) | sayısal | 86,498 ile 113,490 arası |
income |
Talepte dışsal açıklayıcı; araç | sayısal | 75,1 ile 127,1 arası |
farmPrice |
Arzda dışsal açıklayıcı; araç | sayısal | 68,6 ile 110,8 arası |
trend |
Arzda dışsal açıklayıcı; araç | sayısal | 1–20 |
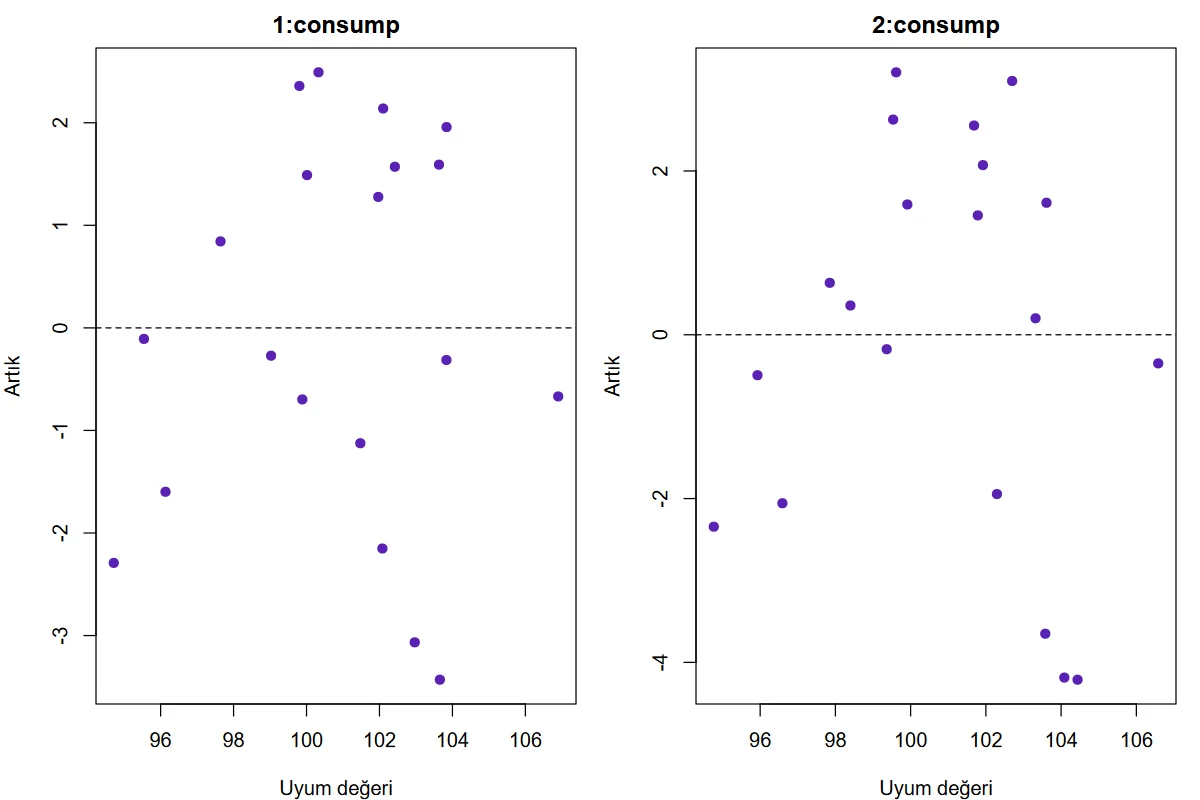
Her iki denklemin sol tarafı da consump'tır; şablon denklemleri sıra numarasıyla ve sol taraftaki adla etiketler: 1:consump (talep), 2:consump (arz). Talep denkleminde income, arz denkleminde farmPrice ve trend dışsaldır; price ikisinde de eşanlı belirlendiği için içseldir. Araç kümesi income, farmPrice, trend ve sabit terimdir (4 sütun).
Tanımlanabilirlik. Talep denklemi (3 parametre) araç kümesinde iki dışlanmış değişkene (farmPrice, trend) sahiptir; tek içsel değişkene karşı bu aşırı tanımlıdır. Arz denklemi (4 parametre) tek dışlanmış değişkene (income) sahiptir ve tam tanımlıdır. Bu, 130.7'deki bir sonucu açıklar.
Bu bölümde kullanılan çalıştırmalar: (1) örnek ayar (N3SLS); (2) ols, sur, itsur, n2sls, it3sls, fiml; (3) bolen = n; (4) Cobb–Douglas talep denklemi consump ~ d0 * price^d1 * income^d2 ile sur, n3sls, fiml, ols; (5) ortak parametre: iki denklemde ortak b*price; (6) hata durumları (başlangıç değeri, araç sayısı, içsel değişken, yazım hatası).
130.4 Yöntem: formüller ve hesap adımları
Şablonun hesap sırası: (1) denklem metinlerini ayrıştır, parametreleri bul (89–118); (2) kestirici ve girdileri denetle (119–143); (3) başlangıç değerlerini kur (145–157); (4) artık işlevini kur (159–173); (5) araç izdüşümünü kur (175–183); (6) seçilen kestiriciyi Gauss–Newton ile (FIML'de olabilirlik en büyüklemesiyle) çöz (239–330); (7) kovaryansı hesapla (331–357); (8) tabloları ve şekli yaz (358–405).
130.4.1 Denklem ayrıştırma ve parametreler
Her denklem str2lang ile ayrıştırılır (104); sol taraf ve sağ taraftaki adların veri sütunlarıyla kesişimi o denklemin değişkenleri, kalanı parametreleridir (107–109). Sağ taraf R ifadesidir (^, exp, log …) ve her gözlem için bir değer vermelidir (164–167). Kestirim sürecinde bu ifade eval(·, c(veri, parametre), baseenv()) ile değerlendirilir (161–163); yalnız taban işlevler görünür.
Yazım hatası parametre sayılır
Bir sütun adını yanlış yazmak (prise yerine price) o adı parametreye çevirir. Şablon bunu önceden bilemez; yazım hatası içeren bir parametre çarpımı (d_1\cdot\text{prise}) tanımlanamaz olduğundan çalıştırma Jacobian tekil olduğunda durur ve "Parametre sayılan adlar (yazım hatasıyla sütun adı da olabilir): d0, d1, prise, …" iletisini yazar (209–212).
130.4.2 NOLS, SUR ve ITSUR
Artıkların n\times M matrisi \mathbf R(\boldsymbol\theta), \mathbf S denklemler arası artık kovaryansıdır. Ölçüt
en küçüklenir.
NOLS: \mathbf S=\mathbf I (denklem başına en küçük kareler toplamı). SUR: önce NOLS kestirilir; \mathbf S NOLS artıklarından
olarak kurulur ve Q yeniden en küçüklenir (235–238, 244–246). ITSUR: bu iki adım, parametrelerin göreli değişimi yakinsama ölçütünün altına inene ya da en çok en_cok_dis_yineleme kez \mathbf S güncellenene kadar yinelenir (247–252). Sınıra yakınsamadan ulaşılırsa sonuç bir uyarı satırıyla işaretlenir (130.4.5).
- k_i: i. denklemde geçen parametre sayısı; bir parametre iki denklemde geçiyorsa ikisinde de sayılır (142).
dfbölenindeki kök, \mathbf S'nin köşegen dışı ögelerinde "geometrik ortalama" bölenidir; köşegende \hat\sigma_{ii}=\text{SSE}_i/(n-k_i) olur.- Parametrelerde doğrusal denklemlerde Gauss–Newton tek adımda çözer ve sonuç kapalı biçimli SUR (Zellner, 1962) ile aynıdır.
Neden \mathbf S'de (n-k_i) böleni?
Artıkların sıfır olmayan ortalama kareleri ilgili denklemin serbestlik derecesine bölünürse köşegen öğeler hata varyansının sapmasız kestirimine (denklem başına) eşit olur. Köşegen dışı öğede aynı düzeltme geometrik ortalamayla genişletilir. n seçeneği asimptotik tanımdır; SH'leri ve SUR ağırlıklarını değiştirir (130.7, Çalıştırma 3: d0 SH'si 7,5145'ten 6,9280'e iner).
130.4.3 N2SLS, N3SLS ve yinelemeli 3SLS
\mathbf Z=[\mathbf 1,\ \text{araçlar}] ve \mathbf P=\mathbf Z(\mathbf Z^{\top}\mathbf Z)^{-1}\mathbf Z^{\top} izdüşümüyle
en küçüklenir. N2SLS: \mathbf S=\mathbf I; denklem başına ayrı ayrı çözülür (Amemiya, 1974). N3SLS: \mathbf S N2SLS artıklarından (aynı bölenlerle) kurulur ve Q_3 yeniden en küçüklenir. Yinelemeli 3SLS: \mathbf S yakınsayana kadar yenilenir.
- \mathbf P: araçların kapladığı uzaya dik izdüşüm. Şablon \mathbf Z'nin QR ayrışımından ortonormal tabanı \mathbf Q alır ve \mathbf R^{\top}\mathbf P\mathbf R=\|\mathbf Q^{\top}\mathbf R\|^2 olduğundan \mathbf P'yi hiç oluşturmaz (176–183).
- Araçlara sabit terim kendiliğinden eklenir; seçilen araçlar sabitle doğrusal bağımlıysa bağımsız sütun sayısı (
rank) kullanılır (178–182). - Her denklemdeki parametre sayısı, bağımsız araç sayısını aşamaz (180); eşitlik tam tanımlılığa, fazlası aşırı tanımlılığa karşılık gelir.
Neden 3SLS'de bazı denklemlerin katsayıları 2SLS ile aynı çıkar?
Sistemin öteki denklemleri tam tanımlıysa, bir aşırı tanımlı denklem için 3SLS ve 2SLS katsayıları eşittir (denklemler arası hata ilişkisi ek bilgi getirmez). Örnek veride arz denklemi tam tanımlıdır; bu yüzden talep denkleminin N3SLS, N2SLS ve yinelemeli 3SLS katsayıları aynıdır (d0 = 94,6333; 130.7), arz denklemi ise farklıdır.
130.4.4 FIML
FIML, hataları ortak normal sayar. \mathbf r_t artık vektörünün içsel değişkenlere (\mathbf y_t) göre Jacobian'ı \mathbf J_t=\partial\mathbf r_t/\partial\mathbf y_t^{\top} (M\times M) olsun. \mathbf S en çok olabilirlikle sıkıştırılınca (\hat{\mathbf S}=\mathbf R^{\top}\mathbf R/n) şablonun en küçüklediği işlev ve çıktıdaki log-olabilirlik
olur.
- \ell^{c}: şablonun en küçükleyip \hat{\boldsymbol\theta} bulduğu işlev (295–304); \hat\ell çıktıdaki "Log-olabilirlik (FIML)" değeridir (392).
- \det\mathbf J_t: eşanlılığın doğal sonucu olan değişken dönüşümü Jacobian'ı. Denklemler içsel değişkenler bakımından doğrusalsa sabittir; doğrusal olmayan denklemde (Cobb–Douglas talep) t ile değişir.
- FIML'de \mathbf S=\mathbf R^{\top}\mathbf R/n her zaman böleni n ile alınır;
bolenseçeneği etkisizdir (233–236 yalnız öteki kestiricilerde kullanılır).
Koddaki tercih
İçsel değişken sayısı denklem sayısına eşit olmalıdır (127). Jacobian önce karmaşık adımla (makine duyarlığında; 273–278), sağ taraf karmaşık sayıyı kabul etmezse Richardson farkıyla (279–282) hesaplanır. Olabilirlik BFGS ile en küçüklenir, ardından nlminb ve en çok 20 Newton adımı (sayısal Hessian) ile cilalanır (310–328). Başlangıç noktası NOLS çözümüdür (267). Standart hatalar olabilirliğin sayısal Hessian'ının tersinden gelir (346–351); Hessian'ın bu hesabı kesin değildir: bağımsız hesapla doğrusal Kmenta sisteminde standart hataların göreli farkı 5\cdot10^{-4}, Cobb–Douglas talepte 2\cdot10^{-3} düzeyindedir (130.6 ve B3).
130.4.5 Gauss–Newton ve yakınsama
SUR ve 3SLS ailesinin her adımı, ağırlıklandırılmış artık vektörü \mathbf e(\boldsymbol\theta)=\operatorname{vec}\!\big(\mathbf R\mathbf C^{\top}\big) (izdüşümlüyse \mathbf Q^{\top}\mathbf R\mathbf C^{\top}), \mathbf S^{-1}=\mathbf C^{\top}\mathbf C için, \|\mathbf e\|^2'yi en küçükler. Her yinelemede Jacobian \mathbf J_e numDeriv::jacobian(·, method = "Richardson") ile alınır (197); adım \boldsymbol\Delta=-\mathbf J_e^{+}\mathbf e'dir (214) ve \lambda=1,\tfrac12,\tfrac14,\dots ile adım yarılanır, \|\mathbf e\|^2 artmayana kadar (218–225). Parametrelerin göreli değişimi \max|\Delta_j|/(|\theta_j|+10^{-6})< yakinsama olunca durulur (215–216, 227–230).
Yakınsama ve tanımlanabilirlik
\mathbf J_e'nin rankı parametre sayısından azsa çalıştırma "Jacobian tekil" iletisiyle durur ve etkisiz parametreleri (Jacobian sütun toplamı sıfır olanlar) adlarıyla yazar (207–212). Adım yarılama 10^{-12}'ye inerse yakınsama yalnız göreli adım <10^{-6} ise kabul edilir; aksi hâlde "Kestirim yakınsamadı" (226, 232). Dış döngü (ITSUR, IT3SLS) en_cok_dis_yineleme dolmadan yakınsarsa durur; sınıra yakınsamadan ulaşılırsa sonuç tabloları yine yazılır, ama "UYARI: ITSUR dış döngüsü … S güncellemesi sınırında yakınsamadı …; aşağıdaki kestirimler yakınsamış çözüm değil, yinelemenin ara noktasıdır" satırı çıkar (366–367) ve uyum ölçütleri tablosuna iki satır eklenir: "Dış döngü S güncellemesi" ve "Dış döngü yakınsadı (1 = evet, 0 = hayır)" (394–395; yalnız ITSUR ve IT3SLS'de) (B1).
130.4.6 Kovaryans, standart hata, t ve R^2
Doğrusal olmayan modelde \mathbf X=\partial\operatorname{vec}(\mathbf R)/\partial\boldsymbol\theta^{\top} (nM\times p) sayısal Jacobian'dır (333). Kovaryans
olup \hat s^{ij}, \hat{\mathbf S}^{-1}'in (i,j) ögesidir (334–339, 355–356); NOLS ve N2SLS'de \mathbf S yerine NOLS/N2SLS artıklarından hesaplanan köşegen alınır (355). FIML'de \widehat{\mathbf V} olabilirliğin sayısal Hessian'ının tersidir (346–351).
- \operatorname{SH}_j=\sqrt{\widehat V_{jj}}; t_j=\hat\theta_j/\operatorname{SH}_j.
- t ve güven aralığının serbestlik derecesi n-k_a'dır; a parametrenin ilk geçtiği denklemdir (360–361, 371–373). Denklemler arası ortak parametrede bu, ilk denklemin serbestlik derecesidir.
- R^2_i=1-\mathrm{SSE}_i/\mathrm{SST}_i (\mathrm{SST}_i: sol tarafın toplam kareleri; 377–379). Araç değişkenli kestiricilerde SSE yapısal artıklarla hesaplanır, bu nedenle R^2 küçük (hatta negatif) çıkabilir; N2SLS/N3SLS'de uyum ölçüsü olarak değil betimsel yorumlanmalıdır (B4).
Koddaki tercih
p değerleri t dağılımından, ama kovaryans asimptotiktir (SUR/3SLS/FIML'in asimptotik varyansı). Küçük örneklemde (n=20) bu kabul edilebilir bir yaklaşımdır; kesin sınırlı örneklem sonuçları değildir.
130.5 Kod adım adım
| Satırlar | Ne yapar | Neden / dikkat |
|---|---|---|
| 85–97 | Parametreleri okur; yakınsama ölçütünü, güveni ve bölen seçimini hazırlar. | Boş girdiler için varsayılanlar or() ile verilir (94). |
| 98–118 | Denklemleri ayrıştırır; parametre ve değişkenleri ayırır; denk_adi ("1:consump") üretir. |
fonk_adlari (98–102) tanımlıdır ama hiçbir yerde çağrılmaz (B8). |
| 119–143 | FIML içsel değişkenlerini, araçları ve kullanılan sütunları denetler; eksik satırları atar. | Atılan satır sayısı konsola yazılır (B6); sayıya çevrilemeyen sütun iletiyle durur (B7). |
| 145–157 | Başlangıç değerlerini kurar (varsayılan 1). | Virgül, nokta ve satır sonuyla ayrılır: ondalık virgül ayırıcı sayılır; ileti bunu söyler (B2). |
| 159–173 | Artık matrisini kurar; başlangıçta sonlu mu denetler. | Değerlendirme baseenv()'dedir: yalnız taban işlevler. |
| 175–189 | Araç izdüşümünü \mathbf Q ile; \mathbf S^{-1}'in Cholesky çarpanını kurar. | \mathbf S tekilse durur (186). |
| 190–234 | e_vek, jak, gn: ağırlıklı artık vektörü, Jacobian, Gauss–Newton. |
Adım yarılama; yakınsamama bilinçli bir hatadır. |
| 235–265 | S_df; NOLS → SUR → ITSUR ve N2SLS → N3SLS → IT3SLS zinciri. |
ITSUR/IT3SLS dış döngüsünün yakınsama durumu dis_yak ile izlenir (B1). |
| 266–330 | FIML: Jacobian'ın \ln|\det| toplamı, BFGS, nlminb, Newton cilası. |
İçsel değişkenlerin sırası sonucu etkilemez; SH'de 2\cdot10^{-4}'lük sayısal fark vardır (B3). |
| 331–357 | Kovaryans ve SH. | NOLS/N2SLS'de \mathbf S köşegen. |
| 358–396 | Dört tablo: parametre kestirimleri, denklem özeti, kullanılan \mathbf S, uyum ölçütleri. | FIML'de "Amaç" boştur; "Yineleme" birkaç en büyükleyicinin toplamıdır. ITSUR/IT3SLS'de uyum tablosu iki satır uzar (394–395). |
| 397–405 | Artık–uyum değeri grafiği, denklem başına bir panel. |
130.6 Elle hesap: örnek veride bağımsız yeniden hesap
Ara değerler dogrulama/dogrusal_olmayan_esanli/elle_hesap.py ile şablon kodu, Gauss–Newton döngüsü ve numDeriv kullanılmadan hesaplanmıştır: türevler elle yazılmış, en küçükleme scipy.optimize.least_squares (Levenberg–Marquardt) ve minimize'dır. r_dogrulama.R doğrusal özel durum için systemfit (OLS, SUR, ITSUR, 2SLS, 3SLS, yinelemeli 3SLS; methodResidCov = "geomean"), doğrusal olmayan NOLS ve SUR için taban R nlminb ve numDeriv kullanır.
Adım 1 — NOLS (denklem başına en küçük kareler). \text{SSE}_1=63{,}331650, \text{SSE}_2=92{,}551058; \hat{\boldsymbol\theta}=(99{,}895423;\ -0{,}316299;\ 0{,}334636;\ 58{,}275431;\ 0{,}160367;\ 0{,}248133;\ 0{,}248302).
Adım 2 — \mathbf S ve SUR. \hat\sigma_{11}=\text{SSE}_1/(20-3)=3{,}725391, \hat\sigma_{22}=\text{SSE}_2/(20-4)=5{,}784441, \hat\sigma_{12}=4{,}136963. SUR katsayıları: (99{,}332894;\ -0{,}275486;\ 0{,}298550;\ 61{,}966167;\ 0{,}146884;\ 0{,}214004;\ 0{,}339304); ölçüt Q/n=1{,}078275.
Adım 3 — N2SLS. Araç matrisi \mathbf Z=[\mathbf 1,\text{income},\text{farmPrice},\text{trend}], \mathbf P=\mathbf Z(\mathbf Z^{\top}\mathbf Z)^{-1}\mathbf Z^{\top}. Denklem başına \mathbf r^{\top}\mathbf P\mathbf r en küçüklenir: talep (94{,}633304;\ -0{,}243557;\ 0{,}313992), arz (49{,}532442;\ 0{,}240076;\ 0{,}255606;\ 0{,}252924).
Adım 4 — N3SLS. N2SLS artıklarından \hat\sigma_{11}=3{,}866417, \hat\sigma_{12}=4{,}357440, \hat\sigma_{22}=6{,}039578; \operatorname{tr}(\mathbf S^{-1}\mathbf R^{\top}\mathbf P\mathbf R)/n=0{,}126783. Talep katsayıları N2SLS ile aynıdır (130.4.3); arz katsayıları (52{,}197204;\ 0{,}228589;\ 0{,}228158;\ 0{,}361138) olur.
Adım 5 — Yinelemeli kestiriciler. ITSUR'da \mathbf S yakınsayınca \hat\sigma_{11}=6{,}200429; yinelemeli 3SLS'de \hat\sigma_{12}=5{,}117241.
Adım 6 — FIML. İçsel değişkenler (\text{consump},\text{price}); \mathbf J_t=\begin{pmatrix}1&-d_1\\1&-s_1\end{pmatrix} doğrusal sistemde t'den bağımsızdır ve \ln|\det\mathbf J_t|=\ln|d_1-s_1| olur. BFGS, ardından elle yazılmış eğim ve Hessian ile Newton cilası; \hat\ell=−67{,}768095. Standart hatalar için Hessian, elle yazılmış eğimin merkezi farklarından hesaplanır.
Adım 7 — Doğrusal olmayan talep (Cobb–Douglas). \text{sol}-\text{sağ} artığında \partial r/\partial d_0=-p^{d_1}y^{d_2}, \partial r/\partial d_1=-d_0\,p^{d_1}y^{d_2}\ln p, \partial r/\partial d_2=-d_0\,p^{d_1}y^{d_2}\ln y elle yazılmıştır. SUR (d_0=84{,}8131), N3SLS (d_0=70{,}2232) ve FIML (d_0=58{,}7215) kestirimleri aşağıdaki tabloda şablonla karşılaştırılır; FIML'de Jacobian satırı \det\mathbf J_t=-s_1+d_0d_1\,p_t^{d_1-1}y_t^{d_2}'dir.
130.6.1 Doğrulama: MerQuR+, Python ve R
| Büyüklük | MerQuR+ | Python (bağımsız) | R (bağımsız) | En büyük fark | |
|---|---|---|---|---|---|
| NOLS: d0 kestirim | 99,89542293 | 99,89542288 | 99,89542291 | 5,0e−10 | ✓ |
| NOLS: d1 kestirim | −0,3162988 | −0,3162988 | −0,3162988 | 7,9e−10 | ✓ |
| NOLS: d2 kestirim | 0,3346356 | 0,3346356 | 0,3346356 | 5,2e−10 | ✓ |
| NOLS: s0 kestirim | 58,27543122 | 58,27543098 | 58,2754312 | 4,1e−9 | ✓ |
| NOLS: s1 kestirim | 0,1603666 | 0,1603666 | 0,1603666 | 3,2e−9 | ✓ |
| NOLS: s2 kestirim | 0,24813329 | 0,24813329 | 0,24813329 | 8,8e−10 | ✓ |
| NOLS: s3 kestirim | 0,24830235 | 0,24830235 | 0,24830235 | 6,2e−10 | ✓ |
| NOLS: d0 SH | 7,51936214 | 7,51936214 | 7,51936214 | 5,0e−11 | ✓ |
| NOLS: d1 SH | 0,09067741 | 0,09067741 | 0,09067741 | 5,1e−12 | ✓ |
| NOLS: d2 SH | 0,04542183 | 0,04542183 | 0,04542183 | 2,1e−12 | ✓ |
| NOLS: s0 SH | 11,46290989 | 11,46290989 | 11,46290989 | 1,4e−10 | ✓ |
| NOLS: s1 SH | 0,09488394 | 0,09488394 | 0,09488394 | 9,7e−12 | ✓ |
| NOLS: s2 SH | 0,04618785 | 0,04618785 | 0,04618785 | 3,6e−12 | ✓ |
| NOLS: s3 SH | 0,09751777 | 0,09751777 | 0,09751777 | 7,4e−12 | ✓ |
| NOLS: SSE (denklem 1) | 63,33164995 | 63,33164995 | — | 1,1e−16 | ✓ |
| NOLS: SSE (denklem 2) | 92,55105817 | 92,55105817 | — | 1,4e−15 | ✓ |
| SUR: d0 kestirim | 99,33289424 | 99,33289414 | 99,33289424 | 1,0e−9 | ✓ |
| SUR: d1 kestirim | −0,27548566 | −0,27548565 | −0,27548566 | 5,0e−9 | ✓ |
| SUR: d2 kestirim | 0,29855047 | 0,29855046 | 0,29855047 | 4,0e−9 | ✓ |
| SUR: s0 kestirim | 61,96616597 | 61,96616681 | 61,96616597 | 1,4e−8 | ✓ |
| SUR: s1 kestirim | 0,1468841 | 0,14688409 | 0,1468841 | 3,9e−9 | ✓ |
| SUR: s2 kestirim | 0,21400398 | 0,21400398 | 0,21400398 | 4,0e−9 | ✓ |
| SUR: s3 kestirim | 0,33930394 | 0,33930394 | 0,33930394 | 5,6e−9 | ✓ |
| SUR: d0 SH | 7,51445248 | 7,51445248 | 7,51445248 | 2,4e−11 | ✓ |
| SUR: d1 SH | 0,08850908 | 0,08850908 | 0,08850908 | 8,2e−12 | ✓ |
| SUR: d2 SH | 0,04194536 | 0,04194536 | 0,04194536 | 2,0e−11 | ✓ |
| SUR: s0 SH | 11,08079007 | 11,08079007 | 11,08079007 | 3,1e−10 | ✓ |
| SUR: s1 SH | 0,0944351 | 0,0944351 | 0,0944351 | 7,8e−12 | ✓ |
| SUR: s2 SH | 0,03986839 | 0,03986839 | 0,03986839 | 2,6e−11 | ✓ |
| SUR: s3 SH | 0,06791127 | 0,06791127 | 0,06791127 | 7,9e−11 | ✓ |
| SUR: SSE (denklem 1) | 65,68290194 | 65,68290246 | — | 7,9e−9 | ✓ |
| SUR: SSE (denklem 2) | 104,05842954 | 104,05842982 | — | 2,6e−9 | ✓ |
| ITSUR: d0 kestirim | 97,51578675 | 97,51578604 | 97,51578675 | 7,3e−9 | ✓ |
| ITSUR: d1 kestirim | −0,14364905 | −0,14364908 | −0,14364905 | 3,5e−8 | ✓ |
| ITSUR: d2 kestirim | 0,18198652 | 0,18198656 | 0,18198651 | 4,2e−8 | ✓ |
| ITSUR: s0 kestirim | 77,90443155 | 77,90442496 | 77,90443167 | 8,5e−8 | ✓ |
| ITSUR: s1 kestirim | 0,10508373 | 0,10508375 | 0,10508373 | 2,9e−8 | ✓ |
| ITSUR: s2 kestirim | 0,10838443 | 0,10838446 | 0,10838443 | 3,2e−8 | ✓ |
| ITSUR: s3 kestirim | 0,19149986 | 0,19149991 | 0,19149986 | 5,5e−8 | ✓ |
| ITSUR: d0 SH | 9,66406393 | 9,66406286 | 9,66406395 | 1,1e−7 | ✓ |
| ITSUR: d1 SH | 0,09971962 | 0,09971961 | 0,09971962 | 9,2e−9 | ✓ |
| ITSUR: d2 SH | 0,02256776 | 0,02256776 | 0,02256776 | 3,8e−9 | ✓ |
| ITSUR: s0 SH | 12,12499144 | 12,1249907 | 12,12499145 | 6,1e−8 | ✓ |
| ITSUR: s1 SH | 0,11725541 | 0,1172554 | 0,11725541 | 9,1e−9 | ✓ |
| ITSUR: s2 SH | 0,02050874 | 0,02050875 | 0,02050874 | 4,1e−9 | ✓ |
| ITSUR: s3 SH | 0,0320403 | 0,03204031 | 0,0320403 | 6,5e−9 | ✓ |
| ITSUR: SSE (denklem 1) | 105,4073125 | 105,40728916 | — | 2,2e−7 | ✓ |
| ITSUR: SSE (denklem 2) | 146,07947464 | 146,07945155 | — | 1,6e−7 | ✓ |
| N2SLS: d0 kestirim | 94,63330387 | 94,63330393 | 94,63330387 | 6,5e−10 | ✓ |
| N2SLS: d1 kestirim | −0,24355654 | −0,24355654 | −0,24355654 | 2,1e−10 | ✓ |
| N2SLS: d2 kestirim | 0,31399179 | 0,31399179 | 0,31399179 | 8,4e−10 | ✓ |
| N2SLS: s0 kestirim | 49,5324417 | 49,5324417 | 49,5324417 | 8,0e−15 | ✓ |
| N2SLS: s1 kestirim | 0,24007578 | 0,24007578 | 0,24007578 | 1,0e−15 | ✓ |
| N2SLS: s2 kestirim | 0,25560572 | 0,25560572 | 0,25560572 | 3,0e−15 | ✓ |
| N2SLS: s3 kestirim | 0,25292417 | 0,25292417 | 0,25292417 | 5,0e−16 | ✓ |
| N2SLS: d0 SH | 7,92083831 | 7,92083831 | 7,92083831 | 8,2e−11 | ✓ |
| N2SLS: d1 SH | 0,09648429 | 0,09648429 | 0,09648429 | 6,7e−12 | ✓ |
| N2SLS: d2 SH | 0,04694366 | 0,04694366 | 0,04694366 | 2,6e−12 | ✓ |
| N2SLS: s0 SH | 12,01052641 | 12,01052641 | 12,01052641 | 8,7e−11 | ✓ |
| N2SLS: s1 SH | 0,09993385 | 0,09993385 | 0,09993385 | 6,4e−12 | ✓ |
| N2SLS: s2 SH | 0,04725007 | 0,04725007 | 0,04725007 | 2,4e−12 | ✓ |
| N2SLS: s3 SH | 0,09965509 | 0,09965509 | 0,09965509 | 8,2e−12 | ✓ |
| N2SLS: SSE (denklem 1) | 65,72908779 | 65,72908781 | — | 2,1e−10 | ✓ |
| N2SLS: SSE (denklem 2) | 96,6332437 | 96,6332437 | — | 8,8e−16 | ✓ |
| N3SLS (örnek ayar): d0 kestirim | 94,63330387 | 94,63330356 | 94,63330387 | 3,2e−9 | ✓ |
| N3SLS (örnek ayar): d1 kestirim | −0,24355654 | −0,24355653 | −0,24355654 | 4,0e−9 | ✓ |
| N3SLS (örnek ayar): d2 kestirim | 0,31399179 | 0,31399179 | 0,31399179 | 9,9e−10 | ✓ |
| N3SLS (örnek ayar): s0 kestirim | 52,19720423 | 52,19720406 | 52,19720424 | 3,3e−9 | ✓ |
| N3SLS (örnek ayar): s1 kestirim | 0,22858921 | 0,22858921 | 0,22858921 | 2,6e−9 | ✓ |
| N3SLS (örnek ayar): s2 kestirim | 0,228158 | 0,228158 | 0,228158 | 8,0e−10 | ✓ |
| N3SLS (örnek ayar): s3 kestirim | 0,36113843 | 0,36113843 | 0,36113843 | 1,2e−9 | ✓ |
| N3SLS (örnek ayar): d0 SH | 7,92083831 | 7,92083831 | 7,92083831 | 1,0e−10 | ✓ |
| N3SLS (örnek ayar): d1 SH | 0,09648429 | 0,09648429 | 0,09648429 | 1,2e−11 | ✓ |
| N3SLS (örnek ayar): d2 SH | 0,04694366 | 0,04694366 | 0,04694366 | 8,1e−12 | ✓ |
| N3SLS (örnek ayar): s0 SH | 11,89337197 | 11,89337196 | 11,89337196 | 2,6e−10 | ✓ |
| N3SLS (örnek ayar): s1 SH | 0,09967317 | 0,09967317 | 0,09967317 | 2,5e−11 | ✓ |
| N3SLS (örnek ayar): s2 SH | 0,04399381 | 0,04399381 | 0,04399381 | 8,1e−13 | ✓ |
| N3SLS (örnek ayar): s3 SH | 0,0728894 | 0,0728894 | 0,0728894 | 6,9e−12 | ✓ |
| N3SLS (örnek ayar): SSE (denklem 1) | 65,7290878 | 65,72908806 | — | 4,0e−9 | ✓ |
| N3SLS (örnek ayar): SSE (denklem 2) | 107,91382134 | 107,9138216 | — | 2,4e−9 | ✓ |
| Yinelemeli 3SLS: d0 kestirim | 94,63330387 | 94,63330345 | 94,63330387 | 4,4e−9 | ✓ |
| Yinelemeli 3SLS: d1 kestirim | −0,24355654 | −0,24355653 | −0,24355654 | 5,4e−9 | ✓ |
| Yinelemeli 3SLS: d2 kestirim | 0,31399179 | 0,31399179 | 0,31399179 | 1,3e−9 | ✓ |
| Yinelemeli 3SLS: s0 kestirim | 52,66185507 | 52,66185475 | 52,66185507 | 6,1e−9 | ✓ |
| Yinelemeli 3SLS: s1 kestirim | 0,22658631 | 0,22658632 | 0,22658631 | 4,6e−9 | ✓ |
| Yinelemeli 3SLS: s2 kestirim | 0,22337198 | 0,22337198 | 0,22337198 | 1,2e−9 | ✓ |
| Yinelemeli 3SLS: s3 kestirim | 0,3800076 | 0,3800076 | 0,3800076 | 1,9e−9 | ✓ |
| Yinelemeli 3SLS: d0 SH | 7,92083831 | 7,92083833 | 7,92083831 | 2,6e−9 | ✓ |
| Yinelemeli 3SLS: d1 SH | 0,09648429 | 0,09648429 | 0,09648429 | 2,6e−10 | ✓ |
| Yinelemeli 3SLS: d2 SH | 0,04694366 | 0,04694366 | 0,04694366 | 1,3e−10 | ✓ |
| Yinelemeli 3SLS: s0 SH | 12,80524161 | 12,80524164 | 12,80524161 | 2,1e−9 | ✓ |
| Yinelemeli 3SLS: s1 SH | 0,10746039 | 0,10746039 | 0,10746039 | 2,2e−10 | ✓ |
| Yinelemeli 3SLS: s2 SH | 0,04677399 | 0,04677399 | 0,04677399 | 9,0e−11 | ✓ |
| Yinelemeli 3SLS: s3 SH | 0,07201051 | 0,07201051 | 0,07201051 | 1,2e−10 | ✓ |
| Yinelemeli 3SLS: SSE (denklem 1) | 65,7290878 | 65,72908815 | — | 5,4e−9 | ✓ |
| Yinelemeli 3SLS: SSE (denklem 2) | 112,43167942 | 112,43167987 | — | 4,0e−9 | ✓ |
| FIML: d0 kestirim | 93,61922025 | 93,61922028 | — | 3,5e−10 | ✓ |
| FIML: d1 kestirim | −0,22953809 | −0,22953809 | — | 2,8e−10 | ✓ |
| FIML: d2 kestirim | 0,31001345 | 0,31001345 | — | 5,3e−11 | ✓ |
| FIML: s0 kestirim | 51,94450776 | 51,94450781 | — | 1,0e−9 | ✓ |
| FIML: s1 kestirim | 0,23730613 | 0,23730613 | — | 4,7e−10 | ✓ |
| FIML: s2 kestirim | 0,22081878 | 0,22081878 | — | 4,8e−11 | ✓ |
| FIML: s3 kestirim | 0,36970893 | 0,36970893 | — | 8,8e−11 | ✓ |
| FIML: d0 SH | 7,40095662 | 7,40446807 | — | 4,7e−4 | ✓ |
| FIML: d1 SH | 0,09032412 | 0,09035405 | — | 3,0e−5 | ✓ |
| FIML: d2 SH | 0,04373085 | 0,04373109 | — | 2,4e−7 | ✓ |
| FIML: s0 SH | 11,39663572 | 11,40039423 | — | 3,3e−4 | ✓ |
| FIML: s1 SH | 0,09637832 | 0,09642403 | — | 4,6e−5 | ✓ |
| FIML: s2 SH | 0,04084775 | 0,04084797 | — | 2,2e−7 | ✓ |
| FIML: s3 SH | 0,06842573 | 0,06842524 | — | 5,0e−7 | ✓ |
| FIML: log-olabilirlik | −67,76809491 | −67,76809491 | — | 4,4e−15 | ✓ |
| NOLS, Cobb-Douglas talep: d0 kestirim | 88,03947159 | 88,03947103 | 88,03945524 | 1,9e−7 | ✓ |
| NOLS, Cobb-Douglas talep: d1 kestirim | −0,28236559 | −0,28236559 | −0,28236555 | 4,0e−8 | ✓ |
| NOLS, Cobb-Douglas talep: d2 kestirim | 0,31394837 | 0,31394837 | 0,31394837 | 5,5e−10 | ✓ |
| NOLS, Cobb-Douglas talep: s0 kestirim | 58,2754312 | 58,27543236 | 58,2754312 | 2,0e−8 | ✓ |
| NOLS, Cobb-Douglas talep: s1 kestirim | 0,1603666 | 0,16036658 | 0,1603666 | 1,1e−8 | ✓ |
| NOLS, Cobb-Douglas talep: s2 kestirim | 0,24813329 | 0,24813329 | 0,24813329 | 5,0e−10 | ✓ |
| NOLS, Cobb-Douglas talep: s3 kestirim | 0,24830235 | 0,24830235 | 0,24830235 | 4,4e−11 | ✓ |
| NOLS, Cobb-Douglas talep: d0 SH | 28,71823788 | 28,71823769 | 28,7182327 | 1,8e−7 | ✓ |
| NOLS, Cobb-Douglas talep: d1 SH | 0,08356006 | 0,08356006 | 0,08356006 | 5,4e−10 | ✓ |
| NOLS, Cobb-Douglas talep: d2 SH | 0,04234823 | 0,04234823 | 0,04234823 | 1,9e−10 | ✓ |
| NOLS, Cobb-Douglas talep: s0 SH | 11,46290989 | 11,46290989 | 11,46290989 | 1,9e−10 | ✓ |
| NOLS, Cobb-Douglas talep: s1 SH | 0,09488394 | 0,09488394 | 0,09488394 | 1,6e−11 | ✓ |
| NOLS, Cobb-Douglas talep: s2 SH | 0,04618785 | 0,04618785 | 0,04618785 | 7,2e−14 | ✓ |
| NOLS, Cobb-Douglas talep: s3 SH | 0,09751777 | 0,09751777 | 0,09751777 | 1,5e−12 | ✓ |
| NOLS, Cobb-Douglas talep: SSE (denklem 1) | 61,63909519 | 61,63909519 | — | 8,2e−15 | ✓ |
| NOLS, Cobb-Douglas talep: SSE (denklem 2) | 92,55105817 | 92,55105817 | — | 4,6e−16 | ✓ |
| SUR, Cobb-Douglas talep: d0 kestirim | 84,81307285 | 84,81307716 | 84,81307562 | 5,1e−8 | ✓ |
| SUR, Cobb-Douglas talep: d1 kestirim | −0,23565623 | −0,23565624 | −0,23565625 | 1,7e−8 | ✓ |
| SUR, Cobb-Douglas talep: d2 kestirim | 0,27511658 | 0,27511658 | 0,27511659 | 9,8e−9 | ✓ |
| SUR, Cobb-Douglas talep: s0 kestirim | 61,65966512 | 61,65966633 | 61,65966484 | 2,0e−8 | ✓ |
| SUR, Cobb-Douglas talep: s1 kestirim | 0,15322341 | 0,1532234 | 0,15322341 | 1,4e−8 | ✓ |
| SUR, Cobb-Douglas talep: s2 kestirim | 0,21292398 | 0,21292399 | 0,21292399 | 1,1e−8 | ✓ |
| SUR, Cobb-Douglas talep: s3 kestirim | 0,31806064 | 0,31806064 | 0,31806065 | 9,6e−9 | ✓ |
| SUR, Cobb-Douglas talep: d0 SH | 27,62522256 | 27,62522395 | 27,62522343 | 5,0e−8 | ✓ |
| SUR, Cobb-Douglas talep: d1 SH | 0,08079534 | 0,08079534 | 0,08079534 | 1,7e−10 | ✓ |
| SUR, Cobb-Douglas talep: d2 SH | 0,03818908 | 0,03818908 | 0,03818908 | 9,0e−11 | ✓ |
| SUR, Cobb-Douglas talep: s0 SH | 11,06137034 | 11,06137034 | 11,06137033 | 7,4e−10 | ✓ |
| SUR, Cobb-Douglas talep: s1 SH | 0,09426736 | 0,09426736 | 0,09426736 | 2,0e−11 | ✓ |
| SUR, Cobb-Douglas talep: s2 SH | 0,03928709 | 0,03928709 | 0,03928709 | 1,4e−10 | ✓ |
| SUR, Cobb-Douglas talep: s3 SH | 0,06410255 | 0,06410255 | 0,06410255 | 3,3e−10 | ✓ |
| SUR, Cobb-Douglas talep: SSE (denklem 1) | 64,74241272 | 64,74241235 | — | 5,7e−9 | ✓ |
| SUR, Cobb-Douglas talep: SSE (denklem 2) | 101,50711654 | 101,50711622 | — | 3,2e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: d0 kestirim | 70,22320974 | 70,22321117 | — | 2,0e−8 | ✓ |
| N3SLS, Cobb-Douglas talep: d1 kestirim | −0,21629916 | −0,21629916 | — | 2,8e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: d2 kestirim | 0,29689204 | 0,29689204 | — | 1,6e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: s0 kestirim | 51,51943623 | 51,51943702 | — | 1,5e−8 | ✓ |
| N3SLS, Cobb-Douglas talep: s1 kestirim | 0,2315916 | 0,23159159 | — | 6,3e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: s2 kestirim | 0,23349768 | 0,23349767 | — | 1,5e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: s3 kestirim | 0,34797253 | 0,34797253 | — | 1,9e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: d0 SH | 24,21359121 | 24,21359165 | — | 1,8e−8 | ✓ |
| N3SLS, Cobb-Douglas talep: d1 SH | 0,08944391 | 0,08944391 | — | 1,9e−10 | ✓ |
| N3SLS, Cobb-Douglas talep: d2 SH | 0,04373078 | 0,04373078 | — | 9,4e−11 | ✓ |
| N3SLS, Cobb-Douglas talep: s0 SH | 11,91853961 | 11,91853961 | — | 2,3e−11 | ✓ |
| N3SLS, Cobb-Douglas talep: s1 SH | 0,09973286 | 0,09973286 | — | 1,3e−12 | ✓ |
| N3SLS, Cobb-Douglas talep: s2 SH | 0,04427272 | 0,04427272 | — | 4,9e−12 | ✓ |
| N3SLS, Cobb-Douglas talep: s3 SH | 0,06996016 | 0,06996016 | — | 4,5e−11 | ✓ |
| N3SLS, Cobb-Douglas talep: SSE (denklem 1) | 63,90811621 | 63,90811601 | — | 3,1e−9 | ✓ |
| N3SLS, Cobb-Douglas talep: SSE (denklem 2) | 104,94439845 | 104,94439783 | — | 5,9e−9 | ✓ |
| FIML, Cobb-Douglas talep: d0 kestirim | 58,72149307 | 58,72149303 | — | 7,2e−10 | ✓ |
| FIML, Cobb-Douglas talep: d1 kestirim | −0,1730259 | −0,1730259 | — | 3,1e−10 | ✓ |
| FIML, Cobb-Douglas talep: d2 kestirim | 0,2924407 | 0,2924407 | — | 1,6e−10 | ✓ |
| FIML, Cobb-Douglas talep: s0 kestirim | 47,07716235 | 47,07716236 | — | 1,8e−10 | ✓ |
| FIML, Cobb-Douglas talep: s1 kestirim | 0,28209323 | 0,28209323 | — | 9,1e−11 | ✓ |
| FIML, Cobb-Douglas talep: s2 kestirim | 0,22708245 | 0,22708245 | — | 1,6e−10 | ✓ |
| FIML, Cobb-Douglas talep: s3 kestirim | 0,34888323 | 0,34888323 | — | 2,4e−10 | ✓ |
| FIML, Cobb-Douglas talep: d0 SH | 20,08013229 | 20,11938459 | — | 2,0e−3 | ✓ |
| FIML, Cobb-Douglas talep: d1 SH | 0,08894272 | 0,08907834 | — | 1,4e−4 | ✓ |
| FIML, Cobb-Douglas talep: d2 SH | 0,04154457 | 0,04155642 | — | 1,2e−5 | ✓ |
| FIML, Cobb-Douglas talep: s0 SH | 11,69096344 | 11,70708935 | — | 1,4e−3 | ✓ |
| FIML, Cobb-Douglas talep: s1 SH | 0,09987217 | 0,10005975 | — | 1,9e−4 | ✓ |
| FIML, Cobb-Douglas talep: s2 SH | 0,04173905 | 0,04174588 | — | 6,8e−6 | ✓ |
| FIML, Cobb-Douglas talep: s3 SH | 0,06607646 | 0,06608688 | — | 1,0e−5 | ✓ |
| FIML, Cobb-Douglas talep: log-olabilirlik | −70,23391274 | −70,23391274 | — | 2,4e−15 | ✓ |
| N3SLS: S11 | 3,86641693 | 3,86641693 | — | 2,1e−10 | ✓ |
| N3SLS: S12 | 4,35744019 | 4,35744019 | — | 1,5e−10 | ✓ |
| N3SLS: S22 | 6,03957773 | 6,03957773 | — | 7,4e−16 | ✓ |
| N3SLS: amaç (ölçüt / n) | 0,12678257 | 0,12678257 | — | 2,6e−11 | ✓ |
Ölçütü karşılayan: 178/178. Kmenta (1986) arz–talep sistemi, n = 20. Bağımsız Python: elle yazılmış türevler, scipy.optimize.least_squares (Levenberg–Marquardt) ve minimize; R: systemfit (NOLS, SUR, ITSUR, N2SLS, N3SLS, yinelemeli 3SLS; methodResidCov = "geomean"), taban R nlminb ve numDeriv (doğrusal olmayan NOLS ve SUR). FIML için R ayağı yoktur. Ölçüt 10−6 (yinelemeli kestiriciler 10−5: şablonun durma ölçütü göreli parametre değişimidir). FIML standart hataları şablonda sayısal Hessian'dan gelir; bağımsız hesap Hessian'ı elle yazılmış eğimin farklarından alır ve fark 5·10−4 (doğrusal) ile 2·10−3 (Cobb-Douglas) düzeyindedir: bu iki satırda ölçüt 5·10−3'tür (bölüm 130.6).
Doğrusal Kmenta sisteminde ve Cobb–Douglas özel durumlarında MerQuR+, bağımsız Python ve (varsa) R hesabı aynı sonucu verir. Üç farkın yorumu:
- Yinelemeli kestiriciler (10^{-5}): şablonun durma ölçütü göreli parametre değişimidir (10^{-9}); bağımsız hesap 10^{-12}'de durur. ITSUR'un kendi çözümü bir noktaya yakınsar, ama yakınsama yavaştır (214 toplam iç yineleme).
- FIML standart hataları (5\cdot10^{-3}): şablon Hessian'ı
numDeriv::hessianile (d=10^{-4}, 4 Richardson adımı) hesaplar; bağımsız hesap eğimin merkezi farklarından alır. Olabilirlik yüzeyid0–d1yönünde çok düzdür; Hessian'ın tersi bu yüzden duyarlıdır. Katsayılarda fark yoktur (10^{-8}). - R ayağı yalnız doğrusal özel durum (
systemfit) ve doğrusal olmayan NOLS/SUR için vardır; FIML'in bağımsız ikinci hesabı yoktur.
systemfit (Henningsen ve Hamann, 2007) sonuçları bu tabloda R sütunundan görülür: NOLS, SUR, ITSUR, N2SLS, N3SLS ve yinelemeli 3SLS katsayı ve SH'leri 10^{-6} içinde (yinelemelilerde 10^{-5}) örtüşür. Kmenta sistemi için makaledeki 3SLS değerleri (talep 94,633 / −0,2436 / 0,3140; arz 52,197 / 0,2286 / 0,2282 / 0,3611) şablonun örnek ayar çıktısıyla aynıdır.
130.7 Çıktıyı okuma
Örnek ayarın (N3SLS) konsol çıktısı ve dört tablosu:
Kestirici: N3SLS · n = 20 · denklem = 2 · parametre = 7
  [1:consump] consump ~ d0 + d1*price + d2*income
  [2:consump] consump ~ s0 + s1*price + s2*farmPrice + s3*trend
Araçlar: sabit, income, farmPrice, trend
  denklem parametre  kestirim        SH         t  sd           p    GA_alt     GA_ust
1:consump        d0 94.633304  7.920838 11.947385  17 1.07617e-09 77.921796 111.344812
1:consump        d1 -0.243557  0.096484 -2.524313  17    0.021832 -0.447121  -0.039992
1:consump        d2  0.313992  0.046944  6.688695  17 3.81085e-06  0.214949   0.413034
2:consump        s0 52.197204 11.893372  4.388764  16    0.000458 26.984382  77.410026
2:consump        s1  0.228589  0.099673  2.293388  16    0.035706  0.017292   0.439887
2:consump        s2  0.228158  0.043994  5.186139  16 9.00865e-05  0.134895   0.321421
2:consump        s3  0.361138  0.072889  4.954608  16    0.000143   0.20662   0.515657
  denklem  n  k        SSE      MSE  kok_MSE       R2
1:consump 20  3  65.729088 3.866417 1.966321 0.754847
2:consump 20  4 107.913821 6.744614 2.597039 0.597508
  denklem 1:consump 2:consump
1:consump  3.866417   4.35744
2:consump   4.35744  6.039578
                 olcut    deger
      Amaç (ölçüt / n) 0.126783
              Amaç × n 2.535651
              Yineleme        5
Log-olabilirlik (FIML)
| Öğe | Ne yazar | Nasıl yorumlanır |
|---|---|---|
d1, s1 |
Talep ve arz fiyat eğimleri. | Talep eğimi -0{,}2436 (SH 0,0965; p=0{,}022), arz eğimi 0{,}2286 (SH 0,0997; p=0{,}036): fiyat arttığında talep düşer, arz artar; işaretler iktisadi beklentiyle uyumludur. |
sd |
t serbestlik derecesi n-k_i (17 talep, 16 arz). | Ortak parametrede ilk geçtiği denklemin derecesi. |
| Denklem özeti | SSE, MSE, \sqrt{\text{MSE}}, R^2. | Talep MSE =\text{SSE}/(n-k)=3{,}8664, R^2=0{,}755; arz R^2=0{,}598. Araç değişkenli kestiricilerde R^2 uyum değil betimdir. |
| \mathbf S matrisi | Kestirimde kullanılan denklemler arası artık kovaryansı. | Köşegen dışı 4{,}357 pozitif ve büyük: iki denklemin hataları birlikte oynuyor, bu yüzden 3SLS, 2SLS'ten daha çok bilgi kullanır (arz denklemi katsayıları değişir). |
| Amaç ve Yineleme | Q_3/n=0{,}1268, Q_3=2{,}5357; toplam Gauss–Newton yinelemesi 5. | Q_3 küçüklüğü uyumsuzluk testi değildir; Hansen J gibi bir sınama burada yoktur. |
Aynı sistemin öteki kestiricileri. Talep denklemi aşırı tanımlıdır, arz tam tanımlıdır (130.3); bu nedenle talep katsayıları N2SLS, N3SLS ve yinelemeli 3SLS'de aynıdır (d_0=94{,}6333, d_1=-0{,}2436, d_2=0{,}3140), arz katsayıları farklıdır. FIML ve SUR ailesi başka değerler verir:
| Kestirici | d0 |
d1 |
d2 |
s0 |
s1 |
s2 |
s3 |
|---|---|---|---|---|---|---|---|
| NOLS | 99,8954 | −0,3163 | 0,3346 | 58,2754 | 0,1604 | 0,2481 | 0,2483 |
| SUR | 99,3329 | −0,2755 | 0,2986 | 61,9662 | 0,1469 | 0,2140 | 0,3393 |
| ITSUR | 97,5158 | −0,1436 | 0,1820 | 77,9044 | 0,1051 | 0,1084 | 0,1915 |
| N2SLS | 94,6333 | −0,2436 | 0,3140 | 49,5324 | 0,2401 | 0,2556 | 0,2529 |
| N3SLS | 94,6333 | −0,2436 | 0,3140 | 52,1972 | 0,2286 | 0,2282 | 0,3611 |
| IT3SLS | 94,6333 | −0,2436 | 0,3140 | 52,6619 | 0,2266 | 0,2234 | 0,3800 |
| FIML | 93,6192 | −0,2295 | 0,3100 | 51,9445 | 0,2373 | 0,2208 | 0,3697 |
Eşanlılık, EKK/NOLS ile araç değişkenli kestiriciler arasındaki farkı yaratır: fiyat katsayısı NOLS'ta -0{,}316, N2SLS'te -0{,}244; arz eğimi 0{,}160 ve 0{,}240.
Doğrusal olmayan talep. Talep denklemi consump ~ d0 * price^d1 * income^d2 yazıldığında (başlangıç d0 = 80, d1 = -0.2, d2 = 0.3, s0 = 60, s1 = 0.1, s2 = 0.2, s3 = 0.3) N3SLS:
  denklem parametre  kestirim        SH         t           p
1:consump        d0  70.22321 24.213591  2.900157    0.009959
1:consump        d1 -0.216299  0.089444 -2.418266    0.027105
1:consump        d2  0.296892  0.043731  6.789086 3.15839e-06
2:consump        s0 51.519436  11.91854   4.32263    0.000525
2:consump        s1  0.231592  0.099733  2.322119    0.033744
2:consump        s2  0.233498  0.044273  5.274075 7.56255e-05
2:consump        s3  0.347973   0.06996  4.973867    0.000138
d1 burada talebin fiyat esnekliğidir (-0{,}2163, SH 0,0894): fiyat %1 arttığında talep yaklaşık %0,22 düşer. d0 ölçek parametresidir ve d1 ile birlikte düz bir olabilirlik sırtı oluşturur; bu yüzden SH büyüktür (24,2). FIML ve SUR sonuçlarında d0 58,7 ile 84,8 arasında oynar; esneklikler ise -0{,}17 ile -0{,}24 arasındadır.
Denklemler arası kısıt. İki denklemde aynı b*price yazıldığında (consump ~ d0 + b*price + d2*income; consump ~ s0 + b*price + s2*farmPrice + s3*trend) SUR tek b kestirir (−0,0515, SH 0,0902) ve parametre sayısı 7'den 6'ya iner; b'nin serbestlik derecesi ilk geçtiği denklemin derecesidir (17).
Şekil (örnek ayar):
Şekil 130.1. Artıklar ve uyum değerleri: denklem başına bir panel. Uyum değeri, sol taraf eksi artıktır; yatay çizgi sıfırdır.
Rapor cümlesi. Kmenta (1986) arz–talep sisteminde (n=20) üç aşamalı en küçük kareler (N3SLS; araçlar gelir, çiftlik fiyatı ve eğilim) ile fiyatın talep eğimi -0{,}244 (SH 0,096; p=0{,}022), arz eğimi 0{,}229 (SH 0,100; p=0{,}036) bulunmuştur. Aynı sistem NOLS ile kestirildiğinde talep eğimi -0{,}316, arz eğimi 0{,}160 olup eşanlılık yanlılığı beklenen yönde görülmektedir. Talep denklemi Cobb–Douglas biçimine geçirildiğinde fiyat esnekliği -0{,}216 (SH 0,089) bulunmuştur.
130.8 Sık hatalar ve tuzaklar
- Yinelemeli kestiricide dış döngünün dolması.
en_cok_dis_yinelemeküçük seçilirse ITSUR/IT3SLS yakınsamadan durur; çalıştırma "UYARI: … yakınsamadı" satırı yazar ve uyum tablosunda "Dış döngü yakınsadı" 0 çıkar. Kmenta'daen_cok_dis_yineleme = 2ikend098,377'dir (yakınsamış değer 97,516); varsayılan sınırla yakınsar ve satır 1 yazar (B1). - Ondalık virgül. Başlangıç değerinde
d1 = -0,2yazmak virgülü ayırıcı sayar ve "Başlangıç değeri okunamadı: '2' …" iletisi bunu ("ondalık ayırıcı nokta olmalıdır (0,2 değil 0.2)") söyler; doğrusud1 = -0.2'dir (B2). - Yazım hatası = yeni parametre. Sütun adını yanlış yazmak sistemi başka bir modele çevirir; en iyi durumda "Jacobian tekil" ve parametre listesi çıkar (130.4.1).
- Yetersiz araç. Bir denklemde parametre sayısı bağımsız araç sayısından (sabit dahil) fazlaysa "Araç sayısı … tanımlanamıyor" iletisi gelir. Dışlanmış araç sayısı içsel değişken sayısından az olamaz; şablon yalnız rank koşulunu sayar, içsel değişkenleri bilmez.
- FIML için içsel değişkenleri doğru yazmak. Alan boşsa sol taraftaki adlar alınır; iki denklemde de sol taraf
consumpise (Kmenta) alan doldurulmalıdır ("consump, price"). Sayısı denklem sayısına eşit olmalıdır. - Başlangıç değerleri. Doğrusal olmayan denklemde varsayılan başlangıç 1'dir. Cobb–Douglas örneğinde varsayılan başlangıçla da yakınsar (101 yineleme), ama çözüm uzak başlangıçlara ve düz sırtlara duyarlıdır; Cobb–Douglas FIML'de
d0'ın SH'si sayısal Hessian'a göre \%0{,}2 düzeyinde oynar (B3). - Eksik değer. Denklemlerde, araçlarda ya da içsel değişkenlerde eksik olan satırlar atılır ve atılan satır sayısı yazılır (Kmenta'da bir
pricehücresi eksikse "1 eksik değerli satır çıkarıldı (kullanılan n = 19)"); n'yi veri satır sayısıyla karşılaştırmak gerekmez (B6). - Kategorik tür. Veri sekmesinde kategorik olan ama etiketleri sayı olan sütun (ör.
price) denklem metninde sayı değeriyle kullanılır; sonuç sayısal türle aynıdır. Etiketler sayı değilse ("yüksek") çalıştırma sütun adını ve değeri söyleyerek durur (B7). - Tek denklem. M=1 çalışır; NOLS doğrusal olmayan en küçük karelerdir, N2SLS doğrusal olmayan iki aşamalıdır.
- Ortak parametrede t serbestlik derecesi. İlk geçtiği denklemin n-k_a'sıdır (B5).
- FIML'in düz yüzeyi. Doğrusal olmayan denklemde SH büyük çıkabilir ve Hessian duyarlıdır; sonucu başka başlangıçlarla ve N3SLS ile karşılaştırın.
130.9 Uzman soruları
S1. Aynı sol taraflı iki denklem neden bir sorun değil?
Denklem kimliği sıra numarasıdır; sol tarafın adı yalnız etikettir (112). Eşanlı sistemde iki denklemin aynı yanıtı (miktar) farklı yapısal ilişkilerle açıklaması olağandır: tanımlanabilirliği araçlar ve dışlama kısıtları sağlar, sol tarafın adı sağlamaz. Şablon tanımlanabilirliği yalnız rank koşuluyla ve Jacobian'ın tekilliğiyle denetler.
S2. N3SLS'de talep katsayıları neden N2SLS ile birebir aynı?
Arz denklemi tam tanımlıdır; talep aşırı tanımlıdır. Sistemin ötekileri tam tanımlıysa bir aşırı tanımlı denklemin 3SLS kestirimi 2SLS'e iner. Bunu bağımsız hesap da doğrular (aynı \text{SSE}_1=65{,}7291 N2SLS ve N3SLS'de). Arz denklemi için bu eşitlik yoktur (s_0 49,53'ten 52,20'ye).
S3. `bolen = df` ile `n` SH'leri ne kadar değiştirir ve hangisi SUR'un tanımıdır?
\mathbf S ölçeği değişir; SUR katsayıları (\mathbf S^{-1}'in göreli ağırlıkları nedeniyle) ve SH'ler etkilenir (d0 SH'si 7,5145 → 6,9280). df serbestlik derecesi düzeltmesidir; n asimptotik tanımdır. FIML her zaman n kullanır. Bir paket karşılaştırması yapılıyorsa bölenin ikisinde de aynı olduğundan emin olunmalıdır.
S4. FIML'de neden Jacobian terimi var ve doğrusal olmayan denklemde neden önemli?
Dönüşüm \mathbf y_t\mapsto\mathbf r_t hacmi korumaz; olabilirliğe |\det\mathbf J_t| girer. Doğrusal sistemde \mathbf J_t sabit olduğundan yalnız parametrelere (d1, s1) bağlı bir terimdir. Cobb–Douglas talepte ise \det\mathbf J_t fiyat ve gelire göre t'den t'ye değişir ve ihmal edilemez. Terim atlanırsa kestirici FIML değil, "boyut korumasız" bir en çok olabilirlik olur ve eşanlılık yanlılığını gideremez.
S5. FIML SH'si neden bağımsız hesapla yalnız 5\cdot10^{-4}–2\cdot10^{-3} içinde?
Şablon Hessian'ı numDeriv::hessian'la (d=10^{-4}) iki kat farktan alır; olabilirlik d0–d1 yönünde düz olduğundan küçük sayısal gürültü Hessian'ın tersinde büyür. Bağımsız hesapta eğimin farkından alınan Hessian (h=10^{-5} ve 10^{-6}) doğrusal sistemde dört anlamlı basamakta kararlıdır (\operatorname{SH}(d_0)=7{,}4045; şablonda 7,4010); Cobb–Douglas'ta h değiştikçe SH 20{,}10–20{,}12 arasında oynar. İçsel değişken sırasını değiştirmek ("price, consump") katsayıyı yaklaşık 10^{-9} (göreli), SH'yi 2\cdot10^{-4} (göreli) değiştirir.
S6. Bu şablon doğrusal özel durumda `systemfit`'le neden aynı sonucu verir ve ITSUR neden farklıdır?
Parametrelerde doğrusal denklemlerde Gauss–Newton tek adımda kapalı biçimli çözüme iner; \mathbf S tanımı (geomean, n-k_i) aynıdır. ITSUR yinelemesi kapalı biçimli çözüm değil, bir sabit nokta arar; yakınsama ölçütleri farklı olduğundan sonuç 10^{-5} düzeyinde ayrışır ve itsur ve it3sls bu nedenle 10^{-5} ölçütüyle doğrulanır.
S7. R^2 neden negatif olabilir?
Araç değişkenli kestiricilerde yapısal artık y-f(x;\hat\theta) ile ve \text{SST} sol tarafın toplam karesiyle hesaplanır; \hat\theta SSE'yi en küçükleyen değer olmadığı için (araç izdüşümü en küçüklenir) SSE, SST'yi aşabilir. Negatif R^2 yanlış model göstermez; ölçüt yanlış okunmuştur.
S8. Başlangıç değeri sonucu değiştirir mi?
Doğrusal-parametreli denklemlerde değiştirmez. Doğrusal olmayan denklemde (Cobb–Douglas) NOLS varsayılan başlangıçla (d_0=1) 101 yinelemede d_0=88{,}039'a yakınsar; verilen başlangıçla (80, −0,2, 0,3) aynı çözüme gider. FIML'de yüzey düzdür ve sonuç d_0 için başlangıca duyarlı olabilir; sonucu birden çok başlangıçtan sınamak gerekir.
130.10 Kaynaklar
Amemiya, T. (1974). The nonlinear two-stage least-squares estimator. Journal of Econometrics, 2(2), 105–110. https://doi.org/10.1016/0304-4076(74)90033-5
Amemiya, T. (1977). The maximum likelihood and the nonlinear three-stage least squares estimator in the general nonlinear simultaneous equation model. Econometrica, 45(4), 955–968. https://doi.org/10.2307/1912684
Gallant, A. R. (1975). Seemingly unrelated nonlinear regressions. Journal of Econometrics, 3(1), 35–50. https://doi.org/10.1016/0304-4076(75)90064-0
Gallant, A. R. ve Jorgenson, D. W. (1979). Statistical inference for a system of simultaneous, non-linear, implicit equations in the context of instrumental variable estimation. Journal of Econometrics, 11(2–3), 275–302. https://doi.org/10.1016/0304-4076(79)90041-1
Henningsen, A. ve Hamann, J. D. (2007). systemfit: A package for estimating systems of simultaneous equations in R. Journal of Statistical Software, 23(4). https://doi.org/10.18637/jss.v023.i04
Kmenta, J. (1986). Elements of econometrics (2. bas.). Macmillan.
Zellner, A. (1962). An efficient method of estimating seemingly unrelated regressions and tests for aggregation bias. Journal of the American Statistical Association, 57(298), 348–368. https://doi.org/10.1080/01621459.1962.10480664
Zellner, A. ve Theil, H. (1962). Three-stage least squares: Simultaneous estimation of simultaneous equations. Econometrica, 30(1), 54–78. https://doi.org/10.2307/1911287
Yazılım: R 4.5.3; numDeriv ("yazılım kaydı"); karşılaştırma için systemfit.