12. Harita, Yardım ve çıktı dosyaları (🗺 Map, ⓘ Help)
Sekmeler: 🗺 Map, ⓘ Help · Kod: tabs/tab_map.py, occurrence_map.py, study_area_figure.py, map_widget.py (şekil seçenekleri), tabs/tab_help.py, run_config.py, main_dialog.py (oturum günlüğü), main.py (çökme günlüğü)
12.1 Bu bölüm ne anlatır
Bu bölüm iş akışının dışında duran iki sekmeyi ve bütün iş akışının ortak konularını anlatır:
🗺 Map(harita) sekmesi: girdilerin çevrimiçi altlık harita üzerinde gösterimi ve yayın için çalışma alanı şekli (§12.3).ⓘ Help(yardım) sekmesi: programın içindeki İngilizce rehber ve güncelleme denetimi (§12.4).- Çıktı klasörünün tam dosya kataloğu (§12.5), koşu kaydı
habitus_run_config.json(§12.6), oturum ve çökme günlükleri (§12.7), ortam değişkenleri (§12.8), sorun giderme (§12.9) ve sistem gereksinimleri (§12.10).
İki sekme de kilitli değildir; program açıldığı andan itibaren kullanılabilir (main_dialog.py:194-196). Sekme şeridinde numaralı adımlardan sonra gelirler ve iş akışına girdi vermezler.
12.2 🗺 Map sekmesinin yeri
🗺 Map, herhangi bir model kurulmadan önce ① Data'ya verilenleri harita üzerinde gösterir: sunum kayıtları, ① Data çalıştırıldıktan sonra modellemeden önce dışarıda bırakılan kayıtlar, kullanıcının kendi yokluk kayıtları, çalışma sınırı ve kalibrasyon poligonu. Amacı yanlış yere düşmüş bir kaydı, ters yazılmış koordinatları ya da bölgeyle örtüşmeyen bir sınır katmanını modellemeden önce görmektir (tabs/tab_map.py:1-11).
Sekme her görünür olduğunda girdiler değişmişse haritayı yeniden kurar (tabs/tab_map.py:141-169). Model sonuçları burada gösterilmez; güncel ve gelecek haritaları ③, ⑤ ve ⑥ sekmelerindeki harita görüntüleyicisindedir (Bölüm 6, 8, 9).
12.3 🗺 Map sekmesi
Ekranın üstünde katman kutuları ve iki düğme, altında bir durum satırı, onun altında harita bulunur (tabs/tab_map.py:100-139). Harita bir web görünümü içinde Leaflet kütüphanesiyle çizilir; Leaflet programla birlikte gelir, altlık döşemeleri ise tile.openstreetmap.org adresinden indirilir (occurrence_map.py:45-50, 92-95).
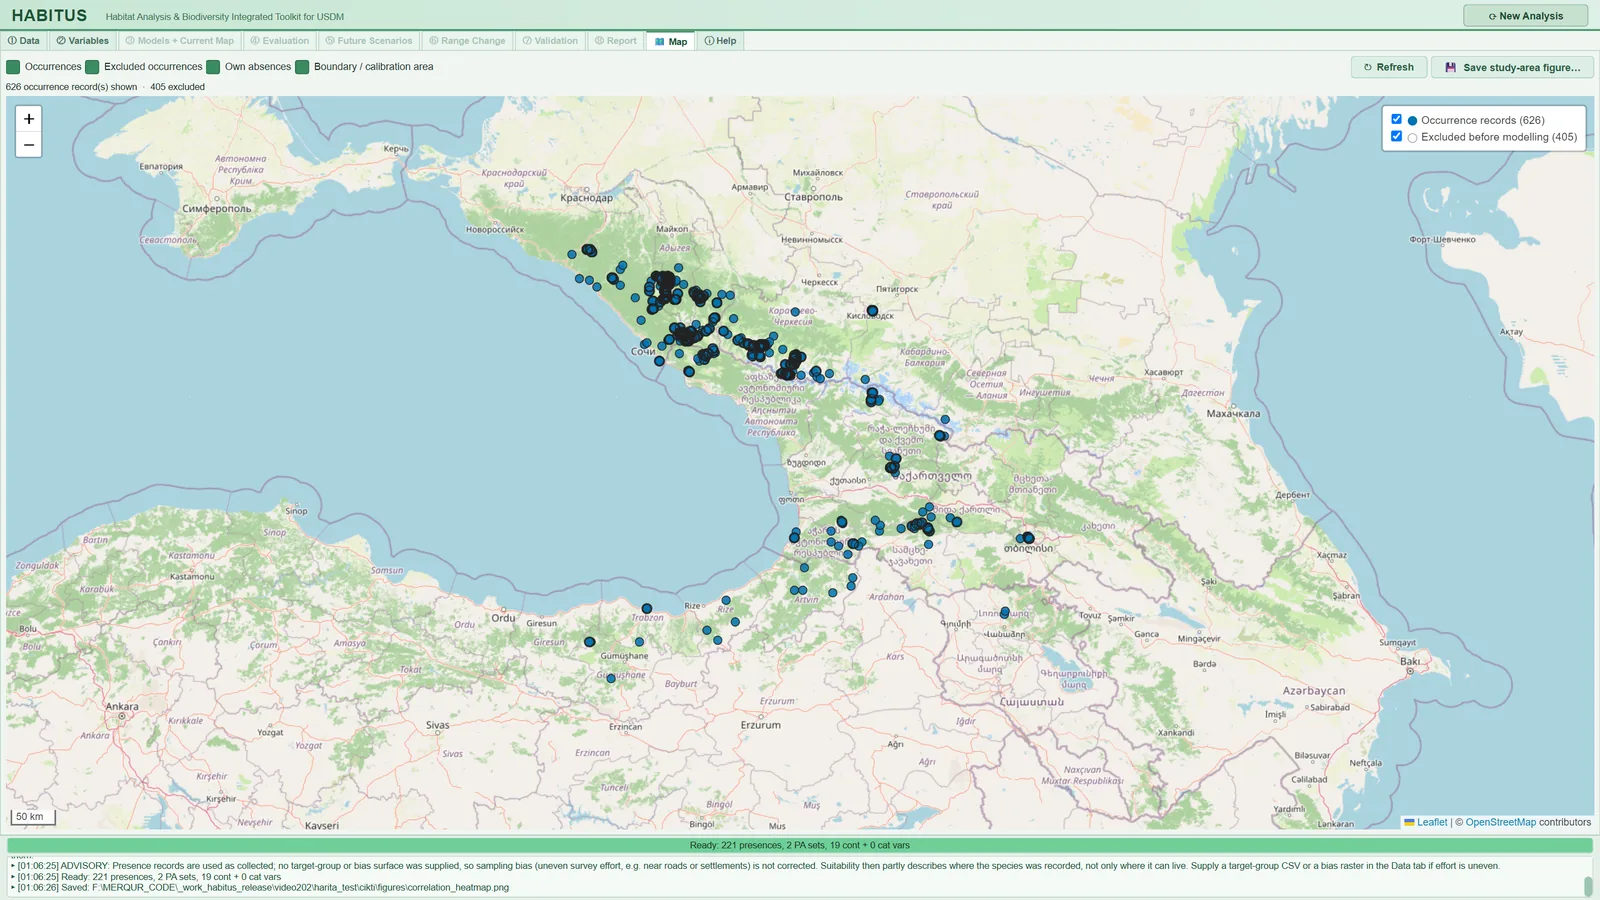
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Occurrences |
CSV'deki sunum kayıtlarını gösterir; çok türlü dosyada işaretli her tür ayrı renkte | açık | açık / kapalı | tabs/tab_map.py:108, 179-214 |
Excluded occurrences |
① Data çalıştırıldıktan sonra modellemeden önce dışlanan kayıtları gerekçesiyle gösterir |
açık | açık / kapalı | tabs/tab_map.py:109-113, 216-225 |
Own absences |
Own Absences alt sekmesinde verilen yokluk CSV'sini siyah noktalarla gösterir |
açık | açık / kapalı | tabs/tab_map.py:114, 227-243 |
Boundary / calibration area |
Çalışma sınırını (kırmızı) ve kalibrasyon poligonunu (mor, kesikli) çizer | açık | açık / kapalı | tabs/tab_map.py:115, 245-263 |
↻ Refresh |
Haritayı girdilerden yeniden kurar | — | düğme | tabs/tab_map.py:120-122 |
💾 Save study-area figure… |
İşaretli katmanlardan yayın için bir konum haritası kaydeder | — | düğme; §12.3.2 | tabs/tab_map.py:123-130, 268-311 |
Kutulardan biri değiştiğinde harita hemen yeniden çizilir (tabs/tab_map.py:116-117). Bu kutular yalnız görüntüyü ve kaydedilen şekli etkiler; modellemeye giren veriyi değiştirmez.
12.3.1 Katmanların içeriği
- Sunum kayıtları. Sütunlar
① Data'nın sezdiği adlarla, sezilmediyse ilk üç sütun olarak okunur. Tek türlü dosyada katmanın adı "Occurrence records"tır; çok türlü dosyada yalnız① Data'da işaretlenmiş türler gösterilir. Renkler renk körlüğüne uygun bir listeden alınır. Her noktanın açılır penceresi tür adını ve koordinatları verir (tabs/tab_map.py:179-214,occurrence_map.py:40-42). - Dışlanan kayıtlar.
① Dataçalıştırılmadan bu katman boştur. Gerekçeler: "duplicate coordinate", "same raster cell as another record" (Keep one record per raster cellaçıkken), "outside raster extent", "falls on NoData cell", "missing coordinate", "spatially thinned" ve yokluk dosyası için "absence record outside extent or on NoData" (sdm_core.py:1853,1875,1899,1935,2779,2949,2966). Örnek koşuda 626 kaydın 405'i aynı hücrede başka bir kayıt bulunduğu için dışlanmıştır (Şekil 12.1). - Koordinat dönüşümü. Rasterlar projeksiyonlu bir koordinat sistemindeyse kayıtlar haritada gösterilmek için boylam-enleme dönüştürülür; dönüştürülemeyen tek bir kayıt atılır, ötekiler etkilenmez (
tabs/tab_map.py:35-71).① Dataçalıştırılmadan rasterların koordinat sistemi bilinmez; o zaman metre cinsinden koordinatlar için durum satırı "coordinates are not longitude/latitude in degrees and the rasters' CRS is not known yet: run ① Data first to place them correctly" uyarısını verir (tabs/tab_map.py:196-199). - Seyreltme. Bir katmanda 20.000'den fazla nokta varsa yalnız görüntü için her k'ıncı nokta çizilir; katman listesindeki sayı çizilen nokta sayısıdır (
tabs/tab_map.py:22-24,313-326). - Poligonlar. Çalışma sınırı poligon katmanı ya da köşe koordinatlarıyla verilmiş bir dikdörtgen olabilir. Kalibrasyon poligonu yalnız
Accessible areapolygonseçildiğinde çizilir. 5000'den çok köşeli bir geometri görüntü için sadeleştirilir (tabs/tab_map.py:74-95,245-263).
Durum satırı gösterilen ve dışlanan kayıt sayısını, geçerli koordinatı olmayan kayıtları ve çizilemeyen katmanları yazar. Okunamayan bir CSV için harita yerine "The map could not be built: …" iletisi çıkar (tabs/tab_map.py:154-169).
Not: Altlık döşemeleri ağ bağlantısı ister. Bağlantı yoksa noktalar ve poligonlar yine çizilir, altlık boş kalır. Program kendini OpenStreetMap döşeme sunucusuna "HABITUS/<sürüm>" kimliğiyle tanıtır (
occurrence_map.py:7-11,53-58). Web görünümü bileşeni (PyQt6-WebEngine) kurulu değilse sekme "The map needs PyQt6-WebEngine, which is not installed (pip install PyQt6-WebEngine)." iletisini gösterir (occurrence_map.py:138-145).
12.3.2 Save study-area figure… (çalışma alanı şekli)
Bu düğme, haritadaki işaretli katmanları web görünümünden bağımsız olarak, bir makaleye konabilecek bir konum haritası olarak çizer (study_area_figure.py:1-10). Ekrandaki OpenStreetMap döşemeleri ekran çözünürlüğündedir ve kendi lisans koşullarını taşır; kaydedilen şekil bunun yerine programla birlikte gelen Natural Earth ülke sınırlarını (kamu malı) kullanır ve ağ gerektirmez.
Düğmeye basınca önce "Figure for publication" seçenek penceresi, ardından kayıt penceresi açılır (tabs/tab_map.py:268-311).
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Width: |
Şeklin genişliği (dergi sütun genişlikleri) | Double column — 174 mm |
Single column — 85 mm, 1.5 column — 120 mm, Double column — 174 mm |
map_widget.py:112-116, 193-196; tabs/tab_map.py:139 |
Resolution: |
Raster biçimlerde (PNG, TIFF, JPEG) çözünürlük | 600 dpi |
300, 600, 1200 dpi; PDF, SVG, EPS'de kullanılmaz | map_widget.py:117, 197-203 |
Title: |
Başlık metni | işaretli türlerin adları, yoksa tür adı | serbest metin | tabs/tab_map.py:283-288, map_widget.py:209-212 |
Include the title above the map |
Başlığı haritanın üstüne yazar | kapalı | açık / kapalı | tabs/tab_map.py:139, map_widget.py:204-206 |
Italic title (scientific name) |
Başlığı italik yazar | tür adı varsa açık | açık / kapalı | tabs/tab_map.py:289 |
Locator map in the upper-left corner |
Sol üst köşeye çalışma kapsamını gösteren küçük bir konum haritası ekler | açık | açık / kapalı | tabs/tab_map.py:290, study_area_figure.py:265-290 |
| Kayıt penceresinde dosya türü | Biçim, dosya uzantısından belirlenir | PNG | PNG, TIFF (LZW sıkıştırmalı), PDF, SVG, EPS (vektör), JPEG (kalite 95) | map_widget.py:156-177 |
Önerilen dosya adı çıktı klasöründe <tür>_study_area.png'dir (tabs/tab_map.py:294-300). Pencere son seçimleri oturum boyunca hatırlar (tabs/tab_map.py:293).
Şekil şu öğelerden oluşur (study_area_figure.py:190-262, 293-313):
- Kapsam. Çizilen her şeyin çevresinde %8 pay; genişlik ya da yükseklik 0,5 dereceden azsa 0,5 dereceye genişletilir.
- Zemin. Natural Earth ülkeleri; kapsamın uzun kenarı 20 dereceden azsa 1:10 milyon, değilse 1:50 milyon ölçekli sınırlar. Deniz açık mavi, kara açık gridir.
- Katmanlar. Sınır ve kalibrasyon poligonları, sunum kayıtları, dışlanan kayıtlar (içi boş) ve kendi yokluklar; lejantta her katmanın adı ve "(n = <kayıt sayısı>)".
- Harita öğeleri. Derece etiketli eksenler, kesikli ızgara, ölçek çubuğu, kuzey oku; enlem ortasının kosinüsüne göre en-boy düzeltmesi.
- Konum haritası. Çalışma kapsamının 6 katı (kapsam 30 dereceyi aşarsa 3 katı) bir alan; kapsam kırmızı çerçeveyle gösterilir.
- 180° boylamı. Veriler 180. boylamın iki yanındaysa ve bu çizginin üzerinden birbirine daha yakınsa batı boylamlarına 360° eklenir; bölge tek parça çizilir.
-
Yazı. Arial (yoksa Helvetica, Liberation Sans, DejaVu Sans) 7-9 punto, beyaz zemin; PDF, SVG ve EPS'de yazı tipi gömülür (
map_widget.py:149-153,219). -
Ne işe yarar. Bir makalenin "çalışma alanı" şeklini programdan çıkmadan, sütun genişliğinde ve gerçek çözünürlükte üretir.
- Ne zaman, nasıl ayarlanır. Dergi tek sütun şekil istiyorsa 85 mm, tam sayfa için 174 mm seçilir. Haritada ince yazı ve çizgi bulunduğundan 600 dpi çoğu dergi için yeterlidir; vektör biçim (PDF, EPS) isteniyorsa çözünürlük kullanılmaz. Çoğu dergi başlığı şekil altyazısında istediği için
Include the title above the mapkapalı gelir. - Sonuca etkisi. Model sonucunu etkilemez. Şekil, Map sekmesinde işaretli katmanları çizer; bir katmanın kutusu kapalıysa şekilde de yoktur.
- Dikkat. Çizilecek bir şey yoksa "Nothing to draw yet: load records or a study boundary in ① Data." iletisi çıkar. Koordinatlar derece değilse şekil "The coordinates are not longitude/latitude in degrees … Run (1) Data first so that projected coordinates are converted, or check that longitude and latitude are not swapped." iletisiyle reddedilir (
study_area_figure.py:64-69,tabs/tab_map.py:278-282). Seyreltilmiş katmanlarda (20.000'den çok nokta) şekil de seyreltilmiş noktaları çizer. Adı_study_area.pngile biten dosyalar⑧ Report'taki harita bölümüne alınmaz (tabs/tab_report.py:1802-1803).
12.4 ⓘ Help sekmesi
ⓘ Help, programın içine gömülü, yalnız İngilizce bir kullanıcı rehberidir (tabs/tab_help.py:1000-1017). Üst şeritte güncelleme düğmeleri, altında on iki sayfa sekmesi bulunur (tabs/tab_help.py:1027-1101).
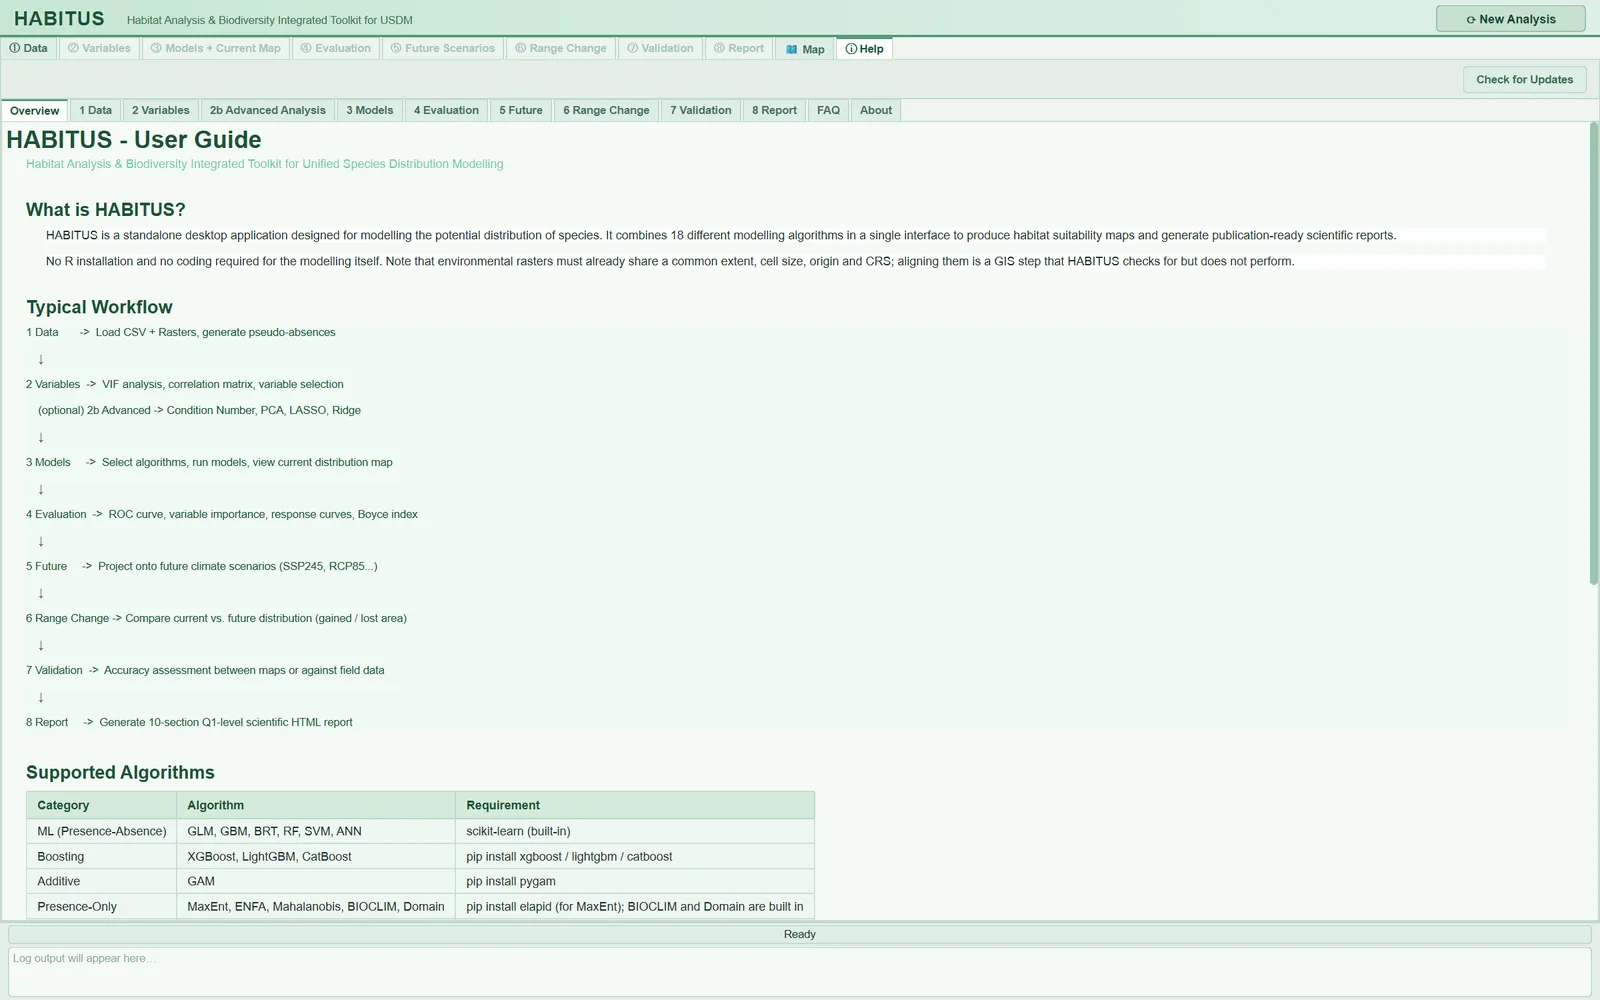
| Sayfa | İçerik |
|---|---|
Overview |
Programın tanımı, sekiz adımlık iş akışı, algoritma tablosu ve gereken kütüphaneler, hızlı başlangıç |
1 Data |
Sunum CSV'si, rasterlar, arka plan ve sözde yokluk ayarları, çıktı klasörü |
2 Variables |
VIF ve korelasyon, renk kodları, onay |
2b Advanced Analysis |
Koşul sayısı, PCA, LASSO, Ridge ve bunların birlikte okunması |
3 Models |
Algoritma seçimi, en az kayıt önerileri, eğitim ayarları, çapraz doğrulama tasarımının gerekçesi, iki katmanlı topluluk, başarım ölçütleri, güncel harita |
4 Evaluation |
Alt sekmeler, ROC, değişken önemi, tepki eğrileri, eşik yöntemleri |
5 Future |
Senaryo adı, algoritma seçimi, gelecek rasterlarının eklenmesi |
6 Range Change |
Sonuç kodları (-2, 0, 1, 2), dosya seçimi, sonuç tablosunun okunması |
7 Validation |
Harita seçimi, yeniden sınıflama, örnekleme, ölçütler, dışa aktarım, Kappa yorumu |
8 Report |
Rapor bölümleri, üretim ve dışa aktarım, ODMAP protokolü, harita kalitesi |
FAQ |
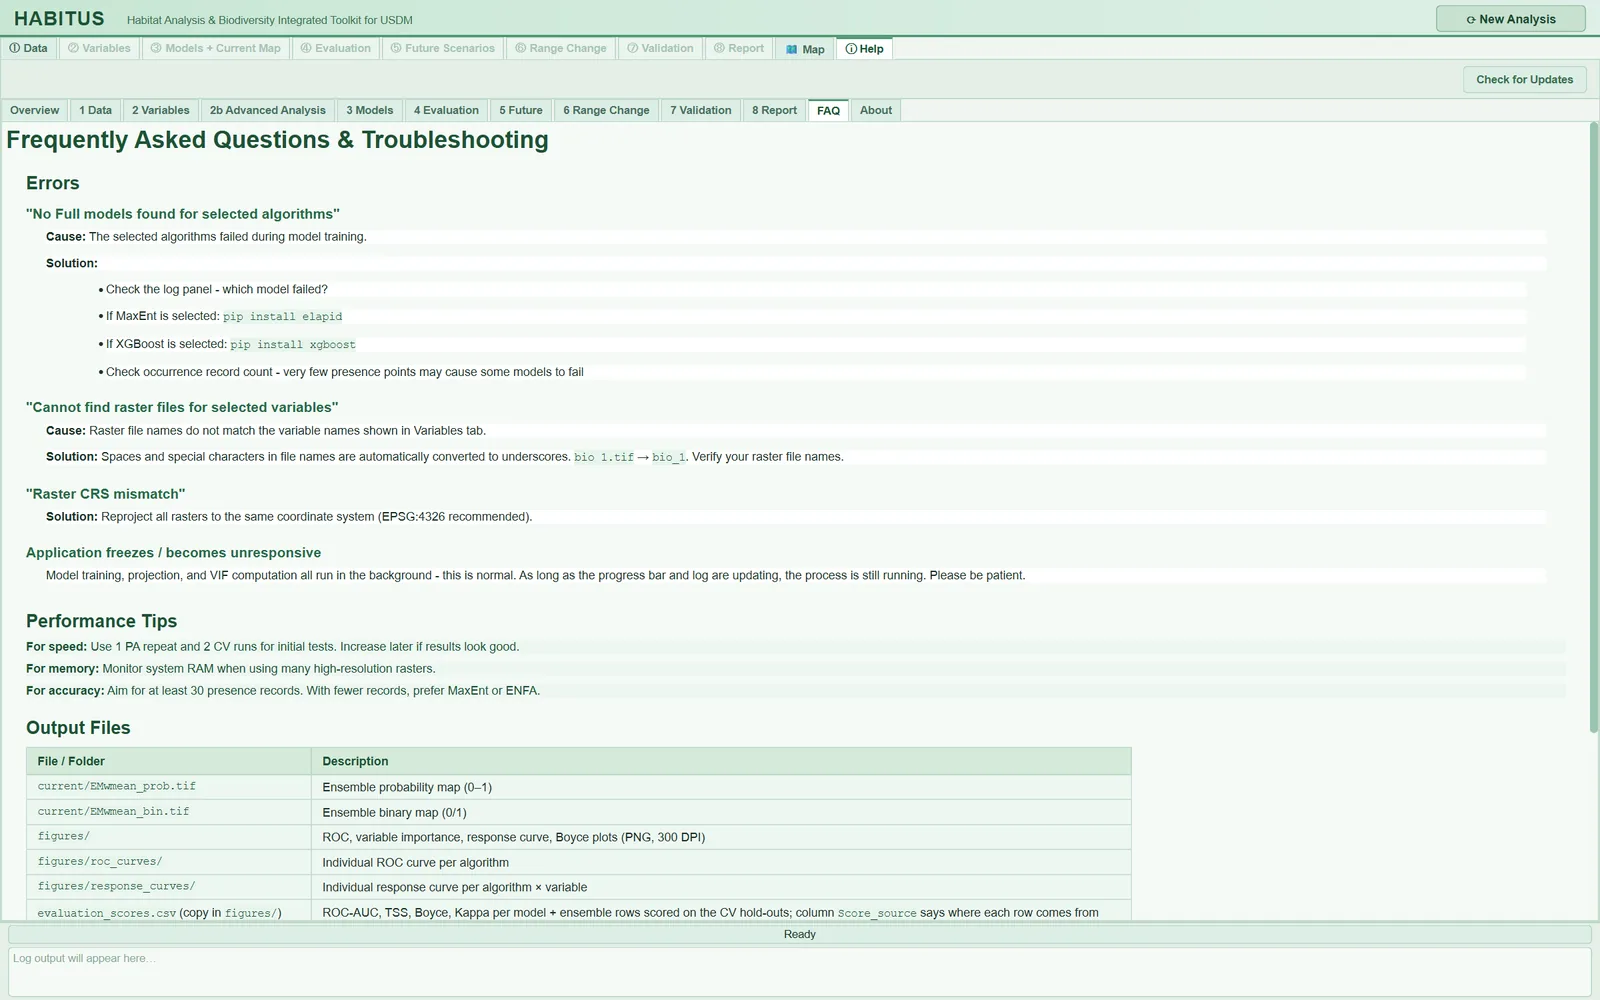
Sık hatalar, başarım ipuçları, çıktı dosyaları tablosu |
About |
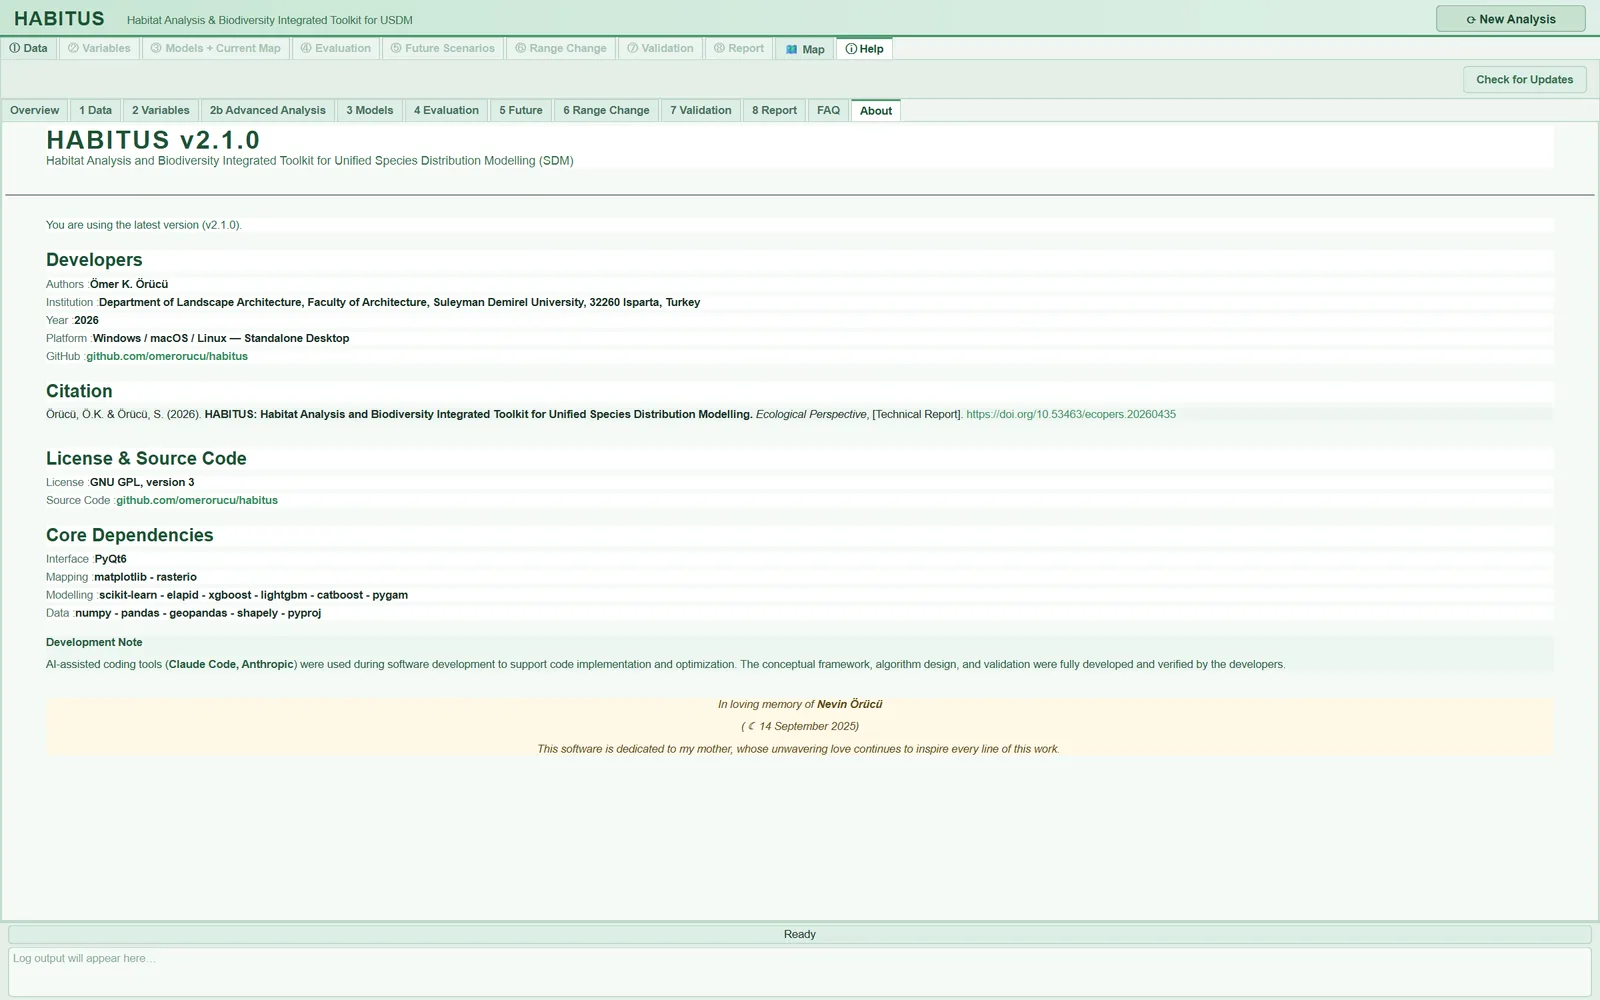
Sürüm, geliştirici, atıf, lisans (GNU GPL sürüm 3), temel bağımlılıklar, güncelleme durumu |
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Check for Updates |
Yayın sayfasında yeni sürüm olup olmadığını elle sorar; sonuç About sayfasında görünür |
— | düğme | tabs/tab_help.py:1052-1059, 1142-1152 |
Download Update |
Yeni sürüm bulunduğunda görünür; bu bilgisayarın kurulum dosyasını İndirilenler klasörüne indirir | gizli | düğme | tabs/tab_help.py:1062-1071, 1154-1248 |
Program açılışta güncelleme denetimini kendiliğinden, arka planda yapar; HABITUS_NO_UPDATE_CHECK ortam değişkeni tanımlıysa yapmaz (main_dialog.py:130-143). Sorgu GitHub yayın sayfasına gider ve 10 saniyede yanıt gelmezse bırakılır (updater.py:88-94). About sayfası denetimin sonucunu bir şeritle gösterir: "Checking for updates...", "You are using the latest version (v…)", "Update Available - v…" ya da "Update check failed: …" (tabs/tab_help.py:1103-1140). Yeni sürüm bulunursa günlük paneline de bir satır yazılır (main_dialog.py:145-148).
Download Update kurulum dosyasını indirir ama kurmaz: "Close HABITUS and run it to install the update. Your settings and results are not touched." (tabs/tab_help.py:1212-1218). İndirme başarısız olursa yayın sayfasının adresi verilir.
Not: Help sayfaları kısa bir başvuru rehberidir. Kesin ayrıntı (varsayılan değerler, dosya adları) için bu kitap esas alınmalıdır; örneğin çıktı dosyalarının gerçek adları §12.5'tedir.
12.5 Çıktı klasörünün dosya kataloğu
Bütün çıktılar ① Data > Output Directory klasörüne (ya da ③ Models'te yazılan klasöre) gider (Bölüm 1.9). Çok türlü dosyada her tür kendi alt klasöründedir; o alt klasör aşağıdaki ağacın aynısını taşır, üst klasörde ise batch_summary.csv ve (sınır varsa) masked_inputs/current/ bulunur.
Dosya adlarındaki <tür> öneki: projeksiyon, rapor ve şekil dosyalarında tür adındaki boşluklar alt çizgiye çevrilir (abies_nordmanniana_current_EMwmean_prob.tif); alan değişimi dosyasında tür adı olduğu gibi kalır (abies nordmanniana_SSP585_2090_SRC.tif) (sdm_core.py:7655-7656, tabs/tab_range.py:213-216). Tür adı bilinmiyorsa önek konmaz.
Aşağıdaki ağaç örnek koşunun klasöründen alınmış, kodla tamamlanmıştır:
<çıktı klasörü>/
  habitus_run_config.json             ③ koşu kaydı
  evaluation_scores.csv               ③ (+ evaluation_scores.<zaman>.bak.csv)
  .habitus_state.json                 CSV yedek denetimi için özet
  occurrence_train.csv                ③ eğitim sunumları
  occurrence_test.csv                 ③ test sunumları
  occurrence_all_splits.csv           ③ ikisi birlikte
  occurrences_used.csv                ① yalnız çok türlü dosyada
  accessible_area.tif                 ① erişilebilir alan
  background_maxent.csv               ① isteğe bağlı
  <tür>_<YYYYMMDD_HHMMSS>.log         oturum günlüğü
  <tür>_HABITUS_report_<zaman>.html   ⑧ rapor
  odmap_protocol.md / .csv            ⑧ ODMAP düğmesiyle
  <tür>_<analiz adı>_SRC.tif          ⑥ alan değişimi
  <tür>_study_area.png                🗺 isteğe bağlı
  masked_inputs/current/              ① sınırla kırpılmış rasterlar
  masked_inputs/<senaryo>/            ⑤ sınırla kırpılmış senaryo rasterları
  current/                            ③ güncel iklim haritaları
  <senaryo>/                          ⑤ gelecek haritaları
  figures/                            ② ④ şekiller ve tablolar
  advanced_analysis/                  ② Advanced Analysis dışa aktarımı
  tuning/tuning_<algoritma>.csv       ③ Tuning
  validation/                         ⑦ yeniden sınıflanmış rasterlar
| Dosya | Hangi adım | İçerik | Kod |
|---|---|---|---|
accessible_area.tif |
① Data | Arka planın çekildiği erişilebilir alan maskesi; Accessible area none ise yazılmaz. ⑥ Range Change kullanır |
tabs/tab_data.py:1540-1545 |
background_maxent.csv |
① Data | MaxEnt arka plan noktaları ve çevresel değerleri (MaxEnt alt sekmesinde istenirse) | tabs/tab_data.py:1550-1559 |
occurrences_used.csv |
① Data | Çok türlü dosyada yalnız bu türün kayıtları | tabs/tab_data.py:1503 |
masked_inputs/current/, masked_inputs/<senaryo>/ |
① Data, ⑤ Future | Çalışma sınırına kırpılmış raster kopyaları | tabs/tab_data.py:1520, tabs/tab_projection.py:607 |
figures/correlation_heatmap.png, correlation_heatmap_selected.png, vif_barplot.png |
② Variables | Korelasyon ısı haritası (bütün ve seçili değişkenler), VIF grafiği | tabs/tab_vif.py:1007, 1151, 1278 |
figures/high_correlation_pairs.csv, figures/variable_priority_ranking.csv |
② Variables | Yüksek korelasyonlu çiftler; VIF ve öncelik sıralaması | tabs/tab_vif.py:1056, 1091 |
advanced_analysis/ |
② Advanced Analysis | pca_variance.png/.csv, pca_loadings.csv, lasso_coefficient_paths.png, lasso_coefficients.csv, lasso_path.csv, ridge_coefficient_paths.png, ridge_coefficients.csv, ridge_path.csv |
tabs/tab_vif_advanced.py:769-882 |
current/<tür>_current_<ALGO>_PA<n>_prob.tif, _bin.tif |
③ Models | Her algoritma ve sözde yokluk seti için olasılık (0-1) ve ikili (0/1) harita | sdm_core.py:7895, 7911 |
current/<tür>_current_<ALGO>_mean_prob.tif, _mean_bin.tif, _sd.tif |
③ Models | Algoritma içi tekrarların ortalaması ve standart sapması | sdm_core.py:7981-8005 |
current/<tür>_current_EMwmean_prob.tif, EMca_prob.tif (ve _bin) |
③ Models | Topluluk: ağırlıklı ortalama ve oy birliği (committee averaging) | sdm_core.py:8083, 8098 |
current/<tür>_current_EMsd.tif |
③ Models | Topluluk üyeleri arasındaki yayılma (eşiklenmez) | sdm_core.py:8056-8066 |
current/<tür>_current_NT1.tif, NT2.tif, MIC_NT1.tif, MIC_NT2.tif |
③ Models | Ekstrapolasyon tanısı (ExDet) ve en etkili değişken | sdm_core.py:7205-7215 |
current/<tür>_current_projection_options.json |
③ Models | Projeksiyon seçenekleri (clamp, MESS) ve ızgara hizalama özeti | sdm_core.py:7655-7662 |
evaluation_scores.csv (kopyası figures/ içinde) |
③ Models, ④ Evaluation | Her model ve topluluk için ROC-AUC, TSS, Boyce, Kappa vb.; Score_source sütunu skorun kaynağını söyler |
tabs/tab_evaluation.py:1073-1107 |
occurrence_train.csv, occurrence_test.csv, occurrence_all_splits.csv |
③ Models | longitude, latitude, presence, split sütunlarıyla eğitim ve test noktaları |
tabs/tab_models.py:1915-1955 |
habitus_run_config.json |
③ Models | Koşu kaydı (§12.6) | tabs/tab_models.py:1640-1657 |
tuning/tuning_<algoritma>.csv |
③ Tuning | Izgara araması tablosu | tabs/tab_tuning.py:408-413 |
figures/evaluation_model_scores.png, evaluation_roc_curves.png, evaluation_omission_pr_calibration.png/.csv, evaluation_variable_importance.png, evaluation_response_<ALGO>.png, evaluation_boyce_<ALGO>.png |
④ Evaluation | Değerlendirme şekilleri (300 dpi) ve omisyon-kalibrasyon tablosu | tabs/tab_evaluation.py:353-847, 923-937 |
figures/classification_thresholds.csv |
④ Evaluation | Her eşik yöntemiyle bulunan eşikler ve hold-out başarımı | tabs/tab_evaluation.py:1323 |
<senaryo>/<tür>_<senaryo>_…tif |
⑤ Future | current/ ile aynı dosya ailesi, senaryo adıyla |
sdm_core.py:7895-8138 |
<tür>_<analiz adı>_SRC.tif |
⑥ Range Change | Değişim haritası: -2 kayıp, 0 kararlı yokluk, 1 kararlı varlık, 2 kazanç | tabs/tab_range.py:213-216 |
validation/Reclassify_ref_<ad>.tif, Reclassify_val_<ad>.tif |
⑦ Validation | Yeniden sınıflanmış referans ve model haritaları | tabs/tab_validation.py:728-730, 819-830 |
validation_report_<zaman>.txt/.json/.html, validation_points_<zaman>.csv |
⑦ Validation | Kullanıcı kaydederse doğrulama raporu ve örnek noktalar | tabs/tab_validation.py:970-1005 |
<tür>_HABITUS_report_<zaman>.html |
⑧ Report | Tek dosyalık HTML rapor; şekiller dosyanın içine gömülüdür | tabs/tab_report.py:2507-2510 |
odmap_protocol.md, odmap_protocol.csv |
⑧ Report | Kısmen doldurulmuş ODMAP protokolü | odmap.py:647-686 |
batch_summary.csv |
⑧ Report (toplu) | Tür başına durum, başarısız adım, hata, klasör, süre | batch_species.py:280 |
<tür>_<YYYYMMDD_HHMMSS>.log |
bütün adımlar | Oturum günlüğü (§12.7) | main_dialog.py:612-645 |
Raster biçimi. Projeksiyon rasterları GeoTIFF'tir, float32, NoData değeri -9999 (sdm_core.py:7205-7215). Olasılık haritaları 0-1 aralığındadır. Örnek koşunun current/ klasöründe dört algoritma için 37 harita dosyası yazılmıştır (Şekil 1.3).
Dikkat: Çıktı klasöründeki dosyaların üzerine yeni koşu yazar; önceki koşudan kalan ve yeni koşuda üretilmeyen dosyalar silinmez (Bölüm 1.6.2).
evaluation_scores.csvelle düzenlenmişse üzerine yazılmadan önce<ad>.<YYYYmmdd_HHMMSS>.bak.csvadıyla yedeklenir; bunun için dosyanın son yazılış özeti.habitus_state.jsondosyasında tutulur (sdm_core.py:6752-6800).
12.6 Koşu kaydı: habitus_run_config.json
Koşu kaydı, bir analizi yeniden kurmak için gereken bilgiyi tek bir makinece okunabilir dosyada toplar (run_config.py:1-14). ③ Models her çalıştığında, modelleme bittikten sonra çıktı klasörünün köküne yazılır (tabs/tab_models.py:1640-1657, run_config.py:154-163).
12.6.1 Üst düzey alanlar
| Alan | İçerik | Örnek koşu | Kod |
|---|---|---|---|
habitus_version |
Program sürümü | "2.1.0" | run_config.py:140 |
random_seed |
Koşunun tohumu | 42 | run_config.py:141 |
started, finished |
Kaydın oluşturulma ve yazılma zamanı (ISO biçimi) | ikisi de "2026-11-21T05:11:12" | run_config.py:97-98, 142-143 |
settings |
Bölüm bölüm ayarlar (§12.6.2) | 9 bölüm | run_config.py:144 |
setting_source |
Her ayarın kaynağı: default, user ya da recorded |
36 default, 2 user, 44 recorded |
run_config.py:79-92, 105-119 |
defaults_left_unchanged |
Varsayılan bırakılan ayarların listesi: {section, setting, value} |
36 öğe | run_config.py:127-134, 146-149 |
notes |
ADVISORY: notları ve çapraz doğrulama özeti |
4 satır | run_config.py:121-125 |
environment |
Python sürümü, işletim sistemi, işlemci mimarisi, bilimsel paketlerin sürümleri | Python 3.13.1, Windows 11, AMD64, numpy 2.4.6, scikit-learn 1.8.0, elapid 1.0.4 … | run_config.py:61-74 |
started ve finished modelleme işinin başlangıç ve bitişi değildir; kaydın oluşturulup yazıldığı anı gösterir. İşin süresi oturum günlüğündeki zaman damgalarından okunur.
Ayar kaynağı. Kod, kaydedilen her değeri programın varsayılanıyla karşılaştırır (run_config.py:105-119):
default: değer programın varsayılanına eşittir;user: ayarın bir varsayılanı vardır ve kullanıcı değiştirmiştir;recorded: karşılaştırılacak bir varsayılan yoktur; ya kullanıcının verdiği bir girdidir (sunum dosyası, rasterlar) ya da koşu sırasında bulunan bir niceliktir (kullanılan sunum sayısı, blok boyutu, prevalans).
defaults_left_unchanged listesi, raporda da açıkça basılır; böylece hiçbir varsayılan, kullanıcının farkında olmadan bir yayına girmez (run_config.py:87-91).
12.6.2 settings bölümleri
| Bölüm | Başlıca alanlar | Bölüm |
|---|---|---|
data |
sunum dosyası, tür, kullanılan ve dışlanan kayıt sayıları ve gerekçeleri, hücre başına bir kayıt, rasterlar, raster ızgarası (şekil, hücre boyutu, CRS), prevalans | 2 |
background |
yokluk kaynağı (pseudo, user, user+pseudo), strateji, tekrar ve nokta sayıları, MaxEnt arka planı, örnekleme yanlılığı düzeltmesi |
3 |
study_area |
erişilebilir alan yöntemi, tampon, kapsamın yüzde kaçı, kalibrasyon katmanı | 3 |
study_boundary |
sınır katmanı, poligon sayısı, kırpılmış ızgara | 2 |
thinning |
seyreltme uygulandı mı, mesafe, tutulan ve atılan kayıt | 3 |
spatial_structure |
uzaysal öz ilişki menzili ve yöntemi, çalışma kapsamı | 5 |
cross_validation |
tasarım, istenen kat sayısı, blok boyutu, her sözde yokluk setinde gerçekte kullanılan tasarım (per_pa_set) |
5 |
models |
algoritmalar ve bütün seçenekleri, eşik yöntemi, Boyce formülü, değişkenler, clamp, kategorik değişkenler, sınıf ağırlığı | 5-6 |
ensemble |
topluluk yöntemi, en düşük skor, ağırlıklar, yazılan yüzeyler, hold-out topluluk skorları | 6 |
tuning_<algoritma> |
Tuning yapıldıysa ızgara, kural ve seçilen nokta | 6 |
Örnek koşudan: data.n_presences_used 143, data.n_points_dropped 483, data.prevalence 0,125; notes içinde "Cross-validation: PA1: spatial_block, 4 fold(s), blocks of 151.5 km [SSB=0.36] | PA2: …".
Not: Dosya
③ Modelsbitince yazılır. Sonraki adımların ayarları burada değildir: projeksiyon seçenekleri her senaryo klasöründeki<tür>_<senaryo>_projection_options.jsondosyasındadır;⑥ Range Changeve⑦ Validationayarları oturum günlüğünde ve raporda bulunur. Programın iç sabitleri (ör. Tuning ızgarasının aralıkları dışındaki sabit değerler) kayda yazılmaz; kayıt arayüzden toplanan ve hesap motoruna geçirilen değerleri içerir.
12.6.3 Koşu kaydı ve ODMAP
ODMAP (Overview, Data, Model, Assessment, Prediction), tür dağılım modellerinin raporlanması için önerilmiş standart protokoldür (Zurell vd., 2020). ⑧ Report'taki ODMAP düğmesi koşu kaydını okuyarak protokolün öğelerini doldurur (odmap.py:1-22, 155-200; Bölüm 11):
- Kayıtta karşılığı olan öğeler (
auto) doldurulur: kayıt sayıları, öngörücüler, çapraz doğrulama, algoritmalar, eşik, topluluk vb. - Programın bilemeyeceği öğeler (yazarlar, hipotezler, veri kaynakları, model amacı)
user_requiredolarak işaretlenir ve "Not recorded by HABITUS: to be completed by the user." metnini taşır (odmap.py:38,153-154). - Koşu kaydı bulunamazsa protokol yine yazılır, ama her öğe
user_requiredolur (tabs/tab_report.py:545-565).
Kısacası koşu kaydı protokolün kaynağıdır; ODMAP dosyası ise kaydın okunaklı ve standart biçimli bir özetidir. Protokol, kullanıcı eksik öğeleri tamamlamadan "ODMAP uyumlu rapor" sayılmaz.
12.7 Günlükler
12.7.1 Oturum günlüğü
Günlük panelinin her satırı, çıktı klasörü belli olduğu andan itibaren klasördeki <tür>_<YYYYMMDD_HHMMSS>.log dosyasına da yazılır (Bölüm 1.7; main_dialog.py:612-645, 790-801). Dosyanın içinde:
- başlık: "HABITUS Analysis Log", tür, başlangıç zamanı;
- her ileti
[SS:DD:ss] iletibiçiminde; okunan her raster, dışlanan kayıt sayıları, öz ilişki menzili, her modelin süresi, kaydedilen her dosya, uyarılar veADVISORY:notları; - hatalarda tam hata metni
--- ERROR ---başlığıyla; - kapanışta "Closed" satırı.
Örnek koşunun günlüğü (habitus_20261121_050108.log) şöyle başlar: "[05:01:08] Reading raster 1 of 19: bio_1.tif" … "[05:01:09] ⚠ 405 of 626 presence records removed (405 in a cell that already has a record) — 221 retained, one per raster cell." … "[05:01:09] Spatial autocorrelation range = 151.5 km (variogram)." ⑧ Report, raporun son bölümüne çıktı klasöründeki günlük dosyasını ekler (tabs/tab_report.py:607-616).
12.7.2 Çökme günlüğü
Program bir hata penceresi gösteremeden kapanırsa (yerel bir çökme ya da yakalanmamış bir hata) neden kullanıcı veri klasöründeki çökme günlüğüne yazılır (main.py:253-290):
| Platform | Klasör |
|---|---|
| Windows | %LOCALAPPDATA%\HABITUS\logs\ |
| macOS | ~/Library/Application Support/HABITUS/logs/ |
| Linux | $XDG_DATA_HOME/HABITUS/logs/, değişken yoksa ~/.local/share/HABITUS/logs/ |
Her gün için bir dosya vardır (crash_YYYYMMDD.log); her açılış sürüm numarası ve saatle bir satır ekler. Yerel bir çökmede o andaki bütün iş parçacıklarının Python yığını yazılır. Bir çökmeyi bildirirken bu dosya oturum günlüğüyle birlikte gönderilmelidir.
12.8 Ortam değişkenleri
Ortam değişkenleri programı başlatmadan önce işletim sisteminde tanımlanır. Hiçbiri olağan kullanımda gerekmez.
| Değişken | Etkisi | Varsayılan | Kod |
|---|---|---|---|
HABITUS_UI_SCALE |
Arayüz yazılarını ve denetimlerini orantılı büyütür ya da küçültür | 1.0; 0.5-3.0 dışındaki ya da geçersiz değer 1.0 sayılır | ui_style.py:30-38 |
HABITUS_PROJECTION_TILE_CELLS |
Büyük rasterların projeksiyonunda bir şeritteki hücre sayısı; 0 şeritlemeyi kapatır. Bu değerin iki katından küçük raster tek parça işlenir | 2000000 | sdm_core.py:7512-7526 |
HABITUS_NO_UPDATE_CHECK |
Boş olmayan herhangi bir değer açılıştaki güncelleme denetimini kapatır (ağsız ortam) | tanımsız | main_dialog.py:131-132 |
HABITUS_SAFE_GRAPHICS |
Yalnız Linux başlatma betiklerinde: 1 ise yazılım çizimi açılır (pencereler boş açılıyorsa) |
tanımsız | scripts/make_linux_archive.sh:71-75 |
QT_QPA_PLATFORM |
Linux betikleri: Wayland oturumunda tanımlı değilse xcb (XWayland) seçilir; kullanıcının değeri korunur |
betik belirler | scripts/make_linux_archive.sh:63-66 |
QTWEBENGINE_DISABLE_SANDBOX |
Linux betikleri 1 yapar; Map sekmesinin web görünümü taşınabilir klasörden çalışabilsin diye |
betik belirler | scripts/make_linux_archive.sh:67-70 |
PROJ_DATA, PROJ_LIB |
Geçerli bir koordinat veri tabanını göstermiyorsa açılışta program kendi kopyasına ayarlar | program denetler | main.py:110-163 |
PYTHONHASHSEED |
Tanımlı değilse ① Data çalışırken koşu tohumuna ayarlanır |
tohum | run_config.py:49 |
HABITUS_OWNER_PID |
İç kullanım: çalışan program kendi süreç numarasını yazar; ondan türeyen yardımcı süreçler ikinci bir pencere açmaz. Elle ayarlanmamalıdır | program yazar | proc_guard.py:46, 86-122 |
12.8.1 HABITUS_PROJECTION_TILE_CELLS
- Ne işe yarar. Projeksiyonda raster satır şeritlerine bölünür; her şerit ayrı tahmin edilir ve dosyalar birleştirilir (
sdm_core.py:7514-7526). - Ne zaman, nasıl ayarlanır. Bellek yetersizliği hatası alınırsa değer küçültülür (ör. 500000). Bellek boldur ve hız önemliyse büyütülebilir.
- Sonuca etkisi. Kod açıklamasına göre şeritli projeksiyon tek parça projeksiyonla aynı dosyaları üretmek üzere tasarlanmıştır (
sdm_core.py:7531-7537); şerit boyutu bellek ve süreyi değiştirir. Bu kitap için şeritli ve tek parça çıktılar ayrıca karşılaştırılmamıştır. - Dikkat. Sayı olmayan bir değer varsayılana (2000000) döner (
sdm_core.py:7521-7524).
12.9 Sorun giderme
Tam hata metni hata penceresindeki Copy full message düğmesiyle alınır ve oturum günlüğünde bulunur (Bölüm 1.7). Aşağıdaki iletiler koddan alınmıştır (başları verilmiştir).
| İleti | Neden | Çözüm | Kod |
|---|---|---|---|
| "Please specify an output directory." | Output Directory boş |
Klasör seçin ya da önce CSV seçip otomatik klasörü bekleyin | tabs/tab_data.py:1370-1371 |
| "Environmental rasters are not on the same grid." | Rasterlardan biri boyut, hücre boyutu, orijin ya da CRS bakımından ilk rasterdan farklı; ileti farklı dosyayı adlandırır | Rasterları bir CBS programında ortak ızgaraya getirin ya da çalışma sınırı verin (Bölüm 2) | sdm_core.py:1735-1742 |
| "No continuous environmental rasters were given." | Yalnız kategorik raster eklenmiş | En az bir sürekli raster ekleyin | sdm_core.py:1554 |
| "Only N valid presence point(s) remain after removing …" | Kayıtların çoğu raster dışında ya da NoData'da; çoğunlukla CSV ile rasterların koordinat sistemi farklıdır | Koordinat sistemini ve boylam-enlem sırasını denetleyin; 🗺 Map'te kayıtlara bakın |
sdm_core.py:2028-2036 |
| "No presence record can be used: the layer(s) … have no value (NoData) …" | Adı geçen katman bütün kayıtlarda NoData | Katmanı denetleyin ya da çıkarın | sdm_core.py:2021 |
| "N of M coordinate pair(s) are not valid degrees" | Koordinatlar metre ya da sütunlar ters | CSV'yi düzeltin | sdm_inputs.py:192 |
| "Only one predictor is loaded …" | Tek sürekli raster | ① Data'da raster ekleyin |
tabs/tab_vif.py:369 |
| "… is too small for N requested points: the background was drawn from the FULL raster extent instead." | Erişilebilir alan istenen nokta sayısı için dar | Tamponu büyütün ya da nokta sayısını azaltın | sdm_core.py:2845 |
| "Calibration polygon: NONE of the N presence records lies inside the polygon(s)." | Poligon başka bölgede ya da başka CRS'te | Poligonu denetleyin | sdm_core.py:2657 |
| "WARNING: … were merged into others …" | Blok tasarımı istenen kat sayısını karşılayamadı | Kat sayısını azaltın ya da blok boyutunu küçültün (Bölüm 5) | sdm_core.py:5131 |
| "WARNING (design not applied): …" | İstenen çapraz doğrulama tasarımı uygulanamadı, rastgele katlara geçildi; skorlar iyimser olabilir | Tasarımı ve kayıt dağılımını gözden geçirin (Bölüm 5) | sdm_core.py:5139 |
| "No model passed the ensemble threshold …" | Hiçbir model topluluğa girme eşiğini geçemedi | En düşük skoru düşürün ya da başka ölçüt seçin (Bölüm 6) | tabs/tab_models.py:1732 |
| "No Full models found for selected algorithms." | Seçilen algoritmalar eğitimde başarısız | Günlükteki FAILED satırlarına bakın; kütüphanenin kurulu olduğunu denetleyin |
sdm_core.py:7859 |
| "Raster count mismatch! …" | Gelecek rasterlarının sayısı modelin değişkenleriyle uyuşmuyor | Senaryo klasörünü ve dosya adlarını denetleyin (Bölüm 8) | tabs/tab_projection.py:527 |
| "Cannot find raster files for N selected variable(s)" | Senaryo dosya adları değişken adlarıyla eşleşmiyor | Dosya adlarını ② Variables'taki adlarla eşleyin |
tabs/tab_models.py:1435 |
| "Complete the workflow for one species first …" | Toplu çalıştırma için önce bir türde ①-③ tamamlanmalı | Bir türü sonuna kadar çalıştırın (Bölüm 11) | tabs/tab_report.py:481 |
| "ODMAP protocol: No output folder yet. Run the models first." | Çıktı klasörü yok | Önce ③ Models'i çalıştırın |
tabs/tab_report.py:554 |
| "… still running — close anyway?" | Çalışan iş varken pencere kapatılıyor | Yes işi iptal eder; bitmesini bekleyin |
main_dialog.py:293-301 |
| "Unable to allocate …" / "MemoryError" | Bellek yetersiz | Rasterları kırpın, nokta sayısını azaltın, HABITUS_PROJECTION_TILE_CELLS'i küçültün |
error_dialog.py:39-41 |
| "proj.db lacks DATABASE.LAYOUT.VERSION.MAJOR …" | Başka bir koordinat kütüphanesi kurulumu araya giriyor | Program açılışta kendi kopyasını seçer; sürerse PROJ_DATA ve PROJ_LIB değişkenlerini kaldırın |
main.py:82-110 |
| "Permission denied" / "being used by another process" | Çıktı dosyası başka programda açık | Dosyayı kapatıp yeniden çalıştırın | error_dialog.py:51-53 |
| "The map needs PyQt6-WebEngine, which is not installed" | Map sekmesinin web bileşeni yok (kaynaktan çalıştırma) | pip install PyQt6-WebEngine |
occurrence_map.py:140-141 |
| Map sekmesinde altlık boş | Ağ bağlantısı yok ya da döşeme sunucusu yanıt vermiyor | Bağlantıyı denetleyin; noktalar ve Save study-area figure… ağsız çalışır |
occurrence_map.py:92-95 |
| Linux'ta pencereler boş açılıyor | Grafik sürücüsü sorunu | HABITUS_SAFE_GRAPHICS=1 ile başlatın |
scripts/make_linux_archive.sh:71-75 |
| Program iletisiz kapandı | Yerel çökme | Çökme günlüğünü (§12.7.2) gönderin | main.py:253-290 |
| Pencere yanıt vermiyor gibi | Uzun iş arka planda sürüyor | İlerleme çubuğu ve günlük güncelleniyorsa bekleyin | threads.py |
İpucu: Bir kurulumun sağlam olup olmadığını denemek için önce
--selftestçalıştırın (Bölüm 1.3). Rapor, eksik algoritma kütüphanelerini ve koordinat veri tabanı sorunlarını adıyla gösterir.
12.10 Sistem gereksinimleri
| Öğe | Gereksinim | Kaynak |
|---|---|---|
| Windows | 64 bit Windows 10 (sürüm 1809, yapı 17763) veya üstü; Windows 11 | habitus_setup.iss:33, 44 |
| macOS | Apple Silicon ve Intel paketleri ayrı; en düşük sistem sürümü paketin üzerinde yazar | habitus.spec:345-373 |
| Linux | 64 bit; glibc 2.35 veya üstü olan dağıtımlar (paketler bazı sistem kitaplıklarını, ör. GL ve X11, sistemden alır) | CHANGELOG.md, Linux paketleri |
| Kaynaktan çalıştırma | Python 3.10 veya üstü ve requirements.txt bağımlılıkları |
pyproject.toml:11 |
| Bellek | Kodda bir alt sınır yoktur; gereken bellek raster boyutuna ve sayısına bağlıdır. Ölçülmüş bir örnek: dünyayı kaplayan 19 katman (2,5 dakika) bellekte yaklaşık 2,6 GB yer tutar | CHANGELOG.md |
| Ağ | Gerekmez. Yalnız Map sekmesinin altlık döşemeleri ve güncelleme denetimi ağa bağlanır | occurrence_map.py:92, updater.py:88 |
| Ekran | Pencere ekranın %95'ine kadar açılır; küçük ekranda sekmeler kaydırılır. Yazılar HABITUS_UI_SCALE ile büyütülebilir |
main_dialog.py:113-121, ui_style.py:30-38 |
Bellek gereksinimini en çok azaltan önlem, rasterları ① Data > Study Boundary ile çalışma bölgesine kırpmaktır (Bölüm 2). Algoritmaların süreleri oturum günlüğüne yazılır; büyük bir analizden önce küçük bir deneme (bir sözde yokluk tekrarı, az algoritma) süreyi kestirmeye yardım eder.
12.11 Uzman soruları
S1. Bir başka araştırmacı bu çalışmayı yalnız çıktı klasöründen yeniden kurabilir mi?
Cevap: Büyük ölçüde. habitus_run_config.json tohumu, girdi dosyalarının yollarını, bütün arayüz ayarlarını, gerçekte uygulanan çapraz doğrulama tasarımını ve paket sürümlerini taşır (run_config.py:137-152; tabs/tab_models.py:2056-2242). Girdi dosyalarının kendisi klasöre kopyalanmaz (çalışma sınırıyla kırpılan kopyalar dışında, masked_inputs/); yalnız yolları yazılır. Rasterların içeriğinin değişmediğini kanıtlayan bir sağlama özeti kayda yazılmaz. Projeksiyon ayarları ayrı projection_options.json dosyalarındadır. Tam yeniden kurulum için girdi verisi ayrıca arşivlenmelidir.
S2. defaults_left_unchanged neden ayrı bir liste?
Cevap: Bir yayında hangi sayıların bilinçli seçildiğini, hangilerinin programın varsayılanı olarak kaldığını ayırmak için. Kod her ayarı varsayılanıyla karşılaştırır ve varsayılana eşit olanları bu listeye koyar (run_config.py:105-134); rapor bu listeyi basar. Örnek koşuda 36 ayar varsayılandadır. Hakem, örneğin sözde yokluk sayısının (1000) veya kat sayısının gerekçelendirilip gerekçelendirilmediğini bu listeden sorabilir.
S3. recorded kaynağı ne anlama gelir; user ile farkı ne?
Cevap: user yalnız varsayılanı olan ve kullanıcının değiştirdiği ayarlar içindir. Varsayılanı olmayan değerler (girdi dosyaları, koşu sırasında hesaplanan blok boyutu, prevalans, kullanılan kayıt sayısı) recorded olarak işaretlenir (run_config.py:79-92, 113-118). Böylece hesaplanan bir sayı kullanıcı seçimi gibi görünmez. Örnek koşuda 44 değer recorded, 2 değer user'dır.
S4. Koşu kaydı ODMAP raporunun yerine geçer mi?
Cevap: Hayır. ODMAP (Zurell vd., 2020) yazarlık, amaç, hipotezler ve veri kaynakları gibi programın bilemeyeceği öğeler içerir. odmap.py, kayıtta karşılığı olan öğeleri auto olarak doldurur, ötekileri user_required olarak bırakır ve hiçbir değeri uydurmaz (odmap.py:14-22, 153-154). Kod açıklamasına göre öğeler makalenin Tablo 1'indeki öğelerdir; ek tablodaki ayrıntılı soru listesi temel alınmamıştır (odmap.py:11-14). Kullanıcının user_required satırları tamamlaması gerekir.
S5. Çıktı haritaları başka bir CBS programında doğrudan kullanılabilir mi; değerler nasıl yorumlanır?
Cevap: Evet; GeoTIFF, float32, NoData -9999 olarak yazılır ve kaynak rasterların koordinat sistemini taşır (sdm_core.py:7205-7215). _prob dosyaları 0-1 aralığında uygunluktur; bu bir bulunma olasılığı değildir, çünkü sözde yokluklarla kurulan modellerde prevalans bilinmez (Elith ve Leathwick, 2009). _bin dosyaları seçilen eşikle elde edilmiş 0/1 haritalardır; eşik yöntemi models.binary_threshold_method alanındadır. EMsd ve _sd yüzeyleri uygunluk değil, modeller arası uyuşmazlıktır ve eşiklenmez (sdm_core.py:8056-8066).
S6. Ekrandaki harita görüntüsü ile kaydedilen GeoTIFF arasında fark var mı?
Cevap: Görüntüleyicinin ve Save study-area figure…'ın ürettiği PNG, PDF gibi dosyalar resimdir; renk ölçeği, ölçek çubuğu ve en-boy düzeltmesi içerir ve analiz için kullanılmamalıdır. Sayısal analiz current/ ve senaryo klasörlerindeki GeoTIFF'lerle yapılır. Map sekmesindeki noktalar 20.000'i aşınca yalnız görüntü için seyreltilir (tabs/tab_map.py:22-24); modelleme bu seyreltmeden etkilenmez.
S7. Program aynı klasöre ikinci kez yazdığında eski sonuçları nasıl ayırt ederim?
Cevap: Program eski dosyaları silmez, aynı adlıların üzerine yazar. Ayırt etmenin yolları: koşu kaydının finished zamanı, oturum günlüğünün zaman damgalı adı ve raporun zaman damgalı adı. evaluation_scores.csv elle değiştirilmişse yedeklenir (sdm_core.py:6764-6800); öteki dosyalar yedeklenmez. Karşılaştırmalı koşular için her koşuya ayrı klasör vermek tek güvenilir yoldur (Bölüm 1.9).
S8. Yazılım ortamının (paket sürümleri) sonuca etkisi kayıt altında mı?
Cevap: Evet, environment alanında Python sürümü, işletim sistemi, mimari ve numpy, pandas, scipy, scikit-learn, rasterio, matplotlib, xgboost, lightgbm, catboost, pygam, elapid, PyQt6 sürümleri yazılır (run_config.py:61-74). Aynı tohumla aynı sonucun beklenebilmesi bu sürümlerin de aynı olmasına bağlıdır; farklı bir scikit-learn ya da elapid sürümü aynı tohumla farklı sayılar verebilir. Paketli program sürümleri sabitlediği için aynı paket sürümüyle tekrarlamak en güvenilir yoldur.
S9. Çalışma alanı şeklindeki ölçek çubuğu ve en-boy oranı ne kadar doğru?
Cevap: Şekil bir projeksiyon kullanmaz; boylam-enlem eksenleri, enlem ortasının kosinüsüne göre en-boy düzeltmesiyle çizilir (study_area_figure.py:229-232). Ölçek çubuğu harita görüntüleyicisinin yöntemini kullanır (study_area_figure.py:241). Bu, küçük ve orta ölçekli alanlar için yeterli bir yaklaşımdır; geniş enlem aralıklarında (ör. kıta ölçeği) ölçek çubuğu yalnız orta enlem için doğrudur. Eşit alanlı bir projeksiyon gerekiyorsa şekil bir CBS programında yeniden çizilmelidir.
S10. Güncelleme denetimi hangi bilgiyi dışarı gönderir; ağsız çalışılabilir mi?
Cevap: Denetim yalnız GitHub'daki son yayının bilgisini ister (updater.py:88-94); analiz verisi gönderilmez. Map sekmesi altlık döşemelerini indirirken programın adını ve sürümünü kimlik olarak gönderir (occurrence_map.py:53-58). Program ağsız çalışır; güncelleme denetimi HABITUS_NO_UPDATE_CHECK ile kapatılabilir (main_dialog.py:131-132), Map sekmesinde yalnız altlık eksik kalır.
12.12 Sık hatalar ve tuzaklar
- Map sekmesinde dışlanan kayıtları beklemek.
Excluded occurrenceskatmanı① Dataçalıştırılmadan boştur. - Projeksiyonlu koordinatları Map sekmesinde yanlış yerde görmek. Rasterların koordinat sistemi
① Dataçalıştırılınca bilinir; ondan önce metre cinsinden koordinatlar haritaya yerleştirilemez. - Ekran görüntüsünü yayın şekli olarak kullanmak. OpenStreetMap döşemeleri ekran çözünürlüğündedir ve kendi lisans koşulları vardır; yayın için
Save study-area figure…kullanın. - Help sayfalarını kesin başvuru saymak. Help kısa bir rehberdir; dosya adları ve varsayılanlar için bu kitaptaki tablolar esastır.
- Koşu kaydını tek kanıt saymak. Kayıt
③ Modelsanına aittir; projeksiyon, alan değişimi ve doğrulama ayarları başka dosyalardadır (projeksiyon seçenekleri, oturum günlüğü, rapor). - Çökmeden sonra yalnız oturum günlüğünü göndermek. Yerel bir çökme oturum günlüğüne yazılamayabilir; çökme günlüğü (§12.7.2) ayrı bir dosyadır.
- Ortam değişkenini program açıkken değiştirmek. Değişkenler açılışta okunur; değişiklik için program yeniden başlatılmalıdır.
12.13 Kaynaklar
Elith, J., Leathwick, J.R., 2009. Species distribution models: ecological explanation and prediction across space and time. Annual Review of Ecology, Evolution, and Systematics 40, 677-697. https://doi.org/10.1146/annurev.ecolsys.110308.120159
Zurell, D., Franklin, J., König, C., Bouchet, P.J., Dormann, C.F., Elith, J., vd., 2020. A standard protocol for reporting species distribution models. Ecography 43, 1261-1277. https://doi.org/10.1111/ecog.04960