9. Alan değişimi (⑥ Range Change)
Sekme: ⑥ Range Change · Kod: tabs/tab_range.py (arayüz), sdm_core.py RangeChangeAnalyzer (hesap), sdm_grid.py (ızgara hizalama)
9.1 Bu sekme ne yapar
⑥ Range Change, iki ikili (0/1, yok/var) haritayı hücre hücre karşılaştırarak türün dağılım alanının nasıl değiştiğini sayar. Genellikle bugünkü topluluk haritası ile bir gelecek senaryosunun topluluk haritası karşılaştırılır; ama iki ikili harita aynı alanı kapladığı sürece (iki senaryo, iki algoritma, iki dönem) herhangi bir çift kullanılabilir. Hesap biomod2'deki (Thuiller vd. 2009) BIOMOD_RangeSize işlevinin karşılığıdır (tabs/tab_range.py:1-5, sdm_core.py:8159-8163).
Sekme ③ Models tamamlanınca açılır (tabs/tab_models.py:1850); listelerin gelecek haritalarıyla dolması için ⑤ Future Scenarios'ta en az bir projeksiyon yapılmış olmalıdır.
- Girdi: bugünkü ve gelecek ikili haritası; isteğe bağlı olarak ① Data'nın yazdığı erişilebilir alan raster'ı (
accessible_area.tif) ve ⑤'in yazdığı ExDet NT1 yüzeyi. - Hesap: her hücreye −2 (kaybedilen), 0 (sürekli yok), 1 (sürekli var), 2 (kazanılan) kodu verilir; sayımlar, yüzdeler ve net değişim hesaplanır (
sdm_core.py:8196-8347). - Çıktı:
<tür>_<analiz adı>_SRC.tifalan değişimi haritası,Range Change Statisticstablosu, görüntüleyicide renkli harita ve ⑧ raporundaki "8. Range Change Analysis" bölümü.
9.2 Ekranın düzeni
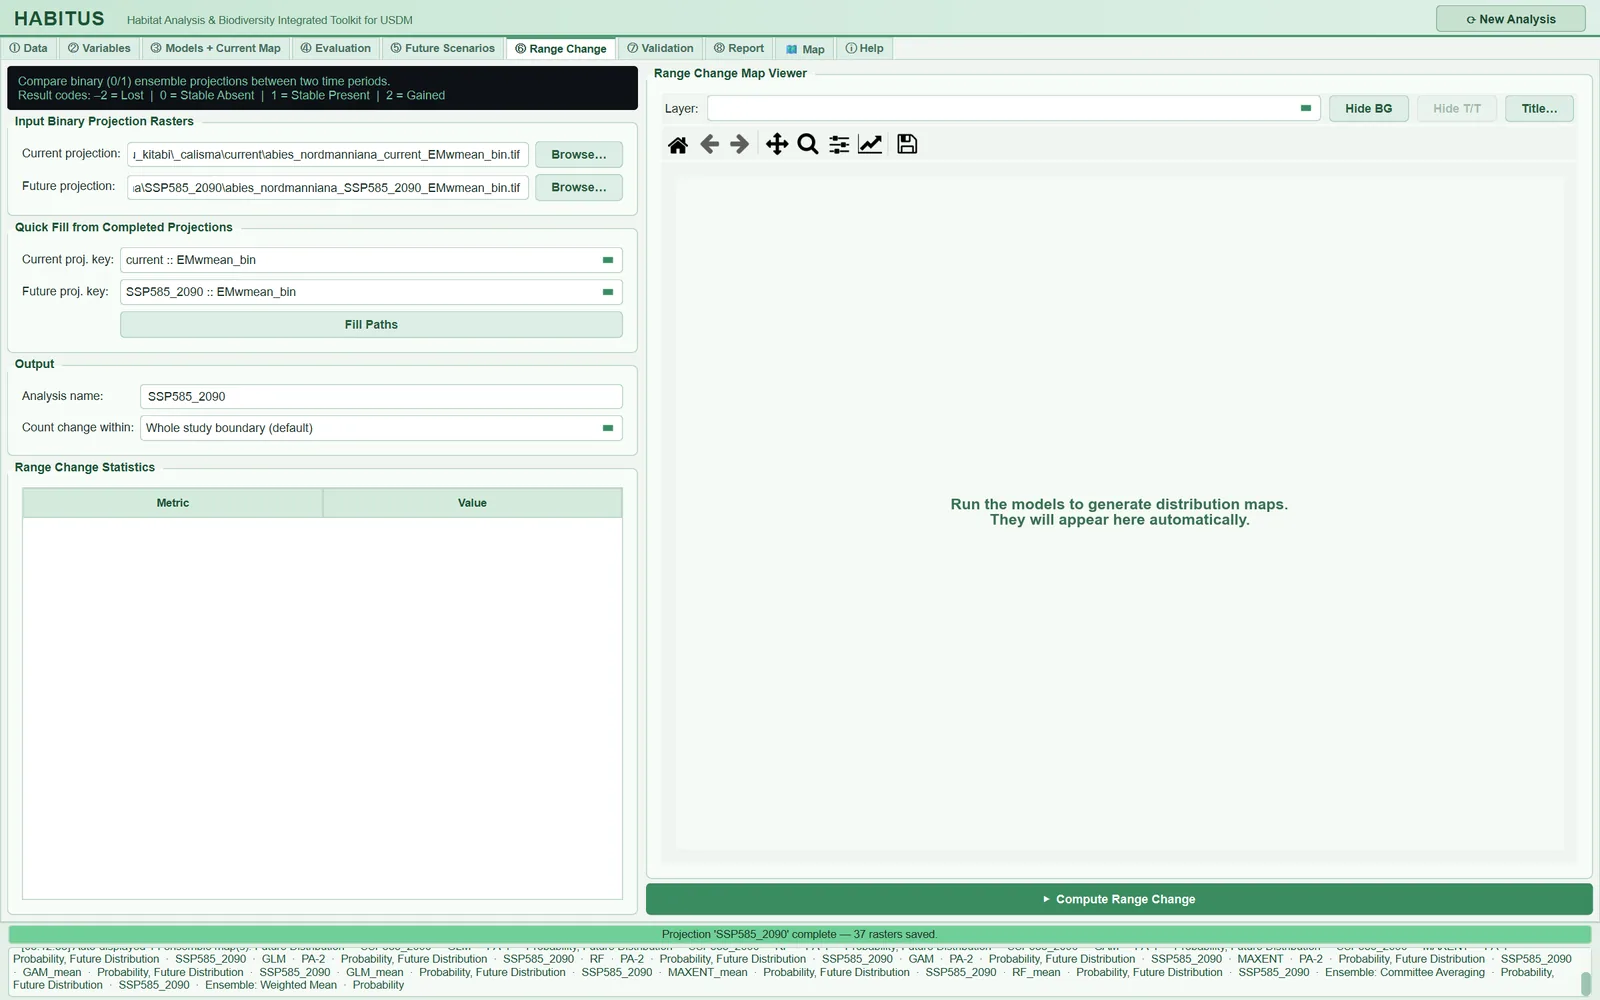
| Bölge | Arayüzdeki ad | Anlatıldığı yer |
|---|---|---|
| Bilgi şeridi | (başlıksız) | §9.1, §9.7 |
| Dosya seçimi | Input Binary Projection Rasters |
§9.3 |
| Hızlı doldurma | Quick Fill from Completed Projections |
§9.4 |
| Çıktı ve kapsam | Output |
§9.5, §9.6 |
| İstatistik tablosu | Range Change Statistics |
§9.8 |
| Harita | Range Change Map Viewer (sağ bölme) |
§9.9 |
9.3 İkili haritaların seçimi (Input Binary Projection Rasters)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Current projection: + Browse… |
Başlangıç (bugünkü) ikili haritanın yolu | boş | .tif .tiff .img .asc |
tabs/tab_range.py:42-46, :167-173 |
Future projection: + Browse… |
Karşılaştırılacak (gelecek) ikili haritanın yolu | boş | aynı | tabs/tab_range.py:48-52 |
- Ne işe yarar. Bu iki alan hesaba giden tek girdidir; hızlı doldurma listeleri yalnızca bu alanları doldurur. Hesapta 1 "var", 0 "yok" sayılır; başka değerler (ör. olasılık 0,37) hiçbir sınıfa girmez (
sdm_core.py:8292-8296). - Ne zaman, nasıl ayarlanır. İki haritanın aynı yöntemle üretilmiş olması gerekir: aynı topluluk kuralı (
EMwmean_binileEMwmean_bin), aynı algoritma kümesi, aynı eşik kuralı ve aynı clamping/maske seçimi. Farklı yöntemlerle üretilmiş iki haritanın farkı, iklim değişiminin değil yöntem farkının etkisini de taşır. - Sonuca etkisi. Hangi haritanın seçildiği sonucu en çok etkileyen karardır (§9.10).
- Dikkat.
Browse…ile seçilen dosyanın ikili olup olmadığı denetlenmez; yanlışlıkla bir_prob.tifseçilirse hücrelerin çoğu hiçbir sınıfa girmez ve sayımlar anlamsızlaşır. Her iki alan boşsaPlease specify both current and future binary rasters.iletisi çıkar (tabs/tab_range.py:200-202).
9.4 Hızlı doldurma (Quick Fill from Completed Projections)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Current proj. key: |
Oturumdaki ikili haritalardan bugünkünü seçer | — select — |
<senaryo> :: <katman>_bin |
tabs/tab_range.py:62, :128-142 |
Future proj. key: |
Aynı listeden geleceği seçer | — select — |
aynı | tabs/tab_range.py:63 |
Fill Paths |
Seçilen anahtarların dosya yollarını üstteki alanlara yazar | — | — | tabs/tab_range.py:64-66, :144-165 |
- Ne işe yarar. Listeler, oturumda üretilen bütün projeksiyonların (③'teki
currentve ⑤'teki her senaryo) adında_bingeçen katmanlarından kurulur (tabs/tab_range.py:130-131): tek modeller (GLM_PA1_bin), algoritma ortalamaları (GLM_mean_bin) ve topluluklar (EMwmean_bin,EMca_bin). Liste sekme her açıldığında yenilenir; değişmemişse kullanıcının seçimi korunur. - Ne zaman, nasıl ayarlanır. Örnek koşuda
current :: EMwmean_binveSSP585_2090 :: EMwmean_binseçilipFill Paths'e basılmıştır. Listeden seçmek,Browse…'a göre iki üstünlük taşır: yol hatası olmaz ve dışdeğerleme payı için gereken NT1 yüzeyi kesin olarak bulunur (§9.6.3). Ayrıca çok türlü toplu çalıştırma (⑧) listeden seçilen anahtarı yineler; elle seçilen yol ise yalnızca o türün dosyasını gösterir (tabs/tab_range.py:206-211). - Dikkat. Listelerden biri
— select —durumundaykenFill Paths'e basılırsaFill Paths takes the paths from the lists above. Choose the … binary map in the list first.iletisi çıkar; listeler boşsa ③ ve ⑤'in çalıştırılması ya daBrowsekullanılması önerilir (tabs/tab_range.py:154-165).
9.5 Analiz adı (Output · Analysis name)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Analysis name: |
Çıktı dosyasının adı ve sonucun oturumdaki anahtarı | SRC_current_future |
serbest metin | tabs/tab_range.py:76-77, :216, :267 |
Çıktı <çıktı klasörü>\<tür>_<analiz adı>_SRC.tif olarak yazılır (tabs/tab_range.py:213-216). Aynı adla ikinci çalıştırma hem dosyanın hem de oturumdaki sonucun üzerine yazar; rapor her ad için ayrı bir alt bölüm açar. Birden çok senaryo karşılaştırılıyorsa adı senaryoya göre verin (örnek koşuda SSP585_2090).
9.6 Değişimin sayıldığı kapsam (Count change within)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Count change within: |
Başlık sayılarının ve haritanın kapsamı | Whole study boundary (default) |
Whole study boundary (default) / Accessible area / Accessible area without extrapolation |
tabs/tab_range.py:80-94, sdm_core.py:8179-8184 |
9.6.1 Üç kapsam
- Ne işe yarar. Seçilen kapsam, tablonun üst satırlarındaki sayıları ve haritada hangi hücrelerin kodlanacağını belirler (
sdm_core.py:8318-8322): Whole study boundary (default): iki haritada da geçerli olan her hücre.Accessible area: yalnız erişilebilir alan (① Data'dakiM, türün ulaşabildiği alan) içindeki hücreler.Accessible area without extrapolation: erişilebilir alan içinde ve gelecek senaryosunda ExDet NT1 ≥ 0 olan (Mesgaran vd. 2014), yani hiçbir değişkenin eğitim aralığı dışına çıkmadığı hücreler (sdm_core.py:8308-8311).
Hangisi seçilirse seçilsin, girdiler mevcutsa öteki kapsamların net değişimi de tabloya ayrı satırlar olarak eklenir (tabs/tab_range.py:285-288).
- Ne zaman, nasıl ayarlanır. Çalışma sınırı türün ulaşabileceği alandan çok genişse, öngörülen değişimin büyük kısmı hiçbir kaydın yakınında olmayan ve eğitim aralığı dışındaki hücrelerde toplanabilir (ipucu metni bunu söyler, tabs/tab_range.py:85-93). Erişilebilir alan kavramı Barve vd. (2011) BAM çerçevesine dayanır. Raporlanacak ana sayı için Accessible area without extrapolation en savunulabilir olanıdır; çalışma sınırının tamamı ise karşılaştırma için yanında verilir.
- Sonuca etkisi. Örnek koşuda (EMwmean_bin) net değişim tüm sınırda −46,13, erişilebilir alanda −30,25, dışdeğerleme dışı erişilebilir alanda −16,57 yüzdedir. Aynı iki harita, kapsama göre "yarı yarıya küçülme" ile "altıda bir küçülme" arasında değişen sonuçlar verir.
- Dikkat. Erişilebilir alan yoksa ikinci ve üçüncü seçenek No accessible area is available for this run, so change cannot be counted within it. … iletisiyle durur; NT1 yüzeyi bulunamazsa üçüncü seçenek No ExDet NT1 surface was found next to the future map, … iletisiyle durur (tabs/tab_range.py:224-239).
9.6.2 accessible_area.tif nereden gelir
① Data'da bir erişilebilir alan yöntemi (kayıtlar çevresinde tampon, dışbükey zarf ya da kullanıcı poligonu) seçilmişse, veri hazırlanırken bu maske eğitim ızgarasında 0/1 bir GeoTIFF olarak çıktı klasörüne accessible_area.tif adıyla yazılır (tabs/tab_data.py:1536-1548, sdm_spatial.py:1065-1075). Maske, seyreltme sonrası kalan varlık kayıtlarından kurulur (sdm_core.py:2971-2974). Örnek koşuda kayıtlar çevresinde 200 km'lik tampon kullanılmış ve maske raster kapsamının %40,0'ını kaplamıştır. Erişilebilir alan seçilmediyse (tampon 0 km) dosya yazılmaz.
9.6.3 NT1 yüzeyi nereden gelir
⑤ her projeksiyonda <tür>_<senaryo>_NT1.tif yazar (§8.9). ⑥, gelecek haritasının yolunu oturumdaki projeksiyon kayıtlarında arar ve bulduğu senaryonun NT1 dosyasını alır; bulamazsa gelecek haritasıyla aynı klasörde _NT1.tif ile biten tek bir dosya varsa onu kullanır (tabs/tab_range.py:175-193). Gelecek haritası başka bir klasörden Browse… ile seçildiyse ya da klasörde birden çok NT1 dosyası varsa NT1 bulunamaz.
Not: Dışdeğerleme ölçütü yalnızca gelecek senaryosunun NT1'idir. Bugünkü haritada da dışdeğerlenmiş hücreler olabilir (örnek koşuda bugünkü haritanın %23,4'ü); bunlar bu kapsamda ayrıca dışlanmaz.
9.7 Sonuç kodları ve haritanın yazılması
Her hücre için, yalnız iki haritada da nodata olmayan hücrelerde (valid), şu kodlar yazılır (sdm_core.py:8292-8296, :8319-8322):
| Kod | Ad | Koşul | Renk (görüntüleyici) |
|---|---|---|---|
| −2 | Lost (kaybedilen) | bugün 1, gelecekte 0 | kırmızı |
| 0 | Stable Absent (sürekli yok) | bugün 0, gelecekte 0 | açık gri |
| 1 | Stable Present (sürekli var) | bugün 1, gelecekte 1 | açık turkuaz |
| 2 | Gained (kazanılan) | bugün 0, gelecekte 1 | yeşil |
Seçilen kapsam dışındaki ve iki haritadan birinde nodata olan hücreler nodata kalır. Gelecek haritası bugünkü haritanın ızgarasında değilse önce en yakın komşu yöntemiyle konumla hizalanır (ikili harita olduğu için; sdm_core.py:8242-8277); erişilebilir alan ve NT1 de aynı şekilde bugünkü ızgaraya getirilir. Hizalama yapıldıysa uyarı günlüğe yazılır ve iş Range change complete; the future raster was not on the current grid and was realigned by position (see log). iletisiyle biter (tabs/tab_range.py:311-318). Hesap bellek bütçesine göre satır şeritleri halinde yapılır (64 MB; sdm_core.py:8164-8177); sonuç tek parça hesapla aynıdır.
9.8 İstatistik tablosu (Range Change Statistics)
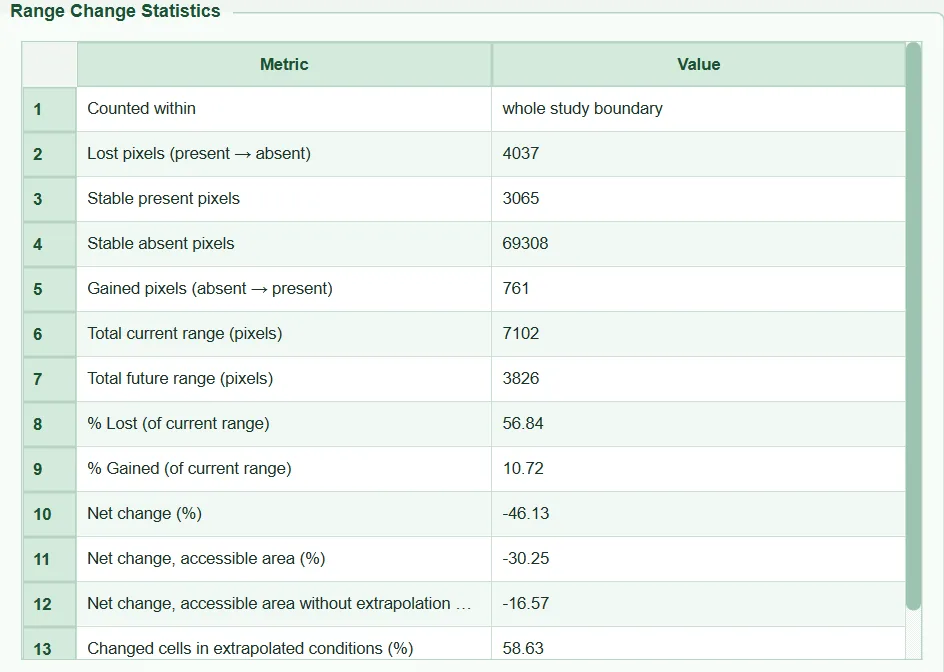
Bütün sayılar hücre sayısıdır; alan birimine (km²) çevrilmez. Formüllerde L kaybedilen, G kazanılan, S_1 sürekli var, S_0 sürekli yok hücre sayısıdır; C=L+S_1 bugünkü alan, F=G+S_1 gelecek alandır (sdm_core.py:8187-8193, :8312-8317).
| Satır (arayüzdeki ad) | Tanım | Örnek koşu |
|---|---|---|
Counted within |
Seçilen kapsamın adı | whole study boundary |
Lost pixels (present → absent) |
L | 4037 |
Stable present pixels |
S_1 | 3065 |
Stable absent pixels |
S_0 | 69308 |
Gained pixels (absent → present) |
G | 761 |
Total current range (pixels) |
C = L + S_1 | 7102 |
Total future range (pixels) |
F = G + S_1 | 3826 |
% Lost (of current range) |
100\,L/C | 56,84 |
% Gained (of current range) |
100\,G/C | 10,72 |
Net change (%) |
100\,(F-C)/C = \%G - \%L | −46,13 |
Net change, accessible area (%) |
aynı formül, erişilebilir alan içinde | −30,25 |
Net change, accessible area without extrapolation (%) |
aynı formül, erişilebilir alan ∩ NT1 ≥ 0 | −16,57 |
Changed cells in extrapolated conditions (%) |
100 \times (NT1 < 0 olan değişen hücreler) / (tüm değişen hücreler), değişen = L+G | 58,63 |
Yüzdelerin paydası her zaman bugünkü alandır (C); C=0 ise payda 1 alınır (max(tc, 1)). Kazanım yüzdesi bu yüzden 100'ü aşabilir.
9.8.1 Öteki kapsamların net değişimi
- Ne işe yarar. Başlık sayıları seçilen kapsamda verilir; erişilebilir alan dosyası varsa
Net change, accessible area (%), ayrıca NT1 varsaNet change, accessible area without extrapolation (%)satırları kendiliğinden eklenir (sdm_core.py:8330-8340). Seçilen kapsamın kendi satırı tekrar edilmez. - Sonuca etkisi. Okur, tek bir tablodan değişimin kapsama ne kadar duyarlı olduğunu görür. Örnek koşuda üç değer arasında yaklaşık 30 yüzde puanlık fark vardır.
9.8.2 Dışdeğerlenmiş değişim payı ve %25 uyarısı
- Ne işe yarar.
Changed cells in extrapolated conditions (%), kaybedilen ya da kazanılan hücrelerin ne kadarının gelecek senaryosunda en az bir değişkenin eğitim aralığı dışında kaldığı (NT1 < 0) yerlerde olduğunu söyler (sdm_core.py:8299-8304,:8341-8343). Bu oran, seçilen kapsamdan bağımsız olarak, iki haritada da geçerli olan bütün hücreler üzerinden hesaplanır. - Sonuca etkisi. Oran %25 ya da üstündeyse günlüğe
WARNING: x% of the cells that change lie in conditions outside the calibration range (ExDet NT1 < 0); treat the change there as extrapolation.yazılır (tabs/tab_range.py:297-305); raporda da aynı anlamda bir not çıkar (§11.5.9). Örnek koşuda oran %58,63'tür: değişimin yarısından fazlası modelin hiç görmediği koşullardadır. - Dikkat. Bu satır yalnız NT1 bulunduğunda görünür;
Browse…ile başka klasörden seçilen gelecek haritasında görünmez.
9.9 Harita
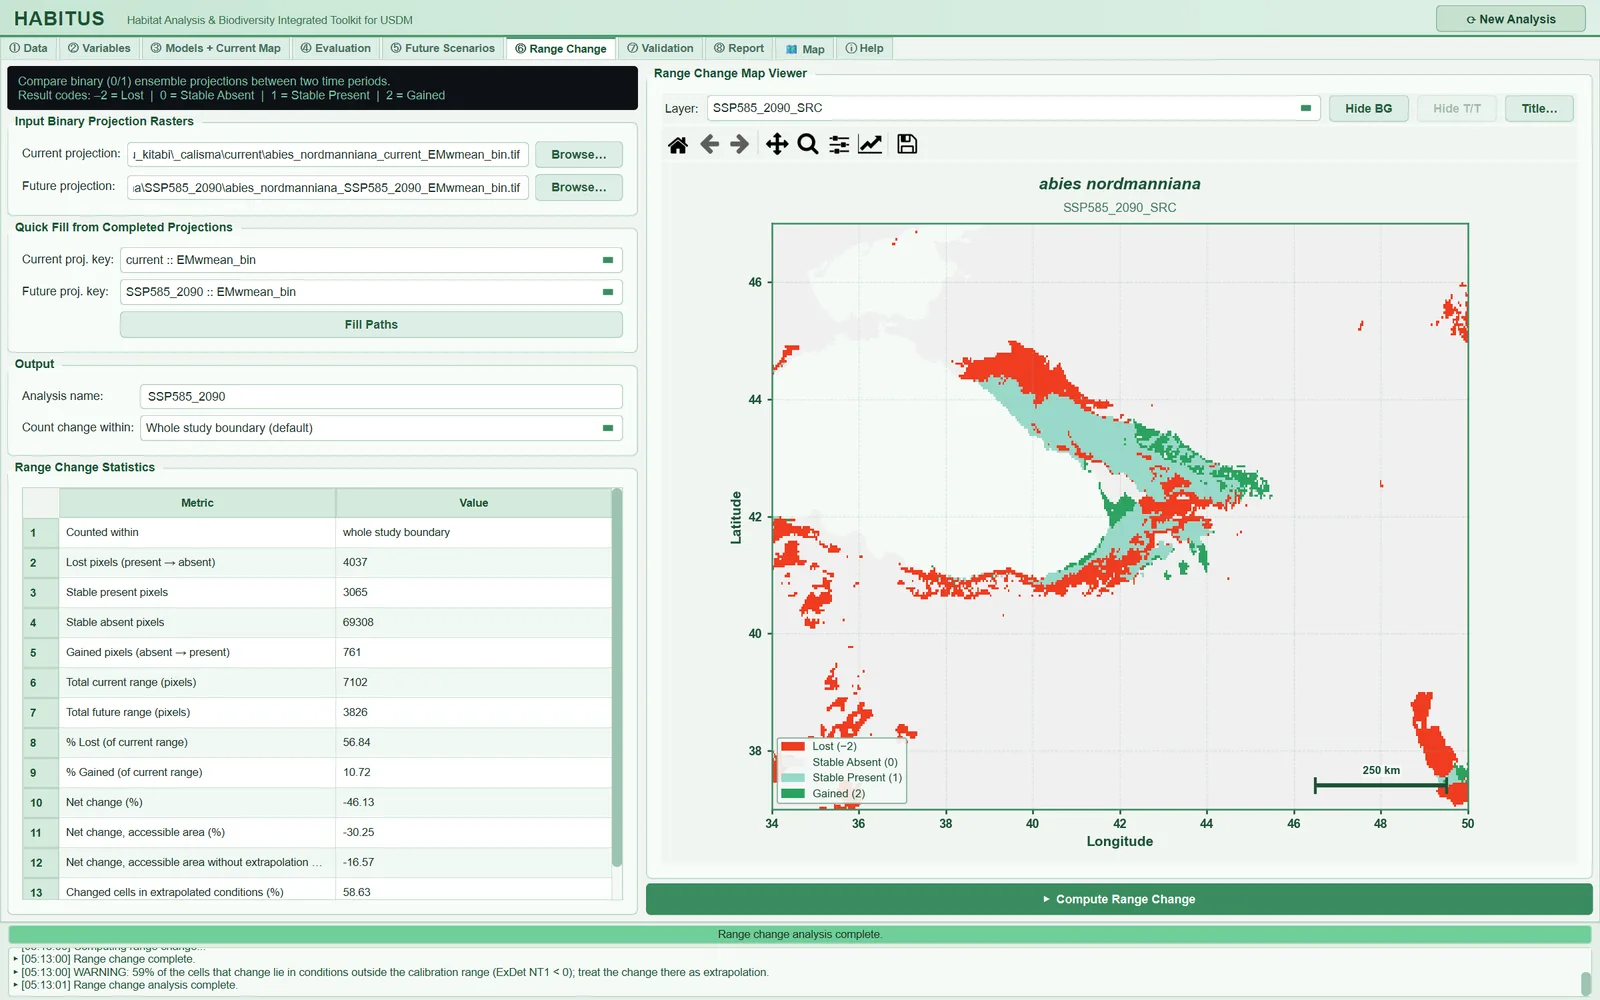
İş bitince <analiz adı>_SRC katmanı range_change biçemiyle görüntüleyiciye yüklenir (tabs/tab_range.py:307-309). Renkler sabittir: kırmızı #f03b20 (−2), açık gri #f0f0f0 (0), açık turkuaz #99d8c9 (1), yeşil #2ca25f (2) (map_widget.py:142-146). Görüntüleyicinin denetimleri ve yayın çıktısı Bölüm 12'de anlatılır. Örnek haritada kayıplar türün bugünkü alanının alçak ve batı kenarlarında, kazanımlar doğu uçta yoğunlaşır; çalışma alanının güneyindeki ve kuzeydoğusundaki dağınık kayıp lekeleri erişilebilir alanın dışındadır.
9.10 Hangi topluluk haritası seçilmeli: EMwmean_bin mi, EMca_bin mi?
İki topluluk ikili haritası farklı kurallarla eşiklenir (sdm_core.py:6423-6446):
EMwmean_bin: ağırlıklı ortalama olasılık haritası, üyelerin kendi eşiklerinin aynı ağırlıklarla ortalaması olan bir eşikle kesilir.EMca_bin: komite ortalaması, yani "var" oyu veren kopyaların oranıdır; 0,5'te (çoğunluk oyu) kesilir.
Örnek koşunun aynı bugünkü/gelecek çifti için, tüm çalışma sınırında (betik: sekil/_betik/09_alan_degisimi_karsilastirma.py, programın RangeChangeAnalyzer.compute işleviyle; "ort." algoritma ortalamasının ikili haritası <ALG>_mean_bin, alanlar hücre sayısı, "erişil." erişilebilir alan, "dışd." dışdeğerleme):
| İkili harita | Bugün | Gelecek | % Kayıp | % Kazanım | Net, sınır | Net, erişil. | Net, dışd. dışı | Dışd. değişim |
|---|---|---|---|---|---|---|---|---|
| EMwmean | 7102 | 3826 | 56,84 | 10,72 | −46,13 | −30,25 | −16,57 | %58,6 |
| EMca | 7222 | 3161 | 65,12 | 8,89 | −56,23 | −45,38 | −25,05 | %60,2 |
| GLM ort. | 5764 | 1953 | 67,52 | 1,41 | −66,12 | −62,99 | −45,69 | %43,0 |
| GAM ort. | 10077 | 4194 | 72,58 | 14,20 | −58,38 | −41,24 | −28,68 | %68,4 |
| MaxEnt ort. | 9673 | 3856 | 68,58 | 8,45 | −60,14 | −43,56 | −15,74 | %61,3 |
| RF ort. | 7774 | 8264 | 58,01 | 64,32 | +6,30 | +20,58 | −6,41 | %78,6 |
- Sonuca etkisi. Topluluk kuralının değiştirilmesi tek başına net değişimi 10 puan oynatmıştır (−46 ile −56). Algoritmalar arasındaki fark çok daha büyüktür: RF genişleme (+6), GLM ağır daralma (−66) öngörür. RF'nin kazanımlarının %78,6'sı dışdeğerlenmiş koşullardadır; ağaç tabanlı yöntemlerin aralık dışında son değerde sabit kalması, gelecekte aralık dışına çıkan geniş alanları "uygun" bırakabilir.
- Ne zaman, nasıl ayarlanır. Ana sonuç için ③'te topluluk ölçütü olarak seçilen kuralın haritası kullanılır ve yöntemde adı yazılır. İki topluluk kuralının ve algoritma ortalamalarının sonuçları ek tabloda verilirse okur belirsizliğin kaynağını görür. Bu karşılaştırma için her harita ayrı bir
Analysis nameile çalıştırılır.
9.11 Dağılım (dispersal) varsayımı
- Ne işe yarar. Program kazanılan hücreleri nerede olursa olsun sayar: gelecekte uygun hale gelen her hücreye türün ulaşabileceği varsayılır (sınırsız dağılım). Kayıplar her iki varsayımda da aynıdır.
- Ne zaman, nasıl ayarlanır. Ağaç türleri gibi yavaş yayılan türlerde dağılım yok varsayımı da raporlanmalıdır (Thuiller vd. 2005). Bu durumda gelecek alan yalnız sürekli var hücrelerinden oluşur: F_{yok}=S_1, net değişim 100\,(S_1-C)/C = -\%L. Örnek koşuda (
EMwmean_bin, tüm sınır) bu, −46,13 yerine −56,84 demektir. Program bu sayıyı ayrıca yazmaz; tablodaki% Lostsatırının eksi işaretlisi dağılımsız net değişimdir. - Dikkat. Erişilebilir alan kapsamı kısmen bir dağılım sınırı gibi davranır: alan dışındaki kazanımlar sayılmaz. Ancak erişilebilir alan bugünkü kayıtlardan kurulduğu için gelecekte bu alanın içinde kalan ama türün yüz yılda ulaşamayacağı hücreler yine sayılır. Belirli bir yayılma hızı (km/yıl) uygulayan bir seçenek yoktur.
9.12 Çıktılar ve sonraki adıma geçenler
<çıktı klasörü>\<tür>_<analiz adı>_SRC.tif: float32, kodlar −2/0/1/2, nodata bugünkü haritanınki (yoksa −9999).state["range_results"][<analiz adı>] = (istatistikler, dosya yolu): ⑧ raporu bu kaydı okur; ızgara uyarıları rapordaki işleme notlarına girer (tabs/tab_report.py:1993-1998).run_log[<analiz adı>]: anahtarlar, yollar ve kapsam; çok türlü toplu çalıştırma bu kaydı yineler (tabs/tab_range.py:206-211,:240).
9.13 Uzman soruları
S1. Hesap biomod2'nin BIOMOD_RangeSize işleviyle aynı mı?
Cevap: Kodlama aynı mantıktadır (−2 kayıp, 0 sürekli yok, 1 sürekli var, 2 kazanım) ve yüzdeler bugünkü alana bölünür (sdm_core.py:8187-8193). Fark ek kapsamlardadır: biomod2 yalnız verilen haritaların tamamında sayar; HABITUS ayrıca erişilebilir alan ve dışdeğerleme dışı erişilebilir alan için net değişim ve değişimin dışdeğerlenmiş payını verir (sdm_core.py:8297-8343). Sonuçlar hücre sayısıdır; km² için hücre alanıyla çarpmak gerekir ve coğrafi koordinatlarda hücre alanı enleme göre değişir; program bu dönüşümü yapmaz.
S2. Net değişim neden "% Gained − % Lost"a eşit? Cevap: F-C=(G+S_1)-(L+S_1)=G-L; ikisi de C'ye bölündüğünden \%Net=\%G-\%L'dir. Örnek: 10,72 − 56,84 = −46,12 (yuvarlama farkıyla −46,13). Bu, tablonun kendi içinde tutarlılığını denetlemek için kullanılabilir.
S3. Erişilebilir alan dışındaki hücreler neden hesaba hiç girmiyor; kayıp sayılmaları gerekmez mi?
Cevap: Accessible area seçildiğinde maske dışındaki hücreler dört sınıfın hiçbirine sayılmaz ve haritada nodata olur (sdm_core.py:8312-8322). Mantığı şudur: türün bugün ulaşamadığı bir hücrede "var" tahmini zaten gerçekleşmiş bir dağılımı değil potansiyel uygunluğu gösterir; bu hücrelerdeki "kayıp" gözlenmiş bir alanın kaybı değildir (Barve vd. 2011). Tüm sınırdaki sayım her zaman yapılır; ana kapsam başka bir seçenekse tabloya Net change, whole study boundary (%) satırı olarak eklenir (sdm_core.py:8330-8340, tabs/tab_range.py:285-288). Yalnız net değişim eklenir; tüm sınırdaki kayıp ve kazanım sayıları için analiz Whole study boundary ile ayrıca çalıştırılmalıdır.
S4. "Dışdeğerleme dışı" neden yalnız gelecek NT1'ine göre tanımlanmış?
Cevap: Kod NT1 olarak ⑤'in gelecek senaryosu için yazdığı yüzeyi kullanır (tabs/tab_range.py:175-193, sdm_core.py:8299-8311). Bugünkü haritadaki dışdeğerlenmiş hücreler ayrıca dışlanmaz. Bugünkü haritanın da aralık dışı kısmını dışlamak isteyen kullanıcı current\…_NT1.tif ile gelecek NT1'ini dışarıda birleştirip maskelemelidir; programda bunun bir seçeneği yoktur.
S5. NT2 (yeni birleşim) değişim hesabında kullanılıyor mu?
Cevap: Hayır; yalnız NT1 < 0 dışlanır (sdm_core.py:8304, :8310-8311). Örnek koşuda NT2 > 1 hücreleri gelecek senaryosunun yalnız %0,3'üdür, etkisi küçüktür. Bu oranın yüksek olduğu bir çalışmada NT2 yüzeyi dışarıda ek maske olarak kullanılabilir.
S6. Gelecek haritası farklı bir ızgaradaysa sonuç güvenilir mi?
Cevap: Gelecek haritası bugünkü haritanın ızgarasına konumla hizalanır: aynı hücre boyunda tam sayı kayma interpolasyonsuz kaydırılır, değilse en yakın komşu ile yeniden örneklenir (sdm_core.py:8242-8277, sdm_grid.py:244-280). Hizalama günlükte ve raporun işleme notlarında yazılır. ⑤'te üretilen haritalar zaten eğitim ızgarasında olduğu için normal kullanımda hizalama gerekmez.
S7. MESS < 0 maskesi açık bir gelecek haritasıyla sonuç neden değişiyor?
Cevap: Yalnız iki haritada da geçerli hücreler sayılır (sdm_core.py:8292). Maskelenen gelecek hücreleri hesaptan çıkar; bu hücrelerde bugün "var" olan alan da C'den düşer. Sonuç, "Accessible area without extrapolation" seçeneğine benzer ama aynı değildir: o seçenek ayrıca erişilebilir alanla kısıtlar ve haritayı değil sayımı maskeler.
S8. Eşik seçimi alan değişimini nasıl etkiler?
Cevap: İkili haritalar ③'teki eşik kuralıyla (varsayılan max TSS) üretilir ve iki dönemde aynı eşik kullanılır (sdm_core.py:7908). Eşik düştükçe iki haritada da "var" alanı büyür; yüzdeler bugünkü alana bölündüğü için oransal değişim eşiğe göre farklı yönlerde oynayabilir. Örnek koşuda yalnız eşikleme kuralının farklı olduğu EMwmean_bin ile EMca_bin arasında net değişim 10 puan farklıdır (§9.10). Eşik duyarlılığı, ③'te farklı eşik kuralıyla yeniden kurup ⑥'yı yinelemekle sınanır.
S9. Bir hücrenin "var" olması türün orada olacağı anlamına mı gelir? Cevap: Hayır. İkili harita, uygunluk değerinin eşiği aştığı hücreleri gösterir; varlık-yalancı yokluk modelinde bu "iklimsel olarak uygun" demektir. Biyotik etkileşimler, arazi kullanımı ve dağılım sınırı modelde yoktur. Kazanım hücreleri ancak sınırsız dağılım varsayımı altında yeni alan sayılabilir (§9.11).
S10. Sonuç yeniden üretilebilir mi?
Cevap: Hesapta rastgele bileşen yoktur; aynı iki harita aynı sayımı verir. Seçilen kapsam, analiz adı ve girdi yolları run_log'a, sonuçlar state["range_results"]'a yazılır; rapor her analiz için tabloyu ve haritayı içerir. Bu bölümdeki karşılaştırma tablosu sekil/_betik/09_alan_degisimi_karsilastirma.py ile programın kendi işlevi çağrılarak yeniden üretilebilir.
9.14 Sık hatalar ve tuzaklar
- Farklı yöntemle üretilmiş iki haritayı karşılaştırmak. Bugün için
EMwmean_bin, gelecek içinEMca_binseçilirse değişimin bir kısmı yöntemden gelir. Browse…ile olasılık haritası seçmek. Program uyarmaz; sınıflara girmeyen hücreler sayılmaz.- Tüm sınır sonucunu tek sonuç olarak raporlamak. Örnek koşuda tüm sınır −46, dışdeğerleme dışı erişilebilir alan −17 yüzdedir; hangisinin raporlandığı açıkça yazılmalıdır.
- Dağılım varsayımını belirtmemek. Tablodaki net değişim sınırsız dağılımı varsayar; dağılımsız değer
% Lostsatırının eksi işaretlisidir. - Değişen hücrelerin dışdeğerlenmiş payını görmezden gelmek. %25 üzerindeki oran, sonucun önemli kısmının modelin hiç görmediği koşullara dayandığını söyler.
- Hücre sayısını alan sanmak. Tablo hücre sayar; km² için hücre alanıyla çarpılmalıdır (coğrafi ızgarada enleme göre değişir).
- Başka klasörden seçilen gelecek haritası. NT1 bulunamaz; dışdeğerleme payı satırı ve üçüncü kapsam kullanılamaz.
9.15 Kaynaklar
Barve, N., Barve, V., Jiménez-Valverde, A., Lira-Noriega, A., Maher, S.P., Peterson, A.T., Soberón, J., Villalobos, F., 2011. The crucial role of the accessible area in ecological niche modeling and species distribution modeling. Ecological Modelling 222, 1810–1819. https://doi.org/10.1016/j.ecolmodel.2011.02.011
Mesgaran, M.B., Cousens, R.D., Webber, B.L., 2014. Here be dragons: a tool for quantifying novelty due to covariate range and correlation change when projecting species distribution models. Diversity and Distributions 20, 1147–1159. https://doi.org/10.1111/ddi.12209
Thuiller, W., Lafourcade, B., Engler, R., Araújo, M.B., 2009. BIOMOD – a platform for ensemble forecasting of species distributions. Ecography 32, 369–373. https://doi.org/10.1111/j.1600-0587.2008.05742.x
Thuiller, W., Lavorel, S., Araújo, M.B., Sykes, M.T., Prentice, I.C., 2005. Climate change threats to plant diversity in Europe. Proceedings of the National Academy of Sciences 102, 8245–8250. https://doi.org/10.1073/pnas.0409902102