8. Gelecek senaryoları (⑤ Future Scenarios)
Sekme: ⑤ Future Scenarios · Kod: tabs/tab_projection.py (arayüz), sdm_core.py Projector (hesap), sdm_novelty.py (ExDet, MESS), sdm_grid.py (ızgara hizalama), sdm_mask.py (çalışma sınırına kırpma)
8.1 Bu sekme ne yapar
⑤ Future Scenarios sekmesi, ③ Models'ta kurulan modelleri başka bir ortam katmanı yığınına uygular; buna projeksiyon (aktarım) denir. En yaygın kullanım, bugünkü iklimle kurulmuş modeli bir iklim modelinin (GCM, genel dolaşım modeli) gelecek dönem katmanlarına uygulamaktır. Aynı sekme, modeli başka bir bölgeye ya da geçmiş bir döneme aktarmak için de kullanılır: program yalnızca "eğitimdeki değişkenlerle aynı adlı ve aynı sırada sürekli raster" bekler.
Sekme ③ Models tamamlanınca açılır (tabs/tab_models.py:1849). Bugünkü iklimin haritası ③'te zaten üretilmiştir (çıktı klasörünün current\ alt klasörü, tabs/tab_models.py:1719); ⑤ bu haritanın gelecekteki karşılığını üretir.
- Girdi: her model değişkeni için bir sürekli raster (senaryo katmanları), projekte edilecek algoritmaların seçimi, isteğe bağlı MESS/MoD, MESS maskesi ve kırpma (clamping) seçenekleri.
- Hesap: her tam veri modeli (her algoritma × yalancı yokluk kümesi) yeni katmanlara uygulanır; algoritma içi ortalama ve yayılım haritaları, topluluk (ensemble) haritaları, ikili (0/1) haritalar ve ExDet yenilik yüzeyleri yazılır (
sdm_core.py:7733-8156). - Çıktı: senaryo alt klasöründe GeoTIFF dosyaları ve
<tür>_<senaryo>_projection_options.jsonkaydı;Completed Projectionstablosunda dosya listesi; sağdaki harita görüntüleyicide haritalar. - Açtığı sekme: iş bitince ⑥ Range Change kilidi açılır (
tabs/tab_projection.py:672).
8.2 Ekranın düzeni
Sekme iki bölmelidir: solda ayarlar, sağda harita görüntüleyici ve ▶ Run Projection düğmesi (tabs/tab_projection.py:98, ui_style.two_pane).
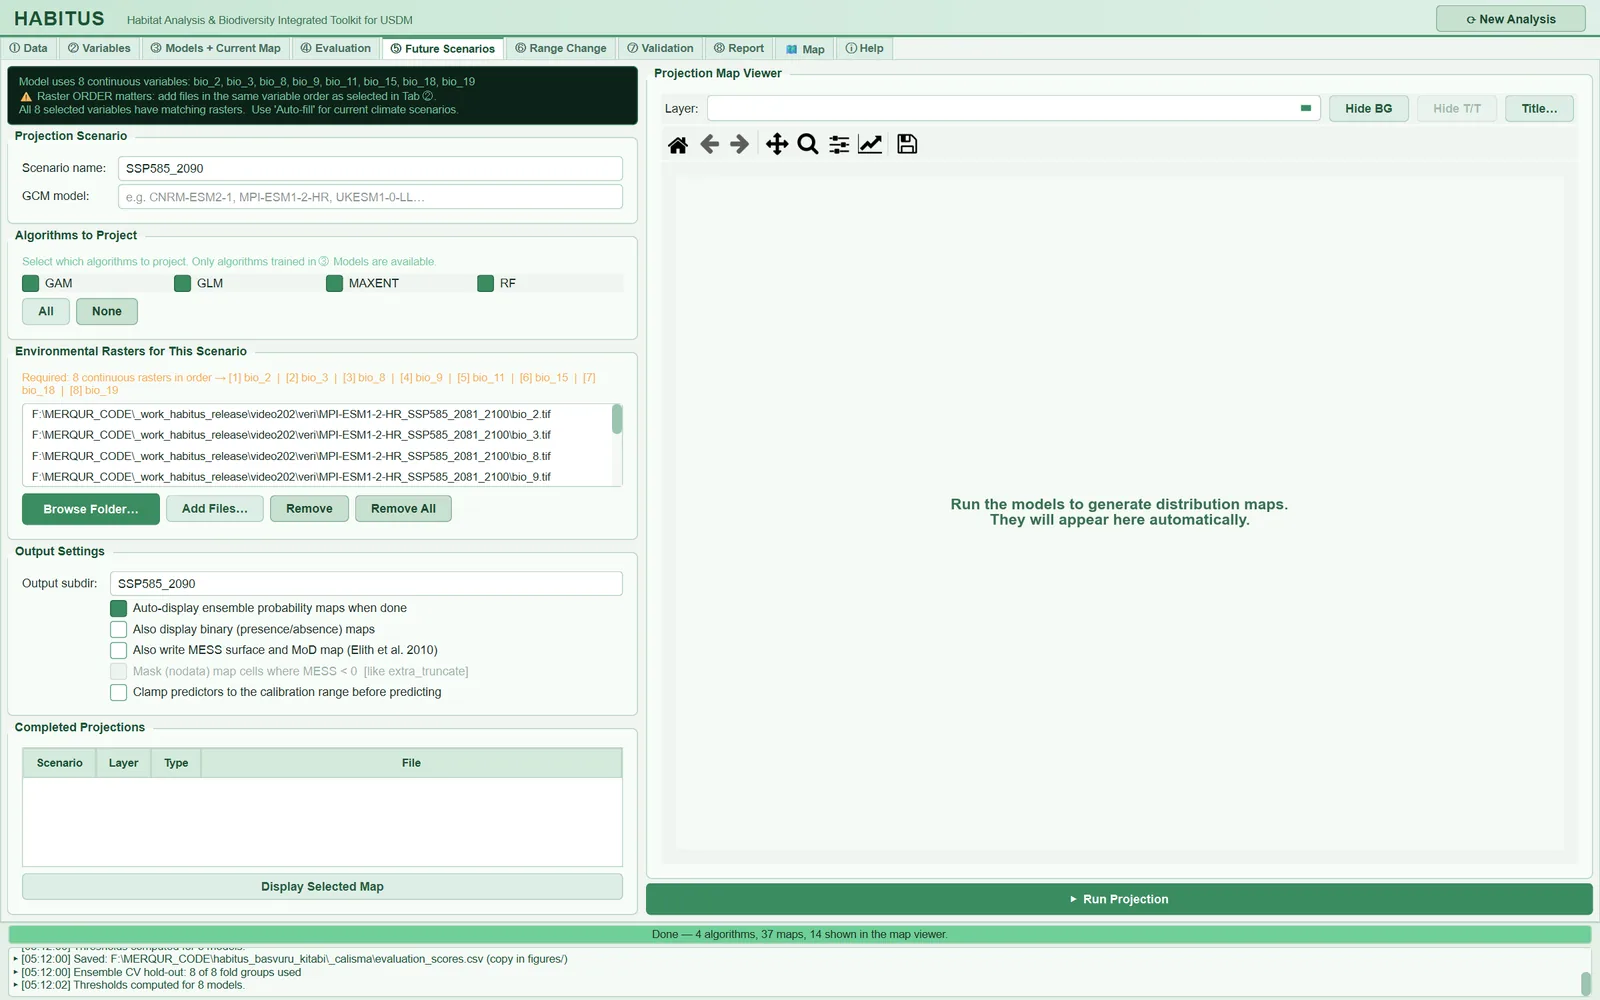
Sol bölmedeki bölgeler yukarıdan aşağıya şunlardır:
| Bölge | Arayüzdeki ad | Anlatıldığı yer |
|---|---|---|
| Bilgi şeridi | (başlıksız, koyu yeşil kutu) | §8.3 |
| Senaryo adı ve GCM | Projection Scenario |
§8.4 |
| Algoritma seçimi | Algorithms to Project |
§8.5 |
| Raster listesi | Environmental Rasters for This Scenario |
§8.6 |
| Çıktı ve yöntem seçenekleri | Output Settings |
§8.7, §8.8 |
| Tamamlanan çıktılar | Completed Projections |
§8.11 |
| Harita | Projection Map Viewer (sağ bölme) |
§8.12 |
8.3 Bilgi şeridi
Sekmenin en üstündeki koyu kutu, sekme her gösterildiğinde yeniden yazılır (tabs/tab_projection.py:308-345). Üç bilgi verir:
- Modelin kullandığı sürekli değişkenler (
Model uses 8 continuous variables: bio_2, bio_3, …). - Sıra uyarısı:
⚠ Raster ORDER matters: add files in the same variable order as selected in Tab ②. - Eğitim rasterlarının değişkenlerle eşleşme durumu (
All 8 selected variables have matching rasters.ya daWarning: only k/n variables matched …). Kategorik değişken varsa, bunların geleceğe taşınmadığını, bugünkü katmanın yeniden kullanıldığını söyleyen bir satır eklenir.
Hemen altındaki turuncu satır (Required: 8 continuous rasters in order → [1] bio_2 | [2] bio_3 | …) eklenecek dosyaların sırasını numaralı olarak gösterir (tabs/tab_projection.py:340-343).
Not: Şeritte geçen
Use 'Auto-fill' for current climate scenarios.ifadesine karşılık gelen bir düğme bu sekmede yoktur. Bugünkü iklim haritası ③ Models'ta kendiliğinden üretilir; bugünkü iklimi başka ayarlarla (ör. MESS açık) yeniden projekte etmek isteyen kullanıcı eğitim rasterlarının klasörünüBrowse Folder…ile seçer (§8.6.2).
8.4 Senaryo adı ve GCM (Projection Scenario)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Scenario name: |
Projeksiyonun adı; dosya adlarına, alt klasöre, rapora ve ⑥'daki listeye girer | 2050_SSP245 |
serbest metin; boşsa current |
tabs/tab_projection.py:115, :505 |
GCM model: |
Harita başlığına yazılacak iklim modeli adı | boş | serbest metin | tabs/tab_projection.py:119, :31-44 |
8.4.1 Senaryo adı
- Ne işe yarar. Senaryo adı (
proj_name) her çıktı dosyasının adına girer:<tür>_<senaryo>_<katman>_prob.tif(sdm_core.py:7895).Output subdir:boşsa çıktı klasörünün adı da budur (tabs/tab_projection.py:544). Ad, oturum durumunda (state["projections"][ad]) anahtar olarak tutulur; ⑥ Range Change listeleri, rapordaki yenilik tablosu ve çok türlü toplu çalıştırma bu anahtarla çalışır (tabs/tab_projection.py:580,:636). - Ne zaman, nasıl ayarlanır. Ad, dönemi ve senaryoyu birlikte söylemelidir:
SSP585_2090,SSP245_2050_MPI. Birden çok GCM kullanılıyorsa GCM'yi de ada katın; aksi halde iki GCM'nin çıktıları aynı klasöre ve aynı dosya adlarına yazılır. - Sonuca etkisi. Hesaba etkisi yoktur; dosyaların ve kayıtların düzenini belirler.
- Dikkat. Varsayılan
2050_SSP245metni değiştirilmeden bir SSP5-8.5 2090 katmanı projekte edilirse dosyalar yanlış adla yazılır; program adla içerik arasında denetim yapmaz. Aynı adla ikinci kez çalıştırmak aynı dosyaların üzerine yazar ve tablodaki satırları yineler. Adıcurrentyapmak, ③'ün ürettiği bugünkü haritaların (aynıcurrent\klasörü) ve oturumdakicurrentkaydının üzerine yazar.
8.4.2 GCM adı
- Ne işe yarar. Yalnızca görüntüleyicideki harita başlığına eklenir (
Future Distribution · MPI-ESM1-2-HR · SSP585_2090 · …,tabs/tab_projection.py:690-691). Dosya adlarına, rapora ve ODMAP'a girmez. - Dikkat. GCM bilgisinin rapor ve dosyalarda görünmesi isteniyorsa senaryo adına yazılmalıdır.
8.5 Projekte edilecek algoritmalar (Algorithms to Project)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
algoritma kutuları (ör. GAM, GLM, MAXENT, RF) |
Hangi algoritmanın modellerinin projekte edileceği | hepsi işaretli | ③'te eğitilmiş algoritmalar | tabs/tab_projection.py:288-306 |
All / None |
Hepsini işaretler / hiçbirini işaretlemez | — | — | tabs/tab_projection.py:142-145 |
- Ne işe yarar. Kutular sekme her açıldığında ③'te eğitilen modellerden (
modeler.fitted_models) dörderli ızgara olarak kurulur. Seçilen algoritmaların tam veri modelleri ("Full", tüm veriyle yeniden kurulan model; her yalancı yokluk kümesi için bir tane) projekte edilir (sdm_core.py:7850-7855). ③'teAlso project the cross-validation models (more replicates, slower)işaretlendiyse çapraz doğrulama modelleri de projekte edilir (tabs/tab_models.py:1537,:1546). - Ne zaman, nasıl ayarlanır. Bugünkü harita ile gelecek haritası karşılaştırılacaksa (⑥ Range Change) iki haritanın aynı algoritma kümesiyle üretilmesi gerekir; bu yüzden ③'te kullanılan tüm algoritmaları işaretli bırakmak varsayılan ve önerilen seçimdir. Bir algoritmanın aktarımda kötü davrandığı biliniyorsa (ör. aralık dışında sıçrayan bir GAM) onu dışarıda bırakmak bir duyarlılık denemesi olarak yapılabilir.
- Sonuca etkisi. Seçilmeyen algoritma topluluk haritasına girmez; topluluk ağırlıkları yalnızca projekte edilen modeller üzerinden hesaplanır (
sdm_core.py:8028-8035). Örnek koşuda dört algoritma seçildiğinde 8 model (4 algoritma × 2 yalancı yokluk kümesi) projekte edilmiş ve 37 raster yazılmıştır. - Dikkat. Hiçbir kutu işaretli değilse
Select at least one algorithm to project.iletisi çıkar. Seçilen algoritmaların hiçbiri ③'teki topluluk ölçütünü (minimum score) geçmiyorsa topluluk haritası yazılmaz ve günlüğeWARNING: No full-data model reached the minimum …uyarısı düşer (sdm_core.py:8036-8054).
8.6 Raster listesi ve sıra kuralı (Environmental Rasters for This Scenario)
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
| raster listesi | Senaryonun sürekli katmanları, değişken sırasıyla | boş | çoklu seçim | tabs/tab_projection.py:159-162 |
Browse Folder… |
Klasördeki rasterları değişken adlarıyla eşleyip listeyi doldurur | — | .tif .tiff .asc .img .nc .vrt |
tabs/tab_projection.py:166-170, :382-449 |
Add Files… |
Seçilen dosyaları listenin sonuna ekler | — | aynı uzantılar | tabs/tab_projection.py:172, :451-457 |
Remove |
Seçili satırları siler | — | — | tabs/tab_projection.py:174, :459-461 |
Remove All |
Listeyi ve tüm projeksiyon sonuçlarını siler, ⑥'yı kilitler | — | onay sorulur | tabs/tab_projection.py:177-180, :463-489 |
8.6.1 Sıra kuralı
- Ne işe yarar. Program sürekli rasterları konumla eşler: listedeki i'inci dosya, modelin i'inci sürekli değişkeni olarak okunur (
sdm_core.py:7335,:7407-7412). Tek bir istisna vardır: listedeki dosyaların adları (temizlenmiş haliyle, ör.bio_ (12)→bio_12) model değişkenleriyle birebir aynı kümeyi oluşturuyorsa, sıra farklı da olsa dosyalar adla eşlenir (sdm_core.py:7375-7379). Bu,bio_11, bio_15, bio_18, bio_19, bio_2, …gibi alfabetik sıralı listelerin iki katmanı yer değiştirmesini önler. - Ne zaman, nasıl ayarlanır. Gelecek katmanlarını eğitim katmanlarıyla aynı dosya adlarıyla (
bio_2.tif,bio_3.tif…) saklamak en güvenli yoldur; o zaman ad eşlemesi devreye girer ve sıra hatası olanaksızlaşır. Dosya adları farklıysa (wc2.1_2.5m_bioc_MPI_ssp585_2081-2100_02.tifgibi), liste turuncu satırdaki sırayla birebir kurulmalıdır. - Sonuca etkisi. Sıra hatası programı durdurmaz: iki değişken yer değiştirirse model, örneğin yağış mevsimselliğini sıcaklık sanır ve harita anlamsızlaşır. Bunu fark ettiren tek iz ExDet NT1 oranının olağandışı yüksekliğidir (§8.9).
- Dikkat. Dosya sayısı modelin sürekli değişken sayısına eşit olmalıdır; değilse
Raster count mismatch!iletisi çıkar ve projeksiyon başlamaz (tabs/tab_projection.py:525-534,sdm_core.py:7360-7366). Kategorik değişkenler (arazi örtüsü, toprak sınıfı) bu listeye eklenmez: program onları ① Data'da yüklenen bugünkü kategorik rasterlardan alır ve gelecekte de aynı kabul eder (sdm_core.py:7474-7483,:7414-7442). Yani arazi örtüsünün değişmediği varsayılır.
8.6.2 Klasörden ekleme (Browse Folder…)
- Ne işe yarar. Seçilen klasördeki raster dosyalarının adları küçük harfe çevrilip boşluk, parantez, tire ve nokta alt çizgiye indirgenir; her model değişkeni için sırasıyla (1) tam ad eşleşmesi, (2) dosya adının değişken adıyla başlaması, (3) değişken adının dosya adının içinde geçmesi aranır (
tabs/tab_projection.py:399-436). Bulunanlar değişken sırasıyla listeye yazılır. - Ne zaman, nasıl ayarlanır. Her senaryonun ayrı bir klasörde ve eğitimle aynı adlarla tutulduğu düzende tek tıkla doğru liste kurulur (örnek koşuda
MPI-ESM1-2-HR_SSP585_2081_2100\bio_2.tif …). - Sonuca etkisi. Doğru eşleşmede elle kurulan listeyle aynı sonucu verir.
- Dikkat. "Önek" ve "içerir" kuralları gevşektir:
bio_1değişkeni için önce tam ad aranır, bulunamazsabio_10.tif,bio_11.tifgibibio_1ile başlayan ilk dosya alınabilir. Eşleşmeyen değişkenlerUnmatched Variablespenceresinde listelenir veAdd Files…ile eklenmesi istenir. Liste kurulduktan sonra turuncu satırla karşılaştırarak gözle denetleyin.
8.6.3 Dosya ekleme ve silme
Add Files… seçilen dosyaları listenin sonuna ekler; sıralamayı korumak kullanıcıya kalır. Remove yalnız listedeki satırları siler. Remove All ise onay sorduktan sonra listeyi temizler, oturumdaki tüm projeksiyon ve alan değişimi sonuçlarını sıfırlar, iki sekmenin haritalarını ve tablolarını boşaltır ve ⑥ Range Change'i yeniden kilitler (tabs/tab_projection.py:475-489). Diskteki dosyalar silinmez.
8.7 Çıktı ve görüntüleme ayarları (Output Settings)
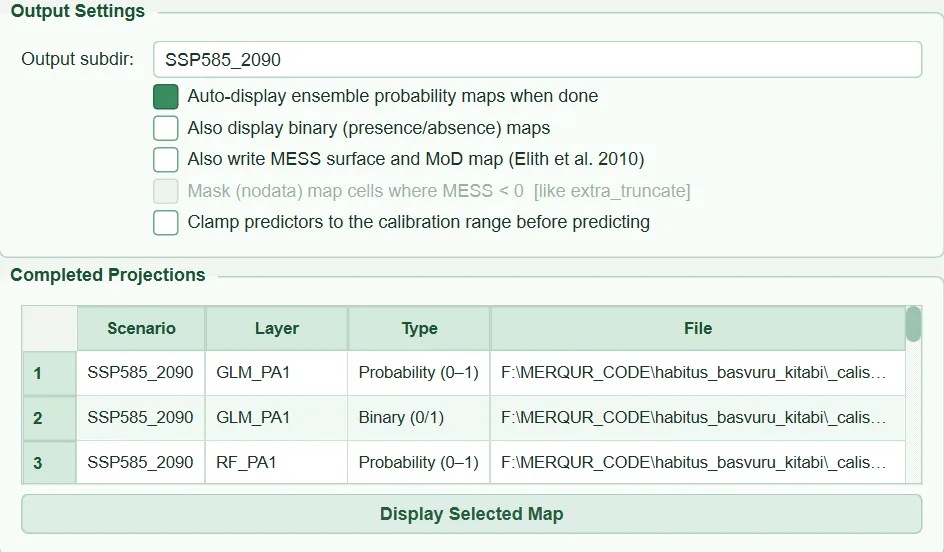
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Output subdir: |
Senaryo dosyalarının yazılacağı alt klasör | boş (senaryo adı kullanılır) | serbest metin | tabs/tab_projection.py:197-198, :543-545 |
Auto-display ensemble probability maps when done |
İş bitince olasılık haritalarını görüntüleyiciye yükler | açık | açık / kapalı | tabs/tab_projection.py:199-201, :669-670 |
Also display binary (presence/absence) maps |
İkili haritaları da yükler | kapalı | açık / kapalı | tabs/tab_projection.py:202-203, :683-684 |
Also write MESS surface and MoD map (Elith et al. 2010) |
MESS ve MoD rasterlarını da yazar | kapalı | açık / kapalı | tabs/tab_projection.py:204-214 |
Mask (nodata) map cells where MESS < 0 [like extra_truncate] |
MESS < 0 hücrelerini haritalarda nodata yapar | kapalı (MESS kapalıyken devre dışı) | açık / kapalı | tabs/tab_projection.py:215-224 |
Clamp predictors to the calibration range before predicting |
Öngörücüleri tahminden önce eğitim aralığına kırpar | kapalı | açık / kapalı | tabs/tab_projection.py:225-233 |
8.7.1 Çıktı alt klasörü
- Ne işe yarar. Dosyalar
<çıktı klasörü>\<Output subdir>altına yazılır; alan boşsa senaryo adı kullanılır (tabs/tab_projection.py:544-545). - Ne zaman, nasıl ayarlanır. Çoğu durumda boş bırakılır. Aynı senaryonun farklı ayarlarla (ör. clamping açık/kapalı) iki çalıştırmasını karşılaştırmak için farklı alt klasör verilebilir; ancak dosya adları senaryo adından üretildiği için ⑥ ve rapor iki çalıştırmayı ancak senaryo adları da farklıysa ayırır.
- Dikkat. Rapor (⑧) gelecek haritalarının PNG'lerini bu alt klasörlerde arar (§11.5.7); senaryo PNG'lerini buraya kaydetmek raporun düzenini belirler.
8.7.2 Görüntüleme seçenekleri
Auto-display … açıkken iş bitince görüntüleyici temizlenir ve adı _prob ile biten tüm olasılık haritaları yüklenir: yalnız topluluk değil, tek modeller ve algoritma ortalamaları da (örnek koşuda 14 harita, tabs/tab_projection.py:675-705). Also display binary … açıksa _bin haritaları da eklenir. Bu iki seçenek hiçbir dosyayı değiştirmez; yalnızca görüntüleyicinin Layer: listesini doldurur.
8.8 Aktarım güvenliği seçenekleri: MESS, MESS maskesi, clamping
Bir model, eğitimde hiç görmediği ortam koşullarında da 0–1 arası bir değer üretir; bu değer görünüşte diğerleri kadar "kesin"dir. Kalibrasyon alanının ortam aralığı dar kaldıkça bu durum aktarımda daha sık görülür (Owens vd. 2013). HABITUS bu sorunu üç katmanda ele alır: ExDet her projeksiyonda kendiliğinden hesaplanır (§8.9); MESS isteğe bağlı ek tanıdır; MESS maskesi ve clamping ise haritanın kendisini değiştirir.
Üçü de aynı kalibrasyon referans kümesini kullanır: modellerin gerçekten kurulduğu satırlar, yani tüm yalancı yokluk kümelerindeki varlık ve yokluk noktalarının birleşimi (sdm_core.py:7142-7171, :4929-4952). Kategorik değişkenler referansa girmez.
8.8.1 MESS ve MoD (Also write MESS surface and MoD map)
- Ne işe yarar. Elith vd. (2010) tanımıyla her hücre ve her değişken için bir benzerlik değeri hesaplanır. Referans kümede değişken j için değeri p'ye eşit ya da küçük olanların yüzdesi F, en küçük değer \min_j, en büyük \max_j olmak üzere (
sdm_novelty.py:377-449):
MESS, s_j'lerin en küçüğüdür; MoD (most dissimilar variable) bu en küçük değeri veren değişkenin sırasıdır. Yazılan dosyalar <tür>_<senaryo>_MESS.tif (float32) ve <tür>_<senaryo>_MoD.tif (int16; değişken adları raster etiketlerinde CLASS_i olarak saklanır) (sdm_core.py:7263-7281).
- Ne zaman, nasıl ayarlanır. MESS, MaxEnt yazılımı ve dismo/flexsdm çıktılarıyla karşılaştırma gereken, hakemin "MESS haritası" istediği çalışmalarda açılır. Yöntem bakımından ExDet NT1 aynı bilgiyi zaten verir (§8.9).
- Sonuca etkisi. Uygunluk haritalarını değiştirmez. Günlüğe MESS: x% of projected cells have MESS < 0 … satırı yazılır (sdm_core.py:7286-7289). Aynı referans küme ve aynı en küçük/en büyük değerler kullanıldığı için MESS < 0 olan hücreler, ExDet NT1 < 0 olan hücrelerle aynıdır (bir değer tam en büyük değere eşitse ikisi de 0 verir): örnek koşuda SSP585_2090 için NT1 < 0 oranı %55,4'tür; MESS açılsaydı aynı oran MESS < 0 için raporlanacaktı. Tek fark, eğitimde sabit kalan bir değişkendir: NT1 onu yok sayar, MESS sabit değerden farklı her hücreye −100 verir (sdm_novelty.py:216-225, :436-437).
- Dikkat. MESS tek değişkenlidir: tüm değişkenler tek tek aralık içindeyken birleşimin yeni olduğu hücreleri göremez; bunlar için ExDet NT2'ye bakılır. İpucu metni de bunu söyler: MESS cannot see novel combinations of in-range values; ExDet NT2 can.
8.8.2 MESS < 0 maskesi (Mask (nodata) map cells where MESS < 0)
- Ne işe yarar. Bütün çıktılar yazıldıktan sonra, MESS < 0 olan hücreler olasılık, ikili, algoritma ortalaması, algoritma yayılımı (
_sd) ve topluluk yayılımı (EMsd,EMcv,EMrange) haritalarında nodata (−9999) yapılır (sdm_core.py:7293-7325,:8112-8123). ExDet ve MESS/MoD rasterları maskelenmez. flexsdm'dekiextra_truncateişlevinin karşılığıdır (Velazco vd. 2022). Kutu, MESS kutusu işaretlenmeden etkinleşmez (tabs/tab_projection.py:224). - Ne zaman, nasıl ayarlanır. Harita doğrudan bir karar için kullanılacaksa (koruma önceliği, alan hesabı) ve dışdeğerlenmiş (extrapolated) hücrelerin hiç yorumlanmaması isteniyorsa açılır. Bilimsel raporda çoğu zaman maskesiz harita ile NT1 haritası yan yana verilir ve maskeli hesap duyarlılık analizi olarak eklenir.
- Sonuca etkisi. Etkisi büyüktür. MESS < 0 ile NT1 < 0 aynı hücreler olduğu için örnek koşuda maske, SSP585_2090 haritasındaki hücrelerin %55,4'ünü nodata yapacaktı. ⑥ Range Change yalnız iki haritada da geçerli olan hücreleri sayar (
sdm_core.py:8292); maskeli bir gelecek haritası, maskelenen hücreleri "kaybedilen" ya da "kazanılan" saymaz, onları hesaptan tümüyle çıkarır. Böylece bugünkü alan da yalnız maske dışında kalan bugünkü varlık hücrelerinden hesaplanır. - Dikkat. MESS hesaplanamazsa maskeleme yapılmaz ve günlüğe
WARNING: MESS truncation was requested but MESS could not be computed; the maps of <senaryo> were NOT truncated.yazılır (sdm_core.py:8114-8119). Yapılıp yapılmadığı_projection_options.jsondosyasındakimess_truncatevemess_truncated_filesalanlarından okunur.
8.8.3 Clamping (Clamp predictors to the calibration range before predicting)
- Ne işe yarar. Projeksiyondaki her sürekli değişken, tahminden önce referans kümenin en küçük ve en büyük değerine kırpılır (
np.clipmantığı;sdm_core.py:7808-7814,:4929-4960). Tek modeller, algoritma ortalamaları ve topluluk bu kırpılmış değerlerle tahmin eder. ExDet ve MESS ise kırpılmamış ham değerlerle hesaplanır; yani yenilik haritaları gerçek dışdeğerlemeyi göstermeye devam eder. - Ne zaman, nasıl ayarlanır. Esnek yanıt eğrisi kuran algoritmalar (GLM'nin ikinci dereceden terimleri, GAM eğrileri, MaxEnt menteşe/ürün özellikleri) aralık dışında yükselip alçalarak gerçekçi olmayan değerler üretebilir; ağaç tabanlı yöntemler (RF, GBM, BRT) ise aralık dışında zaten son değerde sabit kalır. Gelecek katmanlarında NT1 oranı yüksekse (örnek koşuda %55,4) clamping'li ve clamping'siz iki projeksiyon yapıp farkı raporlamak iyi bir uygulamadır. Bu, MaxEnt yazılımındaki "clamping" seçeneğinin ve biomod2'deki
do.clamping/clamping.maskyaklaşımının mantığıdır. - Sonuca etkisi. Aralık dışı hücrelerde uygunluk, aralığın kenarındaki değerin uygunluğuna sabitlenir. Ağaç tabanlı yöntemlerde etkisi küçüktür; GLM/GAM/MaxEnt'te dışdeğerlenmiş hücrelerde belirgin olabilir. ⑥'daki kazanım/kayıp oranları bu hücrelerden etkilenir.
- Dikkat. Clamping dışdeğerlemeyi ortadan kaldırmaz, yalnızca yanıtı sabitler; "aralık kenarındaki koşul aralık dışında da sürer" varsayımı yapılmış olur. ③ Models'taki clamping ayarı (
settings.models.clamp) bugünkü haritayı yönetir; ⑤'teki kutu her senaryo için ayrıca seçilir ve_projection_options.jsondosyasına yazılır. Karşılaştırılabilirlik için bugünkü ve gelecek haritalarında aynı seçimi kullanın.
8.9 ExDet yenilik yüzeyleri (her zaman yazılır)
Arayüzde bir kutusu yoktur: Projector her projeksiyonda ExDet'i çalıştırır (write_novelty=True, sdm_core.py:7088, :7937-7943). Yöntem Mesgaran vd. (2014) ExDet'idir ve iki tür yeniliği ayırır.
NT1 (tek değişkenli aralık yeniliği). Referans kümede değişken j'nin en küçüğü \min_j, en büyüğü \max_j olmak üzere, hücre i için (sdm_novelty.py:202-228):
Aralık içinde NT1 = 0, dışında negatiftir; mutlak değer büyüdükçe aralığın ne kadar dışında olunduğu artar.
NT2 (birleşim yeniliği). Yalnız NT1 = 0 olan hücrelerde, referans kümenin ortalaması ve kovaryansıyla Mahalanobis uzaklığının karesi D^2 hesaplanır ve referans kümedeki en büyük D^2'ye bölünür: NT2_i = D^2_i / \max(D^2_{ref}) (sdm_novelty.py:249-290). NT2 > 1, her değişkenin tek başına aralık içinde olduğu ama birleşimin eğitimde hiç görülmediği hücredir.
MIC (en etkili değişken). NT1 için en negatif UD_{ij}'yi veren değişken; NT2 için çıkarıldığında D^2'yi en çok düşüren değişken (Mesgaran vd. 2014, eş. 7; sdm_novelty.py:231-235, :292-317).
Yazılan dosyalar: <tür>_<senaryo>_NT1.tif, _NT2.tif, _MIC_NT1.tif, _MIC_NT2.tif (MIC değerleri değişken sırasıdır; adlar raster etiketlerinde CLASS_i; sdm_core.py:7206-7233). Günlüğe düz metinli bir özet yazılır (sdm_novelty.py:640-692). Örnek koşunun SSP585_2090 özeti:
| Ölçü | current | SSP585_2090 |
|---|---|---|
| NT1 < 0 (aralık dışı) | %23,4 | %55,4 |
| NT2 > 1 (yeni birleşim) | %0,0 | %0,3 |
| Her iki teste göre benzer | %76,6 | %44,3 |
| En etkili değişken, aralık yeniliği | bio_3 (%43), bio_15 (%24), bio_2 (%13) | bio_9 (%58), bio_3 (%17), bio_8 (%10) |
NT1 oranı %25'i aşınca günlüğe More than a quarter of the projection is outside the calibration range. Treat the suitability surface in those areas as an extrapolation, not a prediction. uyarısı eklenir (sdm_novelty.py:686-690).
Dikkat: Referans küme varlık ve yalancı yokluk noktalarıdır; bugünkü haritada bile hücrelerin %23,4'ünün NT1 < 0 çıkması bundandır: eğitim noktaları erişilebilir alan içinden (örnekte kayıtlar çevresinde 200 km) seçildiği için, çalışma alanının uzak köşeleri bugün de aralık dışındadır. Bu bir hata değil, haritanın o kısmının da dışdeğerleme olduğunu söyleyen bir bulgudur.
Not: Kalibrasyon kovaryans matrisinin koşul sayısı 10^{12}'yi aşarsa (birbirinin neredeyse kopyası değişkenler) NT2 hesaplanmaz; neden günlükte ve raporda yazılır:
NT2 was not computed: the calibration covariance matrix is numerically singular …(sdm_novelty.py:62,:257-265). NT1 bu durumda da yazılır.
8.10 Izgara hizalama, çalışma sınırına kırpma ve şeritli projeksiyon
Bu üç işlem kullanıcıdan ayar beklemez, ama sonucu doğrudan etkiler ve programın verdiği uyarıların anlamını bilmek gerekir.
8.10.1 Izgara hizalama
- Ne işe yarar. Her senaryo katmanı, eğitim ızgarasına (dönüşüm, satır-sütun sayısı, koordinat sistemi) konumla oturtulur (
sdm_grid.py:188-280,sdm_core.py:7486-7498): - ızgara aynıysa dosya olduğu gibi okunur;
- hücre boyu aynı ve kayma tam sayı hücre ise değerler interpolasyonsuz kaydırılır (
cell-shift); - başka her durumda
rasterio.warp.reprojectile yeniden örneklenir: sürekli katmanlarda çift doğrusal (bilinear), kategoriklerde en yakın komşu (nearest).
Katmanın örtmediği eğitim hücreleri NaN olur ve sayılır; NaN'lı hücre projeksiyondan çıkar (bütün değişkenlerin sonlu olduğu hücreler tahmin edilir, sdm_core.py:7799-7807).
- Ne zaman, nasıl ayarlanır. İndirilen GCM setleri eğitim katmanlarından bir hücre geniş ya da farklı kesilmiş olabilir; hizalama bunları güvenle bir araya getirir. En iyisi, gelecek katmanlarını eğitimle aynı çözünürlük ve kapsamda hazırlamaktır; o zaman hiçbir yeniden örnekleme yapılmaz.
- Sonuca etkisi. Kaydırma ve özdeşlik değerleri değiştirmez; yeniden örnekleme (özellikle farklı çözünürlükten) değerleri yumuşatır.
- Dikkat. Hizalanan her katman için günlüğe ve rapordaki Processing Notices bölümüne bir satır yazılır, örneğin WARNING grid alignment: bio_2: 468x222 px grid realigned to 466x220 reference by position (cell-shift), offset -1 col / -1 row, 0 reference cell(s) not covered (0.0%). Bir katman eğitim ızgarasının %5'inden fazlasını örtmüyorsa ayrıca … % of the reference grid is outside this layer's extent (> 5%); those cells are NaN and are left out of the projection. Check that the layer covers the study area. uyarısı çıkar (sdm_grid.py:40, :304-328). Özet, _projection_options.json dosyasının grid_alignment alanında saklanır; örnek koşuda n_realigned: 0 (sekiz katmanın hepsi eğitim ızgarasında).
8.10.2 Çalışma sınırına kırpma
- Ne işe yarar. ① Data'da bir çalışma sınırı (study boundary) verildiyse, gelecek rasterları da aynı sınıra kırpılır ve kırpılmış eğitim rasterlarının ızgarasına yerleştirilir (
tabs/tab_projection.py:589-613,sdm_mask.py:304-418). Kırpılmış kopyalar<çıktı klasörü>\masked_inputs\<senaryo>\altına özgün dosya adlarıyla yazılır; böylece ad eşlemesi bozulmaz. Listedeki dosyaların hepsi zaten eğitimde kullanılan (kırpılmış) dosyalarsa kırpma atlanır (tabs/tab_projection.py:590-592). - Sonuca etkisi. Bugünkü ve gelecek haritaları hücre hücre aynı alanı kaplar; ⑥ benzerini benzerle karşılaştırır.
- Dikkat. Kırpma sırasında farklı hücre boyundaki katmanlar en yakın komşu ile eğitim ızgarasına taşınır ve günlüğe
Resampled to the training grid (nearest neighbour, another cell size): …yazılır (tabs/tab_projection.py:610-613,sdm_mask.py:273-301). Sınır yokken aynı durumda sürekli katmanlar çift doğrusal yöntemle örneklenir (§8.10.1). Farklı çözünürlükteki gelecek katmanları kullanılacaksa, onları önceden eğitim çözünürlüğüne getirmek bu farkı ortadan kaldırır. Sınır katmanla örtüşmüyorsa ya da bir katmanın sınır içinde hiç verisi yoksa iş açık bir iletiyle durur (sdm_mask.py:369-403).
8.10.3 Şeritli projeksiyon (büyük raster)
- Ne işe yarar. Eğitim ızgarası 4 milyon hücreyi aşıyorsa (varsayılan şerit boyu 2 milyon hücre; ızgara bunun iki katından büyükse bölünür), raster satır şeritleri halinde projekte edilir ve şeritler aynı dosyalarda birleştirilir (
sdm_core.py:7514-7527,:7566-7682). Her hücre tek başına tahmin edildiği için sonuç tek parça hesapla aynıdır; ExDet ve MESS özetleri şeritlerden sayımlar toplanarak elde edilir (sdm_novelty.py:452-637). - Ne zaman, nasıl ayarlanır. Kullanıcı ayarı yoktur. Şerit boyu
HABITUS_PROJECTION_TILE_CELLSortam değişkeniyle değiştirilebilir (0 = hiç bölme). Bellek yetersizliği hatası alan kullanıcı bu değeri küçültebilir. - Sonuca etkisi. Değerler aynıdır; süre biraz uzar, bellek kullanımı düşer. Günlüğe
Large raster (… cells): projecting in k strips of up to n rows to keep memory in check.yazılır. - Dikkat. Ara şerit dosyaları çıktı klasöründe
.habitus_strips_*adlı geçici klasöre yazılır ve iş bitince silinir; çıktı diskinde son haritalar kadar boş yer gerekir. Eğitim ızgarasında olmayan katmanlar önce bir kez hizalanıp bu klasöre yazılır.
8.11 Çıktılar ve Completed Projections tablosu
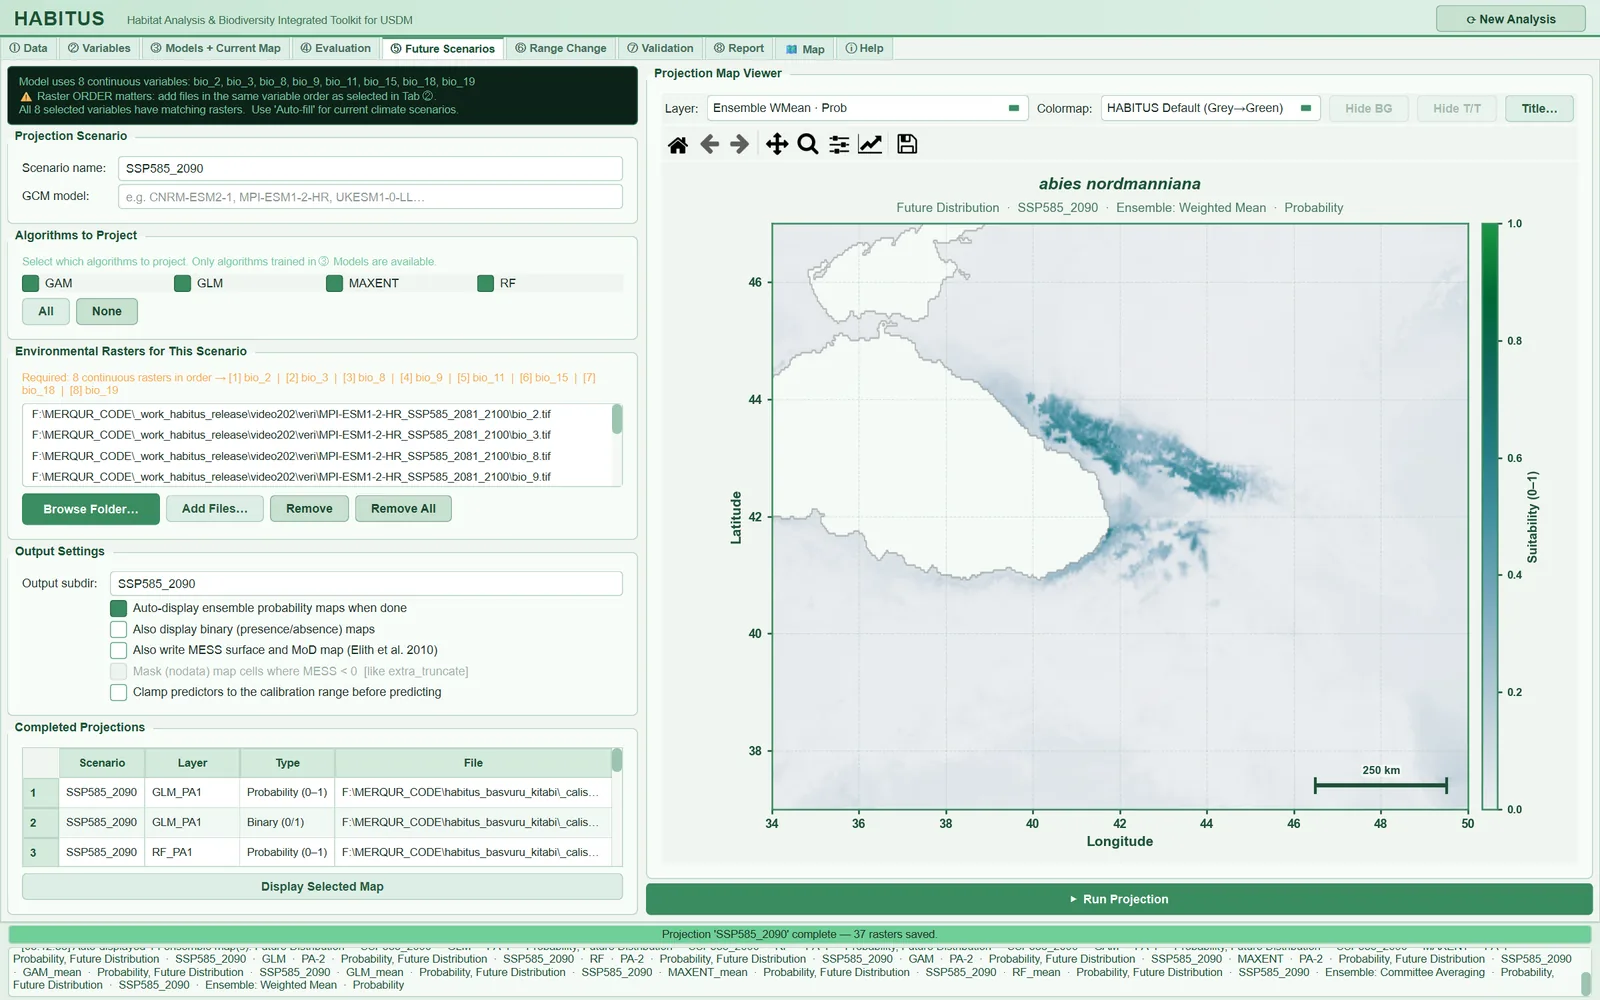
Örnek koşuda SSP585_2090\ klasörüne 37 raster ve bir JSON kaydı yazılmıştır:
Dosya (<tür>_<senaryo>_…) |
İçerik | Kod |
|---|---|---|
<ALG>_PA<k>_prob.tif, _bin.tif |
Tek modelin olasılık ve ikili haritası (eşik: ③'te o model için bulunan eşik) | sdm_core.py:7895-7916 |
<ALG>_mean_prob.tif, _mean_bin.tif, _sd.tif |
Algoritmanın kopyaları üzerinden ortalama, ikili ve standart sapma (③'te iki katmanlı topluluk açıksa) | sdm_core.py:7964-8023 |
EMwmean_prob.tif, EMca_prob.tif ve _bin |
Ağırlıklı ortalama ve komite ortalaması topluluk haritaları | sdm_core.py:8055-8103 |
EMsd.tif (ve seçildiyse EMcv, EMrange) |
Topluluk üyeleri arasındaki yayılım; eşiklenmez | sdm_core.py:8057-8068 |
NT1, NT2, MIC_NT1, MIC_NT2 |
ExDet yüzeyleri | sdm_core.py:7227-7233 |
MESS, MoD |
Yalnız MESS seçildiyse | sdm_core.py:7279-7281 |
_projection_options.json |
clamp, mess, mess_truncate, maskelenen dosya sayısı, MESS < 0 oranı, ızgara hizalama özeti | sdm_core.py:8126-8143 |
Bütün olasılık haritaları float32, nodata −9999 ve 0–1 aralığındadır; harita kendi aralığına göre germe yapılmaz, böylece eşikler ve senaryolar karşılaştırılabilir kalır (sdm_core.py:7884-7889). Kaynak raster coğrafi koordinatlıysa (ya da koordinat sistemi yoksa) çıktıya EPSG:4326 atanır; projeksiyonlu kaynakta özgün sistem korunur (sdm_core.py:7830-7837). Topluluk ikili eşiği komite ortalamasında 0,5 (çoğunluk oyu), ağırlıklı ortalamada üyelerin eşiklerinin aynı ağırlıklarla ortalamasıdır (sdm_core.py:6423-6446).
| Arayüzdeki ad | Ne yapar | Varsayılan | Aralık / seçenekler | Kod |
|---|---|---|---|---|
Completed Projections tablosu |
Her çıktı dosyası için bir satır: Scenario, Layer, Type, File |
boş | satır seçimi | tabs/tab_projection.py:243-257, :644-662 |
Display Selected Map |
Seçili satırların haritasını görüntüleyiciye yükler | — | — | tabs/tab_projection.py:259-262, :709-733 |
Type sütunu olasılık haritalarında Probability (0–1), ikili haritalarda Binary (0/1) yazar; yenilik ve yayılım dosyalarında anahtarın son parçası (ör. NT1, sd) görünür.
Dikkat:
Display Selected Map,Probabilityyazmayan her satırı ikili renk ölçeğiyle çizer. NT1, NT2, MESS ya da_sdharitalarını incelemek için bu dosyaları bir CBS yazılımında ya da 🗺 Map sekmesinde açmak daha doğru bir görüntü verir.
8.12 Harita görüntüleyici (Projection Map Viewer)
Sağ bölmedeki görüntüleyici (RasterMapWidget, tabs/tab_projection.py:265-272) ③'teki bugünkü harita görüntüleyicisiyle aynıdır: Layer: listesi yüklenen katmanları kısa adlarıyla gösterir (Ensemble WMean · Prob, GLM · PA1 · Bin), Colormap: olasılık haritasının renk ölçeğini seçer, Hide BG arka plan ülke sınırlarını gizler, Title… başlığı düzenler; araç çubuğundaki disket simgesi haritayı dergi sütun genişliğinde kaydeder. Başlık, senaryo, GCM, topluluk yöntemi ve harita türünden kurulur (tabs/tab_projection.py:31-44). Görüntüleyicinin tüm denetimleri ve yayın çıktısı Bölüm 12'de anlatılır.
İpucu: Gelecek haritasının PNG'sini rapora girmesi için senaryo alt klasörüne (ör.
SSP585_2090\) kaydedin. Kaydetme penceresi varsayılan olarak çıktı klasörünün köküne açılır; köke kaydedilen PNG raporda "6. Current Distribution" bölümüne girer (§11.5.6).
8.13 Çıktılar ve sonraki adıma geçenler
state["projections"][<senaryo>]: anahtar → dosya yolu sözlüğü. ⑥ Range Change'tekiCurrent proj. key/Future proj. keylisteleri bundan kurulur (yalnız adında_bingeçen katmanlar).state["novelty"][<senaryo>]: ExDet özeti; rapordaki yenilik tablosu (§11.5.8) ve ⑥'daki dışdeğerleme payı bunu veNT1.tifdosyasını kullanır.state["grid_alignment"],state["projection_settings"]: rapordaki işleme notları ve ODMAP.run_log: senaryonun raster listesi, algoritmaları ve seçenekleri; ⑧'deki çok türlü toplu çalıştırma bu kaydı yineler (tabs/tab_projection.py:580-584).
8.14 Uzman soruları
S1. Gelecek rasterları adla mı, sırayla mı eşleniyor? Sıra hatası nasıl önlenir?
Cevap: Temel kural konumdur: i'inci dosya i'inci sürekli değişkendir (sdm_core.py:7335, :7407). Ancak dosya adları (temizlenmiş) model değişkenleriyle aynı kümeyi oluşturuyorsa program sırayı adlara göre düzeltir (sdm_core.py:7375-7379). Dosya adları farklıysa düzeltme yapılamaz. En sağlam yol, gelecek katmanlarını eğitimle aynı adlarla saklamak ve Browse Folder… kullanmaktır. biomod2'de BIOMOD_Projection yeni ortamı katman adlarıyla eşler; HABITUS'ta ad eşlemesi yalnız adlar tam örtüştüğünde devreye girer.
S2. ExDet'in referans kümesi nedir? MaxEnt'in arka plan noktaları neden içinde değil?
Cevap: Referans, tüm yalancı yokluk kümelerindeki varlık + yokluk satırlarının birleşimidir (sdm_core.py:7142-7171). Mesgaran vd. (2014) referansın modelleme yaklaşımına göre seçilmesini önerir; varlık-arka plan modelinde modelin gördüğü ortam budur. MaxEnt ise ayrıca 10 000 arka plan noktasıyla (maxent_background, sdm_core.py:3916, :4596-4598) kurulur ve bu noktalar referansa katılmaz. Erişilebilir alan dışındaki noktalar her iki kümede de yoktur; ancak MaxEnt'in arka planı daha geniş bir ortam aralığını kapsayabileceği için ExDet, MaxEnt açısından biraz kötümser (daha çok yenilik gösteren) olabilir. Bu etki ölçülmemiştir.
S3. MESS ile ExDet NT1 farklı sonuç verir mi?
Cevap: Aynı referansla, aralık dışı hücre kümesi aynıdır: MESS < 0 ancak bir değer en küçükten küçük ya da en büyükten büyükse oluşur (sdm_novelty.py:431-435); NT1 < 0 da tam olarak budur (sdm_novelty.py:221-225). Değerler farklıdır (MESS yüzde ölçeğinde en küçük benzerlik, NT1 aralığa göre normalleştirilmiş uzaklıkların toplamı), işaret aynıdır. MESS ayrıca aralık içindeki hücrelere 0–100 arası bir benzerlik verir; NT1 orada 0'dır. Fark eğitimde sabit kalan değişkende ortaya çıkar (§8.8.1).
S4. NT2 eşiği neden 1? Mahalanobis uzaklığı mı, karesi mi?
Cevap: Kod D^2 (kare) hesaplar ve referans kümedeki en büyük D^2'ye böler (sdm_novelty.py:271-290). Oran 1'i aşan hücre, referans kümedeki en uç noktadan bile daha "uzaktadır"; bu, Mesgaran vd.'nin ölçütüdür. Kare ya da kök alınması 1 eşiğini değiştirmez (tekdüze dönüşüm). Kovaryans ters matrisi pinv ile alınır; koşul sayısı 10^{12}'yi aşarsa NT2 hesaplanmaz (sdm_novelty.py:257-269).
S5. Clamping ExDet ve MESS sonuçlarını değiştirir mi?
Cevap: Hayır. Kırpma yalnız tahmin matrisine (X_valid) uygulanır; ExDet ve MESS ham X_flat üzerinden hesaplanır (sdm_core.py:7808-7814, :7937-7955). Böylece clamping açıkken de yenilik haritaları gerçek dışdeğerlemeyi gösterir. Kırpma aralığı clamping için de referans kümenin en küçük/en büyük değeridir (sdm_core.py:4929-4952).
S6. Hangi modeller projekte ediliyor; çapraz doğrulama modelleri nerede?
Cevap: Varsayılan olarak her algoritma ve her yalancı yokluk kümesi için tüm veriyle yeniden kurulan "Full" model projekte edilir; bu biomod2'nin (Thuiller vd. 2009) allData davranışına karşılık gelir (sdm_core.py:7846-7855). ③'te Also project the cross-validation models seçilirse katlama modelleri de projekte edilir, algoritma ortalaması ve yayılımı daha çok kopyaya dayanır; dosya adları PA1_RUN1 gibi koşu etiketini taşır (sdm_core.py:7874). Bu seçim ⑤'te değil ③'te yapılır ve bugünkü haritayla tutarlılık için orada tutulur (tabs/tab_models.py:1538-1546).
S7. Gelecek ikili haritasının eşiği nereden geliyor? Gelecek verisinden yeniden mi hesaplanıyor?
Cevap: Hayır. Her model için ③'te çapraz doğrulamadan bulunan eşik (tss_thresholds, varsayılan yöntem max TSS) aynen kullanılır (sdm_core.py:7908); topluluk eşiği ağırlıklı ortalamada üyelerin eşiklerinin ağırlıklı ortalaması, komite ortalamasında 0,5'tir (sdm_core.py:6423-6446). Gelecekte gözlem olmadığı için eşiğin yeniden kestirilmesi zaten olanaksızdır. Olasılık haritaları germeye uğramadığından bu eşik iki dönemde aynı ölçekte anlamlıdır (sdm_core.py:7884-7889).
S8. Kategorik değişkenler (arazi örtüsü) gelecekte nasıl ele alınıyor?
Cevap: Kategorik rasterlar gelecek listesine eklenmez; ① Data'da yüklenen ve modelde kullanılan bugünkü kategorik rasterlar yeniden okunur (sdm_core.py:7474-7483). Yani kategorik değişkenlerin değişmediği varsayılır. Gelecek arazi örtüsü senaryosu kullanılmak isteniyorsa program bunu desteklemez; değişken sürekli bir katmana (ör. orman oranı) dönüştürülüp sürekli olarak modellenmelidir.
S9. Gelecek katmanları farklı çözünürlükte olursa ne olur?
Cevap: Çalışma sınırı yoksa sürekli katmanlar eğitim ızgarasına çift doğrusal, kategorikler en yakın komşu ile yeniden örneklenir (sdm_grid.py:263-280); sınır varsa kırpma sırasında en yakın komşu kullanılır (sdm_mask.py:273-301). Her iki durumda uyarı günlüğe ve rapora yazılır. Kaba bir GCM katmanının ince ızgaraya örneklenmesi bilgi üretmez; yalnızca hücre sayısını eşitler. Eğitim ve projeksiyonun aynı çözünürlükte (gerekirse ölçek küçültme sonrası) hazırlanması önerilir.
S10. MESS < 0 maskesi açıkken alan değişimi neden farklı çıkar?
Cevap: Maskelenen hücreler gelecek haritasında nodata olur; ⑥ yalnız iki haritada da geçerli olan hücreleri sayar (sdm_core.py:8292). Bu hücreler kayıp ya da kazanım değil, "hesap dışı" olur; hem bugünkü hem gelecek alan küçülür. Örnek koşuda bu, hücrelerin %55,4'ünün çıkarılması demektir. Maske açık ve kapalı iki sonucu birlikte raporlamak, sonucun dışdeğerlemeye ne kadar bağlı olduğunu gösterir. ⑥'daki Accessible area without extrapolation seçeneği aynı soruyu haritayı değiştirmeden yanıtlar (§9.6).
S11. Bir GCM yerine birden çok GCM'nin ortalaması nasıl yapılır?
Cevap: Program GCM'ler arası topluluk ya da senaryo belirsizlik yüzeyi üretmez; ODMAP kaydı da bunu söyler (odmap.py, "Uncertainty through scenarios"). Her GCM ayrı senaryo adıyla projekte edilir; ortalama ve yayılım haritaları dışarıda (ör. R terra::app) hesaplanır. GCM'ler arası fark çoğu zaman algoritmalar arası farktan büyüktür; tek GCM ile yapılan çalışmada bu sınırlılık yazılmalıdır.
S12. Projeksiyon yeniden üretilebilir mi?
Cevap: Projeksiyonda rastgele bileşen yoktur: aynı modeller ve aynı rasterlar aynı haritayı verir. Modellerin kendisi ① Data'daki tohumla belirlenir. Hangi seçeneklerle çalışıldığı _projection_options.json dosyasına (sdm_core.py:8126-8143), raster listesi ve algoritmalar ise oturumdaki run_log'a yazılır; raster yolları rapora ya da çalıştırma kaydına girmez, bu yüzden kullanılan GCM dosyalarının kaynağı yöntem metninde ayrıca belirtilmelidir.
8.15 Sık hatalar ve tuzaklar
- Varsayılan senaryo adını değiştirmemek.
2050_SSP245adıyla SSP5-8.5 katmanları projekte edilirse bütün dosyalar ve rapor yanlış adı taşır. - Sırayı karıştırmak. Ad eşlemesi devreye girmediğinde (dosya adları farklı) sıra hatası iletisiz geçer. Belirtisi, olağandışı yüksek NT1 oranı ve
Most influential predictor for range noveltysatırında beklenmedik değişkendir. - Kategorik değişkeni listeye eklemek.
Raster count mismatch!iletisi çıkar; kategorikler otomatik yeniden kullanılır. - Aynı adla ikinci GCM'yi çalıştırmak. Dosyalar aynı klasörde üzerine yazılır. Her GCM için ayrı ad kullanın.
Remove All'u yalnız listeyi temizlemek sanmak. Bu düğme oturumdaki tüm projeksiyon ve alan değişimi sonuçlarını sıfırlar ve ⑥'yı kilitler.- MESS maskesini haber vermeden kullanmak. Maskeli harita ile yapılan alan hesabı dışdeğerlenmiş hücreleri dışarıda bırakır; yöntemde belirtilmezse okur kayıp oranını yanlış yorumlar.
- Bugünkü ve gelecek haritasında farklı clamping. ③'teki ve ⑤'teki clamping seçimi ayrı ayrı yapılır; farklıysa alan değişiminin bir kısmı yöntem farkından gelir.
- NT1'i görmezden gelmek. Örnek koşuda gelecek hücrelerinin yarısından çoğu aralık dışındadır; bu hücrelerdeki uygunluk bir tahmin değil dışdeğerlemedir.
8.16 Kaynaklar
Elith, J., Kearney, M., Phillips, S., 2010. The art of modelling range-shifting species. Methods in Ecology and Evolution 1, 330–342. https://doi.org/10.1111/j.2041-210X.2010.00036.x
Mesgaran, M.B., Cousens, R.D., Webber, B.L., 2014. Here be dragons: a tool for quantifying novelty due to covariate range and correlation change when projecting species distribution models. Diversity and Distributions 20, 1147–1159. https://doi.org/10.1111/ddi.12209
Owens, H.L., Campbell, L.P., Dornak, L.L., Saupe, E.E., Barve, N., Soberón, J., Ingenloff, K., Lira-Noriega, A., Hensz, C.M., Myers, C.E., Peterson, A.T., 2013. Constraints on interpretation of ecological niche models by limited environmental ranges on calibration areas. Ecological Modelling 263, 10–18. https://doi.org/10.1016/j.ecolmodel.2013.04.011
Thuiller, W., Lafourcade, B., Engler, R., Araújo, M.B., 2009. BIOMOD – a platform for ensemble forecasting of species distributions. Ecography 32, 369–373. https://doi.org/10.1111/j.1600-0587.2008.05742.x
Velazco, S.J.E., Rose, M.B., de Andrade, A.F.A., Minoli, I., Franklin, J., 2022. flexsdm: An R package for supporting a comprehensive and flexible species distribution modelling workflow. Methods in Ecology and Evolution 13, 1661–1669. https://doi.org/10.1111/2041-210X.13874